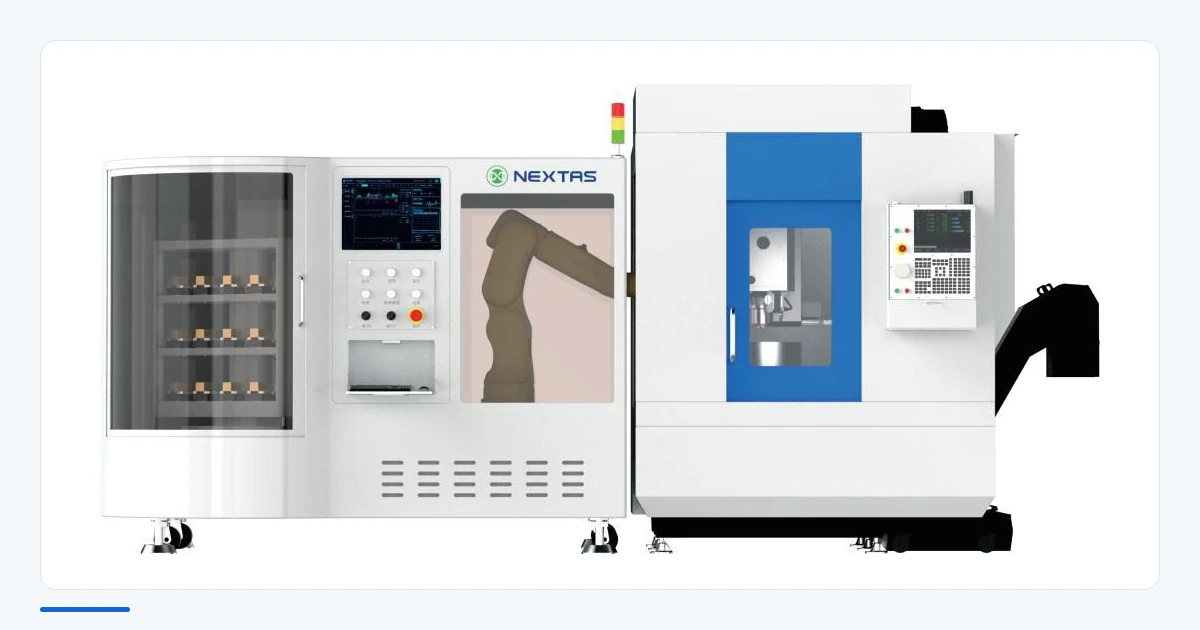
Kernantwort
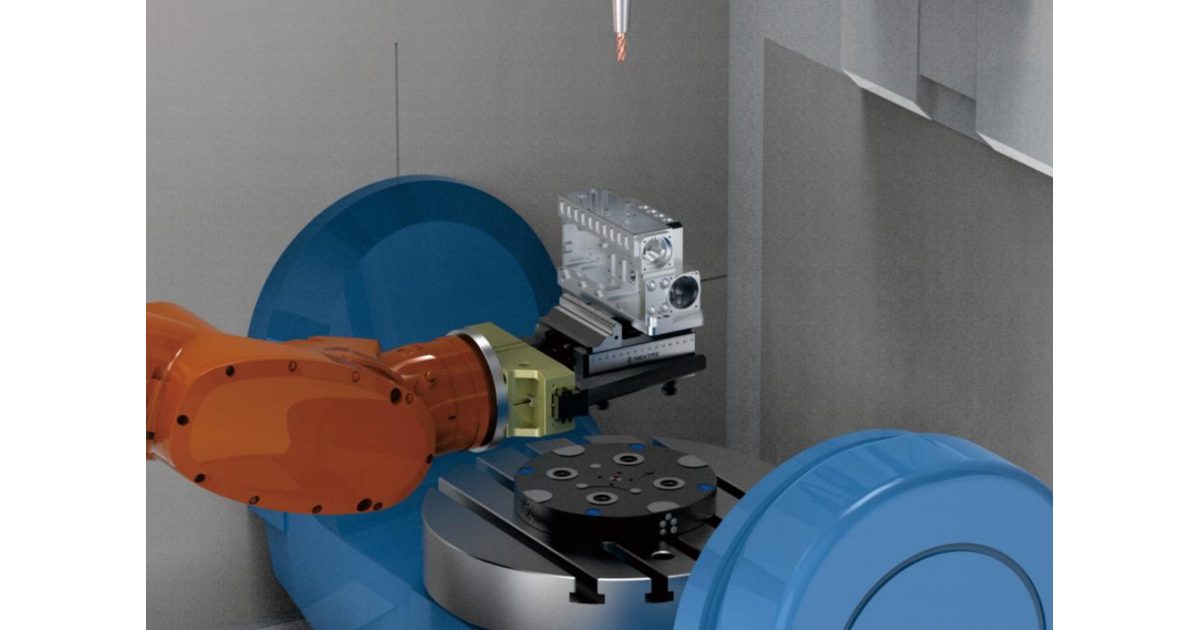
Betriebe beginnen oft damit, einen Roboter hinzuzufügen, und merken dann, dass Greifer, Vorrichtung und Sensoren noch nicht zu dem passen, was durch die Maschinentür geht. Die erste Entscheidung ist, was der Roboter trägt: das Rohteil oder einen vollständigen Schraubstock oder eine Palette. Diese Wahl ändert den Greifer, die Vorrichtung, die Aufnahme, die Sensoren und den Wiederanlaufweg. Dieser Artikel geht die beiden Wege als Konstruktionsbeispiel durch.
Entscheiden Sie zuerst, was der Roboter trägt
Bleibt der selbstzentrierende Schraubstock in der Maschine und greift der Roboter das Rohteil, kann die bewegte Last kleiner bleiben, aber Aufnahme und Sitz des Teils gehören zu jedem Zyklus. Wird das Teil außerhalb der Maschine in einem Schraubstock oder auf einer Palette vorbereitet und bewegt der Roboter die vollständige Baugruppe zu einer Nullpunktaufnahme, wandert der Bezug mit dem Auftrag, und die Masse von Schraubstock oder Palette, die Greifmerkmale, die Geometrie der Einzugsbolzen und der Aufnahmezustand werden Teil des Wechsels.
Weg A: Der Roboter trägt das Werkstück
Prüfen Sie die Rohteilflächen, den Greifpunkt, die Backenöffnung, den Einführweg und den Spänezustand. Der Roboter darf einen Schließbefehl nicht als Nachweis behandeln, dass das Teil sitzt. Die gewählte Konstruktion braucht einen Weg, den geforderten Zustand zu erkennen.
Weg B: Der Roboter trägt einen Schraubstock oder eine Palette
Wählen Sie zwischen diesen Wegen nicht anhand eines Produktfotos. Nutzen Sie die tatsächliche Nutzlast, den Massenschwerpunkt, die Reichweite, die Türöffnung, den Spindelhüllraum und den Prozessplan.
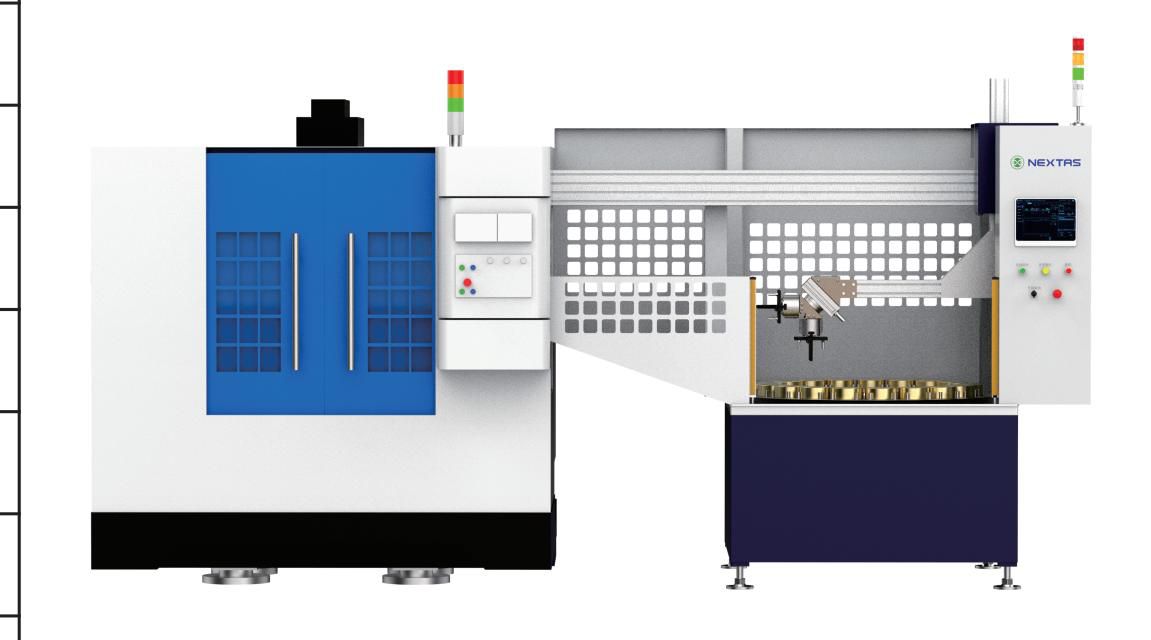
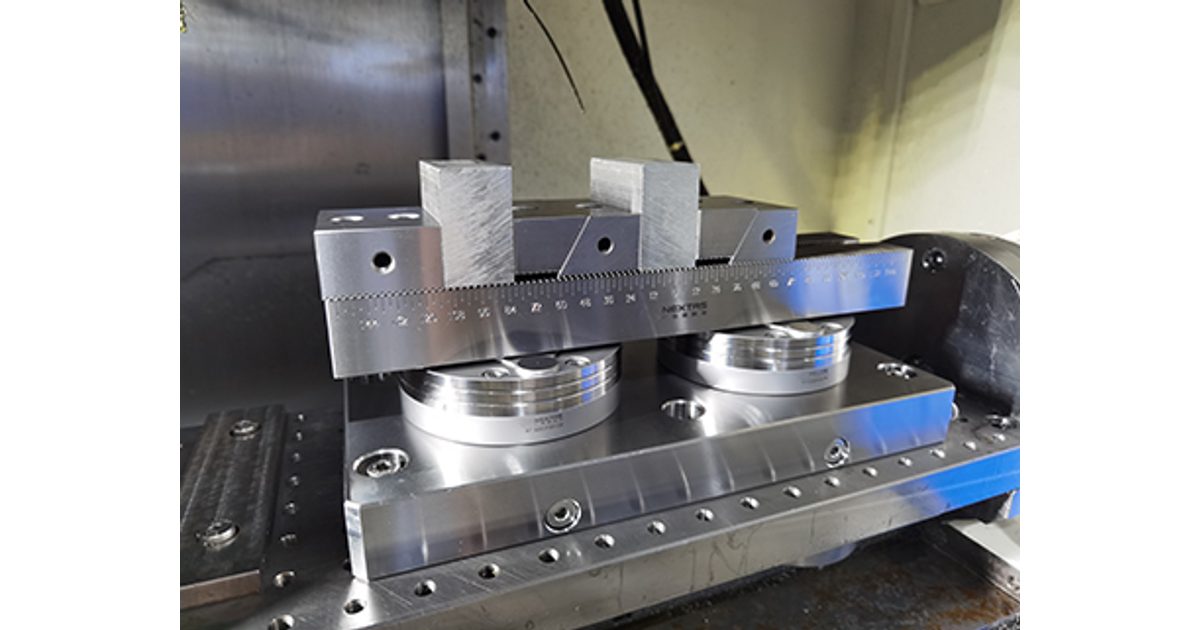
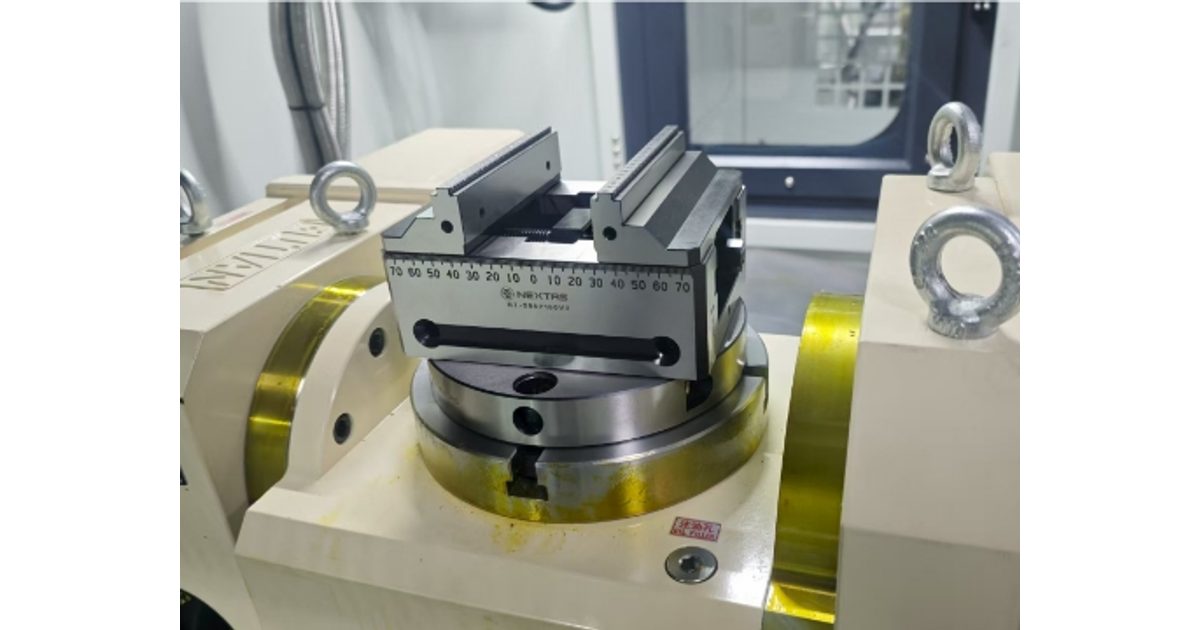
Das Nullpunktfoto mit zwei Stationen auf dieser Seite zeigt den Aufbau, den Sie prüfen: Basis, Aufnahmeschnittstelle, Schraubstock, Backen und Werkstückraum. Es ist eine Darstellung, kein Nachweis, dass dieser Aufbau roboterbeladbar ist. Wählen Sie den Weg nicht allein nach einem Produktfoto.
Schreiben Sie den Wiederanlaufweg, bevor jemand einen automatischen Zyklus startet. Bestätigen Sie jede Lage des physischen Aufbaus, vom Tisch bis zum Teil, bevor die Steuerungsarbeit beginnt, und verlangen Sie ein klares Signal für Griff, Sitz, Spannung und den Zustand „Roboter frei“.
Bestätigen Sie den physischen Aufbau, bevor die Steuerungsarbeit beginnt
Selbstzentrierende Schraubstöcke und Nullpunktaufnahmen von NEXTAS werden nach den Zeichnungen des genauen Modells gewählt, nicht nach einem Familiennamen oder einer ähnlichen Außenkontur.
Eine Zeichnungsprüfung sollte am Maschinentisch beginnen und am Teil enden. Listen Sie jede Ebene der Reihe nach: Tisch, Adapter, Aufnahme, Einzugsbolzen oder Positioniermerkmal, Palette oder Schraubstock, Backe und Teil. Erfassen Sie die Aufbauhöhe und die Richtung jeder Last.
Dieselbe Prüfung soll den Robotergriff zeigen. Ergänzen Sie Greiferfinger, Anfahrweg, Löseweg und den Freiraum, nachdem die Maschinentür schließt. Schließen Sie Schläuche, Verschraubungen, Sensorkabel und Abdeckungen ein. Ein CAD-Modell ohne Versorgungsleitungen ist keine fertige Freiraumprüfung.
Die NEXTAS-Familien selbstzentrierender Schraubstöcke umfassen verschiedene Montagegrößen. Nullpunktprodukte nutzen ebenfalls modellspezifische Schnittstellen. Ähnliche Außenmaße belegen nicht, dass zwei Teile zusammenpassen. Bestätigen Sie die gewählten Zeichnungen, das Bohrbild, die Positioniergeometrie, die Übereinstimmung von Einzugsbolzen und Aufnahme, die Aufbauhöhe und die Tragfähigkeit.
| Schnittstelle | Zu beantwortende Frage | Nachweis |
|---|---|---|
| Roboter zur Last | Kann der Greifer die reale Masse und den Schwerpunkt in jeder Lage halten? | Nutzlaststudie und Greifprüfung |
| Last zum Schraubstock | Kann das Teil bei vorhandenen Spänen einfahren, sitzen und gelöst werden? | Backenzeichnung und Versuch mit verschmutztem Teil |
| Schraubstock zur Aufnahme | Passen die Positionier- und Spannmerkmale? | Zeichnungen der gewählten Modelle |
| Aufbau zur Maschine | Ist Raum für Werkzeuge, Tür, Spindel und Drehbewegung vorhanden? | Prüfung des Maschinenhüllraums |
Ein Befehl ist kein Nachweis
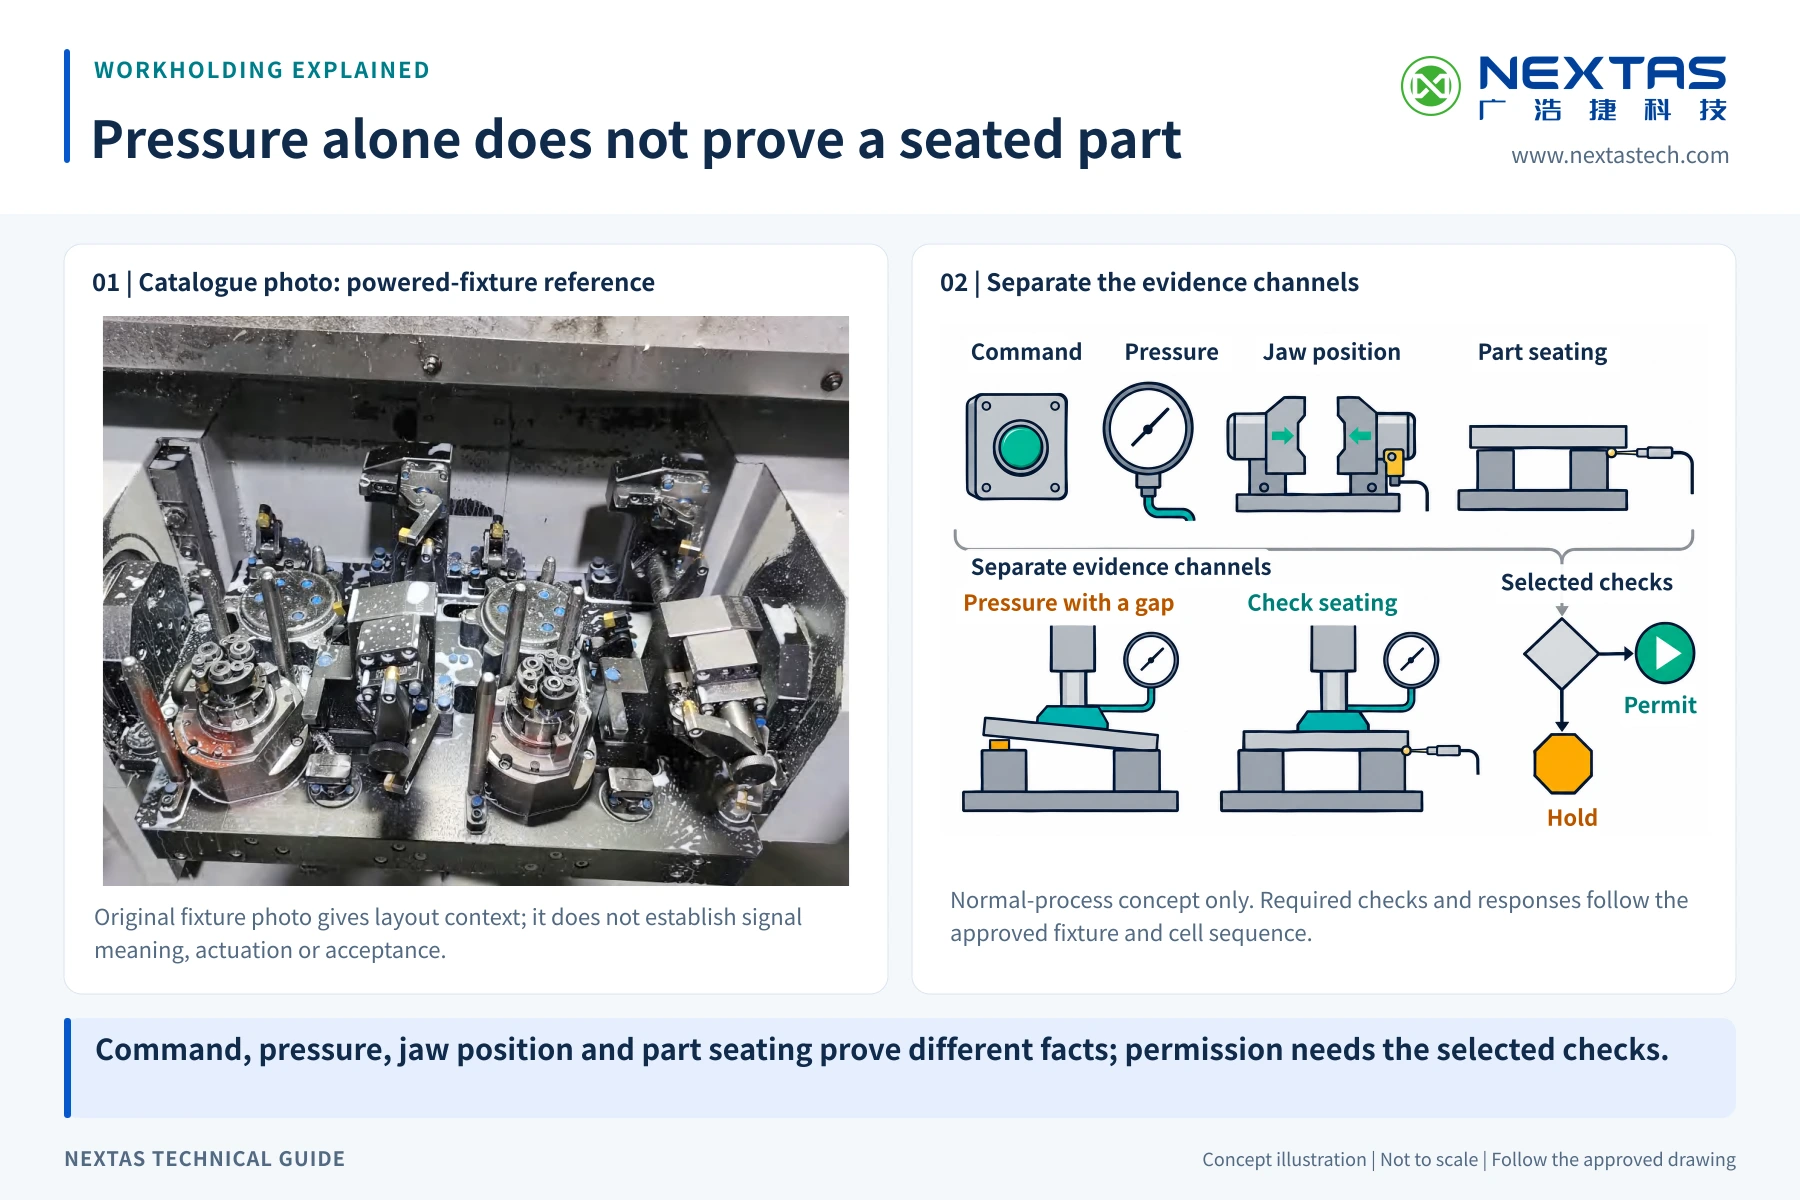
Ein SPS-Befehl ist eine Anforderung. Er belegt nicht, dass die Bewegung fertig ist. „Spannung ein“ ist etwas anderes als „Spannzustand akzeptiert“. „Roboter gelöst“ ist etwas anderes als „Last sitzt“. Der Steuerungsplan soll den Nachweis für jeden Zustand benennen.
Der genaue Nachweis hängt von der gewählten Hardware ab. Er kann von einem Positionsschalter, einem Druckzustand, einem Teilesensor, einer Aufnahmerückmeldung oder einer anderen geprüften Methode kommen. Ein Drucksignal allein kann den Versorgungsdruck zeigen, aber nicht die Teileposition. Ein Positionssignal kann Bewegung zeigen, aber keinen brauchbaren Griff. Entscheiden Sie, was jedes Signal belegt und was es nicht belegt.
Nutzen Sie klare Signalnamen. Erfassen Sie den Normalzustand, die Zeitüberschreitung, die Fehlerreaktion und die Rücksetzregel. Verbergen Sie nicht mehrere Prüfungen unter einem vagen Bit „bereit“. Nutzen Sie die Checkliste für Spann-E/A und Fehlerzustände, um jedes Signal, jede Zeitüberschreitung und jede Wiederanlaufbedingung zu erfassen.
Schreiben Sie den Wechsel als kurze Zustandsfolge
- Beladen anfordern. Die CNC erreicht den vereinbarten Wechselzustand. Bewegung, die mit dem Roboter kollidiert, ist gesperrt.
- Die Schnittstelle vorbereiten. Tür und Spannmittel bewegen sich nur unter der geprüften Steuerungslogik der Zelle.
- Anfahren. Der Roboter trägt das identifizierte Teil, den Schraubstock oder die Palette entlang des eingelernten Wegs.
- Aufsetzen. Die Last erreicht den Bezug. Der gewählte Reinigungsschritt läuft, wenn die Konstruktion ihn verlangt.
- Spannen. Die Steuerung sendet die Spannanforderung und wartet auf den festgelegten Nachweis.
- Lösen und freifahren. Der Greifer öffnet erst, nachdem die Last akzeptiert ist. Der Roboter erreicht dann seine freie Position.
- Zyklusstart freigeben. Die CNC startet erst, wenn alle geforderten Zustände übereinstimmen.
Nennen Sie für jeden Schritt, was geschieht, wenn das erwartete Signal nie eintrifft. Eine Zeitüberschreitung soll zu einem bekannten Stopp führen. Sie soll die Steuerung nicht annehmen lassen, der fehlende Zustand sei sicher.
Planen Sie widersprüchliche Zustände
Nützliche Störungsprüfungen sind oft einfach. Was, wenn die Spannanforderung ein ist, das Signal des akzeptierten Zustands aber aus? Was, wenn zwei entgegengesetzte Positionssignale zugleich erscheinen? Was, wenn der Roboter „frei“ meldet, eine unabhängige Bereichsprüfung aber widerspricht? Was, wenn Luft oder elektrische Energie während der Übergabe ausfällt?
Die Maschine soll keinen Schnittzyklus beginnen, wenn geforderte Zustände sich widersprechen. Die Zellenkonstruktion muss Stopp, gespeicherte Störung, Zugangsregel und Rücksetzpunkt festlegen. Die richtige Aktion hängt von der vollständigen Zelle und ihrer Risikobeurteilung ab.
Der Wiederanlauf muss Bezug und Person schützen
Ein guter automatischer Zyklus kann trotzdem stoppen. Ein Span kann ein Teil über dem Bezug halten. Ein Greifer kann die Last nach einem Lösebefehl behalten. Ein Sensor kann sich nicht ändern. Wiederanlaufarbeit ist keine Ausnahme von der Konstruktion. Sie ist Teil der Konstruktion.
Schreiben Sie Wiederanlaufanweisungen für jeden Übergabeschritt. Zeigen Sie den sicheren Zugangszustand, wer eintreten darf, wie gespeicherte Energie beherrscht wird, wie die Last abgestützt wird und welcher Zustand die Folge fortsetzt. Vermeiden Sie eine einzelne Taste „Neustart“, die eine unbekannte Bewegung wiederholt.
Sicherheitsgrenze der vollständigen Zelle
Ein Schraubstock, eine Aufnahme oder ein Sensor gibt die Roboterzelle nicht frei. Ein qualifizierter Maschinenbauer oder Integrator muss Schutz, Verriegelungen, sicheren Zugang, Energiebeherrschung, Roboterbewegung, CNC-Schnittstellen und Wiederanlauf für den realen Standort prüfen. NEXTAS-Spanntechnikdaten unterstützen diese Prüfung; sie ersetzen sie nicht.
Bestätigen Sie die Be- und Entladefolge an der realen Zelle
Die Be- und Entladefolge sollte an der realen Zelle nachgewiesen werden: Griff, Sitz, Spannung und der Zustand „Roboter frei“.
Halten Sie die freigegebenen Zeichnungen, Modellnummern, die Nutzlaststudie, die Signalliste, die Zustandsfolge und die Wiederanlaufanweisungen zusammen. Prüfen Sie dann den realen Wechsel mit repräsentativen Teilen und Backensätzen, in sauberen und geplant verschmutzten Zuständen. Unterbrechen Sie die Folge an jedem Be- oder Entladezustand. Entfernen Sie ein gefordertes Signal. Stellen Sie Energie und Luft nach dem Standortverfahren wieder her. Bestätigen Sie, dass die Zelle wie konstruiert stoppt und dass das Personal den fehlgeschlagenen Schritt erkennen kann.
Prüfen Sie Teile nach wiederholten Wechseln und nach einem geplanten Wiederanlauf. Legen Sie Stichprobengröße, Merkmale, Messmittel und Annahmegrenzen im eigenen Plan des Werks fest.
- Die Zeichnungen der gewählten Modelle und die Schnittstellenpassung sollten unterzeichnet sein.
- Die Nutzlast- und Greifstudie des Roboters sollte die reale bewegte Baugruppe nutzen.
- Jeder Zyklusstart braucht ein festgelegtes Signal oder eine festgelegte Prüfung.
- Zeitüberschreitungen und widersprüchliche Zustände sperren den Zyklusstart.
- Wiederanlaufschritte sind mit dem verantwortlichen Personal geprüft.
Senden Sie eine Notiz zur Zelle
Wenn Sie eine Roboterbeladung planen, sagen Sie uns, ob der Roboter das Teil oder den Schraubstock trägt und welche Maschine er belädt. Eine Teil- oder Palettenzeichnung und der Maschinenhüllraum helfen, wenn Sie sie haben.
NEXTAS kann ausgewählte Schnittstellen von Schraubstock und Nullpunktprodukt gegen diese Angaben prüfen.
Fragen, bevor Sie die Konstruktion freigeben
Macht ein roboterbeladener Schraubstock eine CNC-Zelle bereit für unbeaufsichtigte Fertigung?
Nein. Schraubstock und Aufnahme sind nur ein Teil der Zelle. Der Integrator muss Greifer, Roboterreichweite, Maschinenschnittstelle, Sensorik, Schutz, Verriegelungen, Wiederanlaufplan und die Sicherheit der vollständigen Zelle vor der Freigabe prüfen.
Soll der Roboter das Werkstück oder den vollständigen Schraubstock tragen?
Beide Wege können funktionieren. Das Tragen des Werkstücks lässt den Schraubstock fest, verlangt aber zuverlässiges Aufnehmen und Aufsetzen. Das Tragen von Schraubstock oder Palette bewegt das vorbereitete Rüsten, fügt aber Masse, Greifmerkmale und eine Aufnahmeschnittstelle hinzu. Legen Sie einen Weg fest, bevor Greifer und Steuerungen konstruiert werden.
Welche Signale werden benötigt, bevor die Bearbeitung startet?
Die Steuerung braucht den Nachweis, dass das Werkstück vorhanden ist, Schraubstock oder Palette sitzt, die gewählte Spanneinrichtung ihren akzeptierten Zustand erreicht hat und der Roboter frei ist. Die genauen Sensoren und die Signallogik hängen von den gewählten Modellen und der Zellenkonstruktion ab.
Was soll nach einem fehlgeschlagenen Beladen geschehen?
Die Zelle soll in einem festgelegten Zustand anhalten, den fehlgeschlagenen Schritt aufzeichnen und den Zyklusstart sperren. Die Wiederanlaufanweisung muss sagen, wie qualifiziertes Personal den Griff prüfen, den Bezug reinigen, ein eingeklemmtes Teil entfernen und neu starten kann, ohne zu raten.
Wie bestätigen Sie, dass ein Schraubstock und eine Nullpunktaufnahme zusammenpassen?
Vergleichen Sie die Zeichnungen der gewählten Produkte, das Bohrbild, die Positioniergeometrie, Einzugsbolzen und Aufnahmeschnittstelle, die Aufbauhöhe, die Lastrichtung und den verfügbaren Maschinenraum. Ein Familienname oder eine ähnliche Größe genügt nicht, um die Passung freizugeben.
Sprechen Sie mit uns über die Roboterbeladung
Wenn Sie eine Roboterbeladung planen, sagen Sie uns, ob der Roboter das Teil oder den Schraubstock trägt und welche Maschine er belädt. Eine Teil- oder Palettenzeichnung und der Maschinenhüllraum helfen, wenn Sie sie haben.