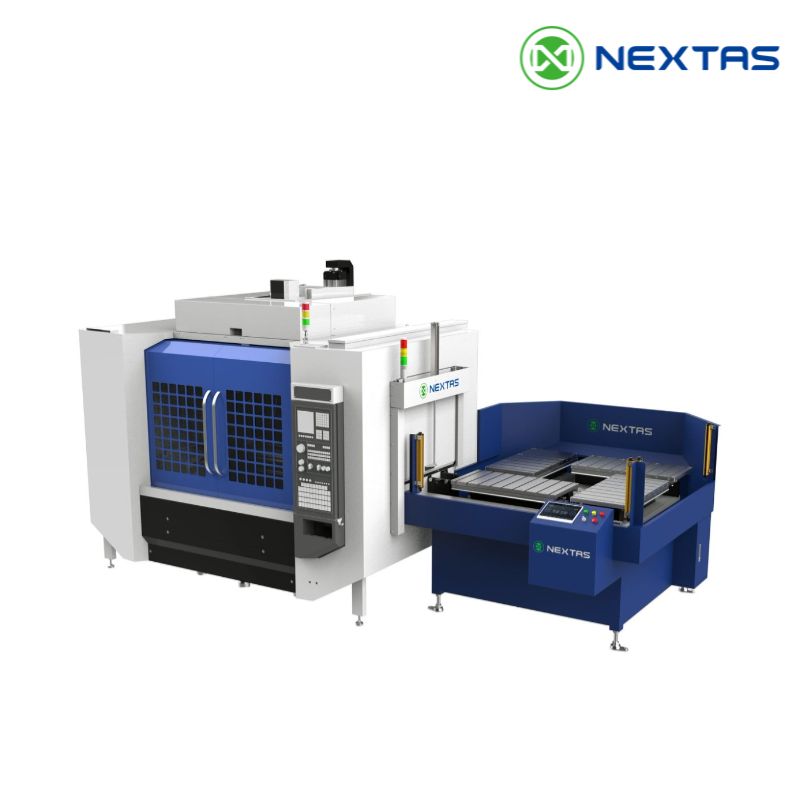
Где AGV должна оставить паллету, чтобы робот загрузил станок с ЧПУ? Начните с точки передачи — места, где определены опора груза, его ориентация и доступ. Затем проверьте, как робот поднимет паллету и как станок её примет. Если сначала выбрать тележку, паллета может доехать до ячейки, но оказаться непригодной для загрузки в станок.
Тележка AGV — автоматически управляемое транспортное средство — перемещает грузы по заданному маршруту. Здесь паллета — это перемещаемая основа, несущая приспособление с заготовкой. Приспособление удерживает деталь, а паллета позволяет передавать эту наладку между станциями.
Посмотрите демонстрацию NEXTAS ниже, чтобы проследить эти перемещения. Для своего цеха начните с простой схемы маршрута. Отметьте остановку тележки, захват роботом, приём паллеты станком и следующий пункт назначения. Такая схема позволяет поставщикам обсуждать одну и ту же физическую задачу.
Проследите маршрут от доставки до возврата
Видео показывает доставку и стыковку AGV, перенос роботом, загрузку станка, обдув воздухом и обратную передачу. Стыковка — это вывод тележки в предусмотренное положение передачи. Монтаж показывает взаимодействие оборудования, но не устанавливает порядок или длительность каждого управляющего шага.
Демонстрация применения NEXTAS
Автоматизация станка с ЧПУ: AGV, робот и зажим нулевого базирования
Проследите путь паллеты между тележкой, роботом, станком и станцией возврата. Используйте эти кадры для обсуждения компоновки и точек передачи.
Смотреть на YouTubeДемонстрация NEXTAS: доставка AGV, передача роботом, загрузка станка, очистка и возврат паллеты.
Как оценивать заявления в видео: смысл английских надписей — «Точность менее 0,003 мм», «Обработка без ожидания» и «Полностью безоператорный процесс». Статья не принимает эти надписи за измеренные результаты. В видео не приведены точная модель приёмного модуля, условия испытания, полная запись цикла и согласованные эксплуатационные ограничения. Используйте ролик как демонстрацию маршрута, а не как техническое подтверждение производительности.
Одна паллета — три разные задачи
Для движения тележки, переноса роботом и базирования при обработке нужны разные проверки. Тележка может прибыть на нужную станцию, но паллета окажется вне предусмотренного положения захвата. Робот может закончить движение, но стружка помешает посадке на станке. Ни одно из этих событий не доказывает готовность следующего шага.
Устройство захвата на роботе удерживает груз. А приёмный модуль нулевого базирования — неподвижный узел, принимающий сопряжённое соединение паллеты. Базирующие поверхности задают её опорное положение, то есть базу. Выбранное соединение также должно удерживать паллету при нагрузках, на которые оно допущено.
| Оборудование | Его задача на маршруте | Проверка перед следующим движением |
|---|---|---|
| AGV и транспортная платформа | Доставить опирающийся на платформу груз в точку передачи. | Правильные станция, ориентация паллеты и допустимое положение остановки. |
| Робот и захват | Поднять и перенести паллету между опорными позициями. | Подтверждённый захват, полный переносимый груз и зазоры на траектории. |
| Система нулевого базирования на станке | Установить и закрепить съёмную паллету на её технологической базе. | Правильные сопрягаемые детали, чистый контакт и необходимые проверки посадки и запирания. |
Не применяйте одно значение точности ко всем трём задачам. Уточните допустимую погрешность положения в каждой передаче и способ её компенсации в конструкции. В руководстве по повторяемости нулевого базирования объясняется, почему испытание приёмного модуля не подтверждает точность переноса между станциями или точность готовой детали.
Где AGV должна передавать паллету?
Отметьте точку захвата до выбора вылета робота. Учтите высоту загруженной платформы, направление подхода захвата и место, необходимое тележке для выезда. Точка внутри окружности досягаемости робота всё ещё может быть закрыта ограждением, стеллажом или дверью станка.
Робот может забирать паллету непосредственно с платформы тележки. Это исключает отдельный этап хранения, но тележка должна оставаться доступной до согласованной передачи. Другой вариант — оставить груз на стационарной передаточной станции. Она может разделить движение тележки и работу робота, но требует площади, опор и ещё одной проверки передачи. Это варианты проектирования, а не утверждение, что видео подтверждает обе схемы.
Для прямого захвата проверьте фиксацию платформы во время передачи и действия при остановке AGV вне допустимого положения. Для стационарной станции проверьте опору и базирование паллеты после отъезда тележки. В обоих случаях поставщик должен определить признак готовности груза для следующего устройства.
Оставьте место и для людей. Интегратор ячейки должен оценить движение тележек, доступ, ограждения и восстановление работы для всей компоновки. Обычные сигналы прибытия или зажима сами по себе не доказывают безопасность движения робота.
Что перемещается вместе с паллетой?

Очертите груз, который фактически несёт каждое устройство. AGV может перевозить стеллаж с несколькими паллетами. Робот может поднимать одну паллету с приспособлением и деталью. На стол станка приходит другая суммарная нагрузка, поскольку часть опорного оборудования остаётся на станке.
При выборе робота включайте захват, переносимые шланги и инструменты, а не только паллетную сборку. Запишите центр тяжести — точку, относительно которой груз уравновешен. Длинное приспособление с боковым захватом может создавать больший момент на кисти робота, чем компактное той же массы. Поставщику робота нужны планируемые движения и положение груза, а не только его масса.
Отделяйте поверхности захвата от прецизионных базирующих поверхностей, если утверждённая конструкция не объединяет их. Проверьте, что пальцы захвата достигают своих поверхностей, не задевая тяговые пальцы, шланги или заготовку. Тяговые пальцы — сопряжённые элементы, удерживаемые приёмными модулями нулевого базирования; их форма и положение должны соответствовать выбранному интерфейсу.
Если по маршруту деталь снимается с приспособления, нужна отдельная проверка повторной загрузки. В руководстве по закреплению при роботизированной загрузке этот выбор рассмотрен подробнее. До проектирования передаточной станции решите, переносите ли вы полную наладку или снова перегружаете саму деталь.
Станку нужна чистая посадка в определённом положении

Чертёж со стороны станка должен показывать всю сборку от стола до верха детали. Проверьте дверной проём и траекторию подхода, пока захват ещё удерживает паллету. Сборка, помещающаяся после загрузки, может не проходить в момент её установки роботом.
Видео также показывает воздушную очистку. Уточните, какие контактные поверхности очищаются, где скапливаются стружка и СОЖ и как ячейка выявляет неполную посадку. Видимый импульс воздуха не подтверждает чистоту всех контактов. Способ очистки и его проверки должны подходить для фактической стружки, СОЖ и поверхностей паллеты.
Опишите последовательность передачи вместе с интегратором. Она должна определять момент появления опоры, подтверждения зажима, открытия захвата и ухода робота. Порядок зависит от реальной конструкции передачи. Не переносите общую последовательность непосредственно в программу станка.
Подробный перечень сигналов и реакций на неисправности приведён в контрольном списке входов и выходов зажима нулевого базирования. Входы и выходы — это сигналы, которыми обмениваются устройства. Сначала проверяется компоновка; перечень сигналов должен описывать фактически создаваемую систему.
Нарисуйте обратный маршрут до подсчёта мест хранения

Готовая паллета полезна только тогда, когда станок может отдать уже обработанную. Отметьте отдельные места для ожидающих обработки грузов, грузов на выходе из станка и грузов, задержанных для контроля. Это могут быть физические позиции или чётко управляемые способы совместного использования одних мест. Команда должна согласовать, какую схему обеспечит система управления.
Пример предварительной оценки: одна передаточная позиция используется и для подачи, и для возврата. Если в конце обработки её занимает входящая паллета, выходящую некуда выгрузить. Конструкция должна предотвращать конфликт, предусматривать другое место ожидания или учитывать возникающий простой. Более быстрый робот не освобождает занятое место назначения.
Так называемый буфер — это место ожидания паллеты между этапами. Его вместимость выбирают по номенклатуре заданий, времени движения тележки, загрузки и контроля, а также плану восстановления работы. Измеряйте полные циклы с ожиданием и обратным ходом. Длительность смонтированного видео этих данных не даёт.
Каждой паллете нужны известные идентификатор и статус задания, чтобы она попадала на нужный станок и возвращалась в нужное место. Согласуйте, кто обновляет запись при снятии паллеты для контроля или изменении задания. Если маршрут объединяет несколько станков, в руководстве NEXTAS по программному обеспечению и данным рассмотрен отдельный объём программной интеграции и обмена данными.
Соберите недостающие размеры на одном листе
Используйте этот лист вместе со схемой маршрута. Это предварительное задание на компоновку, а не готовая спецификация оборудования. Для отсутствующих данных пишите «неизвестно» и указывайте, кто предоставит их до окончательного утверждения конструкции.
| На схеме или чертеже | Какие сведения добавить |
|---|---|
| Перемещаемый груз | Контур и высота каждой переносимой сборки; масса и центр тяжести в загруженном состоянии. |
| Передача с тележки | Положение остановки, высота платформы, ориентация паллеты, способ опоры и допустимая погрешность положения. |
| Захват роботом | Поверхности захвата, пространство для пальцев, направление подхода и полные данные инструмента и груза для поставщика робота. |
| Соединение со станком | Чертёж стола, приёмного модуля и тяговых пальцев, опорные поверхности и полная высота сборки. |
| Доступ и коммуникации | Дверные проёмы и проходы в ограждении, зазоры на траектории, прокладка шлангов и доступ для очистки. |
| Возврат и задержанные грузы | Места назначения обработанных паллет, позиции задержки на контроль и действия при занятой позиции. |
| Ответственность | Назначенные ответственные за движение тележки, перенос роботом, закрепление, управление станком и приёмку полной ячейки. |
До заказа попросите этих ответственных пройти один и тот же маршрут с наиболее неблагоприятным запланированным грузом и занятой позицией возврата. Устраните пробелы в размерах и распределении ответственности, затем согласуйте испытания установленного оборудования. Основой такой проверки служит ясный чертёж передачи; списка названий изделий недостаточно.
Вопросы покупателей о передаче
Должна ли точность AGV соответствовать точности приёмного модуля?
Это не единая общая характеристика. AGV должна прибыть в положение передачи, допустимое её конструкцией. Затем у робота и приёмного интерфейса действуют собственные ограничения. Подтвердите компенсацию погрешности положения на каждом этапе и испытайте полный маршрут.
Всегда ли нужна стационарная передаточная станция?
Нет. Проекту может подойти прямой захват с платформы тележки. Стационарная станция позволяет тележке уехать до готовности робота, но требует площади и ещё одной передачи. Сравните обе компоновки по грузу, доступу, времени и опоре.
Можно ли по демонстрации оценивать длительность цикла?
Нет. Видео смонтировано и не содержит полной хронометрированной записи производства. Прежде чем оценивать выпуск или потребность в хранении, измерьте доставку, ожидание, передачу, очистку, обработку и возврат для предполагаемого задания.
Можно ли сохранить существующую паллету?
Возможно. Проверьте её конструкцию, поверхности захвата, базирующее соединение и полный перемещаемый груз для предлагаемого маршрута. Адаптер меняет высоту, массу и доступ, поэтому одного совпадения отверстий недостаточно для разрешения повторного использования.
Для предварительной проверки компоновки
Пришлите схему передачи от AGV к станку с ЧПУ
Начните с маршрута, чертежа паллеты, массы с грузом и модели станка. NEXTAS сможет проверить соединения зажимной оснастки и определить, какие недостающие сведения должны предоставить поставщики робота или тележки.
Обсудить передачу паллеты