¿Dónde debe dejar el AGV un palé para que el robot pueda cargar el CNC? Empiece por el punto de transferencia: un lugar donde se conozcan el apoyo, la orientación y el acceso de la carga. Después, compruebe cómo la levantará el robot y cómo la recibirá la máquina. Elegir primero el vehículo puede dejarle un palé que llega a la célula, pero no puede entrar en la máquina.
Un AGV, o vehículo de guiado automático, transporta cargas por una ruta planificada. Aquí, un palé es la base móvil que transporta el utillaje y su pieza. El utillaje sujeta la pieza; el palé permite trasladar ese montaje entre estaciones.
Siga esos movimientos en la demostración de NEXTAS que aparece a continuación. Para su taller, el primer plano útil es un croquis sencillo de la ruta. Marque dónde se detiene el vehículo, dónde recoge el robot, dónde recibe el CNC el palé y adónde va después la carga. Ese croquis permite que los proveedores de equipos analicen el mismo trabajo físico.
Siga la ruta desde la entrega hasta el retorno
El vídeo muestra la entrega y el acoplamiento del AGV, la recogida y colocación por robot, la carga de la máquina, la limpieza con aire y el retorno. El acoplamiento consiste en situar el vehículo en la posición de transferencia prevista. Las tomas editadas muestran cómo trabajan juntos los equipos; no establecen el orden ni la duración de cada paso de control.
Demostración de aplicación de NEXTAS
Automatización CNC con AGV, robot y sujeción de punto cero
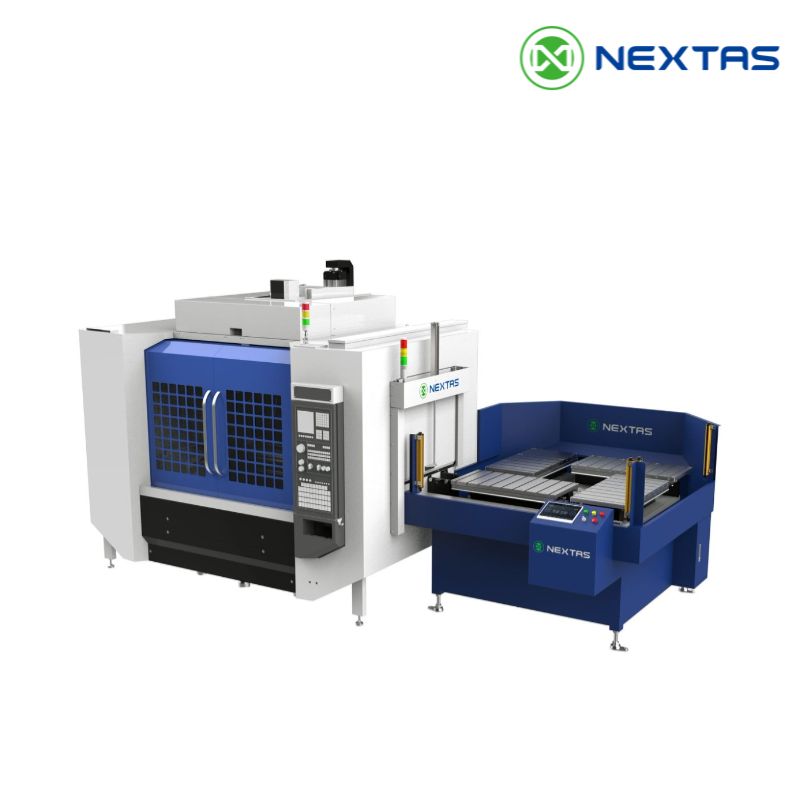
Siga el palé entre el vehículo, el robot, la máquina y la estación de retorno. Utilice estas imágenes para analizar la distribución y los puntos de transferencia.
Ver en YouTubeDemostración del flujo de NEXTAS con entrega por AGV, transferencia por robot, carga de máquina, limpieza y retorno.
Cómo interpretar las afirmaciones del vídeo: sus rótulos incluyen «Accuracy <0.003 mm» (precisión <0.003 mm), «Zero-Wait Machining» (mecanizado sin esperas) y «Fully Unmanned Process» (proceso totalmente desatendido). Este artículo no considera esos rótulos resultados medidos. El vídeo no aporta el modelo exacto de receptor, las condiciones de ensayo, el registro del ciclo completo ni los límites de funcionamiento aceptados. Utilícelo como demostración del flujo de trabajo, no como especificación de rendimiento.
Un palé, tres funciones diferentes
El desplazamiento del vehículo, la transferencia por robot y el posicionamiento para mecanizar requieren comprobaciones distintas. El vehículo puede llegar a la estación correcta mientras el palé queda fuera de la posición de recogida prevista para el robot. El robot puede terminar su movimiento mientras una viruta impide que el palé asiente en la máquina. Ninguno de esos hechos demuestra que el siguiente paso esté listo.
La pinza es el dispositivo del robot que sostiene la carga. Un receptor de punto cero es la unidad fija que recibe la conexión correspondiente del palé. Las superficies de posicionamiento establecen la posición de referencia del palé. La conexión seleccionada también debe retener el palé bajo las cargas para las que está aprobada.
| Equipo | Su función en esta ruta | Comprobación antes del siguiente movimiento |
|---|---|---|
| AGV y portador | Llevar la carga apoyada al punto de transferencia. | Estación correcta, orientación del palé y posición de parada permitida. |
| Robot y pinza | Levantar y trasladar el palé entre puntos de apoyo. | Agarre conocido, carga transportada completa y holgura en toda la trayectoria. |
| Sistema de punto cero del lado de la máquina | Posicionar y sujetar el palé extraíble en su referencia de mecanizado. | Elementos de acoplamiento correctos, contacto limpio y comprobaciones de asiento y bloqueo exigidas. |
No utilice una sola cifra de precisión para las tres funciones. Pregunte cuánto error de posición admite cada transferencia y cómo lo resuelve el diseño. La guía de repetibilidad de punto cero explica por qué un ensayo del receptor no establece la precisión entre estaciones ni la de la pieza terminada.
¿Dónde debe transferir el AGV el palé?
Marque el punto de recogida antes de elegir el alcance del robot. Incluya la altura del portador cargado, la dirección de aproximación de la pinza y el espacio que necesita el vehículo para salir. Un punto dibujado dentro del círculo de alcance del robot aún puede quedar bloqueado por un resguardo, una estantería o la puerta de la máquina.
El robot puede recoger directamente del portador del vehículo. Esto elimina una etapa de almacenamiento independiente, pero el vehículo debe seguir disponible para la transferencia acordada. También puede dejar la carga en una estación fija. Esa estación puede separar el desplazamiento del vehículo del trabajo del robot, pero añade superficie ocupada, apoyos y otra transferencia que comprobar. Son opciones de planificación; el vídeo no demuestra ambos diseños.
Para la recogida directa, revise cómo se inmoviliza el portador durante la transferencia y qué ocurre si el AGV se detiene fuera de la posición permitida. Para una estación fija, revise cómo queda apoyado y posicionado el palé cuando se marcha el vehículo. En ambos casos, el proveedor debe definir qué indica al siguiente equipo que la carga está lista.
Reserve espacio para las personas además de para las máquinas. El integrador debe evaluar el tráfico de vehículos, el acceso, los resguardos y la recuperación de la célula completa. Las señales normales de llegada o sujeción no demuestran por sí solas que el movimiento del robot sea seguro.
¿Qué se desplaza con el palé?

Delimite la carga que realmente transporta cada equipo. El AGV puede transportar una estantería y varios palés. El robot puede levantar un palé, su utillaje y su pieza. La mesa del CNC recibe otro total, porque algunos elementos de apoyo permanecen en la máquina.
Para seleccionar el robot, incluya la pinza y cualquier manguera o herramienta transportada, además del conjunto del palé. Anote el centro de gravedad: el punto de equilibrio de la carga. Un utillaje largo sujeto por un lado puede aplicar un momento mayor a la muñeca del robot que otro compacto del mismo peso. El proveedor del robot necesita el movimiento previsto y la posición de la carga, además del peso.
Mantenga separadas las superficies de agarre y las superficies de posicionamiento de precisión, salvo que el diseño aprobado las combine. Compruebe que los dedos del robot lleguen al agarre sin golpear tirantes, mangueras ni la pieza. Los tirantes son los elementos de acoplamiento retenidos por los receptores de punto cero; su forma y posición deben coincidir con la interfaz seleccionada.
Si la pieza sale del utillaje durante la ruta, hace falta una nueva comprobación de carga de pieza. La guía de amarre con carga robotizada analiza esa decisión con más detalle. Decida si transportará un montaje completo o volverá a manipular la pieza antes de dibujar la estación de transferencia.
La máquina necesita una posición de asiento limpia y conocida

El plano del lado de la máquina debe mostrar el conjunto completo, desde la mesa hasta la parte superior de la pieza. Compruebe la abertura de la puerta y la trayectoria de aproximación con la pinza aún sujetando el palé. Un montaje que cabe después de cargar puede no caber mientras el robot lo coloca.
El vídeo también muestra limpieza con aire. Pregunte qué caras de contacto se limpian, dónde pueden acumularse virutas y refrigerante, y cómo detecta la célula un asiento incorrecto. Un soplado visible no demuestra que todos los contactos estén limpios. El método de limpieza y sus comprobaciones deben adecuarse a las virutas, el refrigerante y las superficies reales del palé.
Redacte la secuencia de transferencia con el integrador. Debe explicar cuándo se establece el apoyo, cuándo se confirma la sujeción, cuándo abre la pinza y cuándo se retira el robot. El orden depende del diseño real de transferencia. No copie una secuencia genérica en el programa de una máquina.
Para la lista detallada de señales y las respuestas a fallos, utilice la lista de comprobación de E/S de sujeción de punto cero. E/S son las señales de entrada y salida compartidas por los equipos. La revisión de la distribución va primero; la lista de señales debe describir la disposición física que se va a construir.
Dibuje la ruta de retorno antes de contar las posiciones de almacenamiento

Un palé preparado solo es útil si la máquina puede retirar el que acaba de terminar. Marque lugares separados para cargas pendientes de mecanizado, cargas que salen de la máquina y cargas retenidas para inspección. Pueden ser espacios físicos o usos claramente gestionados de espacios compartidos. El equipo debe acordar qué disposición impondrá el control.
Ejemplo de planificación: una misma posición de transferencia sirve para la entrega y el retorno. Si un palé entrante la ocupa al acabar el mecanizado, el saliente no tiene adónde ir. El diseño debe evitar ese conflicto, aportar otra posición de espera o aceptar la demora resultante. Añadir un robot más rápido no resuelve un destino bloqueado.
Una reserva intermedia es un lugar donde espera un palé entre etapas. Elija su capacidad según la mezcla de trabajos, los desplazamientos del vehículo, los tiempos de carga e inspección y el plan de recuperación. Mida ciclos completos, incluidas las esperas y el retorno. La duración de un vídeo editado no aporta esos valores.
Cada palé también necesita una identidad y un estado de trabajo conocidos para llegar a la máquina correcta y volver al lugar correcto. Acuerde quién mantiene ese registro cuando se retira un palé para inspección o cambia un trabajo. Si varias máquinas comparten la ruta, la guía de software y datos de NEXTAS cubre por separado el alcance del software y de los datos.
Reúna las dimensiones que faltan en una hoja
Utilice esta hoja junto al croquis de ruta. Es un resumen preliminar de distribución, no una especificación de equipo terminada. Escriba «desconocido» donde falten datos e identifique quién los aportará antes de cerrar el diseño.
| En el croquis o plano | Información que añadir |
|---|---|
| Carga móvil | Contorno y altura de cada conjunto transportado; peso y centro de gravedad con carga. |
| Transferencia desde el vehículo | Posición de parada, altura del portador, orientación del palé, método de apoyo y error de posición permitido. |
| Recogida por el robot | Caras de agarre, espacio para los dedos, dirección de aproximación y datos completos de herramienta y carga para el proveedor del robot. |
| Conexión con la máquina | Plano de la mesa, planos de receptores y tirantes, caras de apoyo y altura total del conjunto. |
| Acceso y servicios | Aberturas de puertas y resguardos, holguras de trayectoria, recorrido de mangueras y acceso para limpieza. |
| Retorno y cargas retenidas | Destino de los palés terminados, retenciones para inspección y respuesta cuando una posición está ocupada. |
| Responsabilidad | Responsables identificados del desplazamiento del vehículo, transferencia por robot, amarre, control de máquina y aceptación de la célula completa. |
Antes de hacer el pedido, pida a esos responsables que recorran la misma ruta con la peor carga prevista y una posición de retorno bloqueada. Resuelvan las dimensiones y responsabilidades pendientes, y acuerden después las pruebas en los equipos instalados. Un plano de transferencia claro es la base de esa revisión; una lista de productos no basta.
Preguntas de los compradores sobre la transferencia
¿Debe el AGV igualar la precisión del receptor de punto cero?
No como especificación única compartida. El AGV debe alcanzar la posición de transferencia admitida por el diseño. El robot y la interfaz receptora tienen después sus propios límites. Confirme cómo se gestiona el error de posición en cada paso y pruebe la ruta completa.
¿Hace falta siempre una estación fija de transferencia?
No. La recogida directa del portador de un vehículo puede servir para el proyecto. Una estación fija permite que el vehículo se marche antes de que el robot esté listo, pero ocupa espacio y añade otra transferencia. Compare ambas distribuciones con los requisitos de carga, acceso, tiempos y apoyo.
¿Se puede utilizar la demostración para estimar el tiempo de ciclo?
No. El vídeo está editado y no aporta un registro completo y cronometrado de producción. Mida entrega, espera, transferencia, limpieza, mecanizado y retorno del trabajo propuesto antes de estimar la producción o el almacenamiento necesario.
¿Se puede conservar un palé existente?
Posiblemente. Compruebe su estructura, superficies de agarre, conexión de posicionamiento y carga móvil completa frente a la ruta propuesta. Un adaptador cambia altura, peso y acceso; que coincida el patrón de agujeros no aprueba por sí solo la reutilización.
Para una revisión preliminar de distribución
Envíe su croquis de transferencia de AGV a CNC
Empiece por la ruta propuesta, el plano del palé, el peso cargado y el modelo de máquina. NEXTAS puede revisar las conexiones de amarre e identificar qué datos pendientes requieren la intervención del proveedor del robot o del vehículo.
Consultar la transferencia de palés