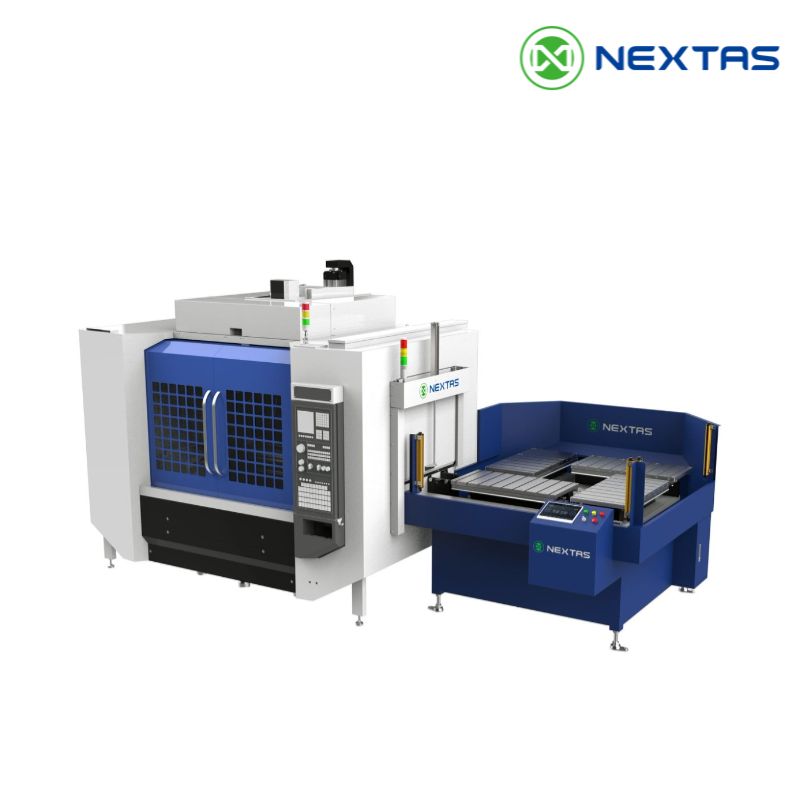
Gdzie AGV powinien zostawić paletę, aby robot mógł załadować CNC? Zacznij od punktu przekazania: miejsca, w którym obciążenie ma znane podparcie, orientację i dostęp. Następnie sprawdź, jak robot je podniesie i jak maszyna je przyjmie. Wybór pojazdu na początku może doprowadzić do sytuacji, w której paleta dociera do celi, ale nie może wejść do maszyny.
Pojazd AGV, czyli automatycznie sterowany pojazd transportowy, przemieszcza ładunki po zaplanowanej trasie. W tym poradniku paleta to ruchoma podstawa przenosząca mocowanie i detal. Mocowanie trzyma część, a paleta pozwala transportować ten zespół między stanowiskami.
Prześledź te ruchy na poniższej demonstracji NEXTAS. Dla własnego zakładu pierwszym użytecznym rysunkiem jest prosty szkic trasy. Zaznacz miejsce zatrzymania pojazdu, pobrania przez robota, odbioru palety w CNC i dalszego przeznaczenia ładunku. Dzięki temu dostawcy wyposażenia omawiają to samo fizyczne zadanie.
Obejrzyj trasę od dostawy do powrotu
Film pokazuje dostawę i dokowanie AGV, pobieranie i odkładanie przez robota, załadunek maszyny, czyszczenie strumieniem powietrza i obsługę powrotu. Dokowanie oznacza ustawienie pojazdu w zaplanowanej pozycji przekazania. Zmontowane ujęcia pokazują współpracę urządzeń, ale nie potwierdzają kolejności ani czasu każdego kroku sterowania.
Demonstracja zastosowania NEXTAS
Automatyzacja CNC z AGV, robotem i mocowaniem w punkcie zerowym
Prześledź paletę między pojazdem, robotem, maszyną i stanowiskiem powrotnym. Wykorzystaj te ujęcia do omówienia układu i punktów przekazania.
Obejrzyj na YouTubeDemonstracja przepływu NEXTAS obejmująca dostawę AGV, przekazanie robotem, załadunek maszyny, czyszczenie i obsługę powrotu.
Jak odczytywać deklaracje filmu: napisy obejmują „Accuracy <0.003 mm”, „Zero-Wait Machining” i „Fully Unmanned Process”. Artykuł nie traktuje tych napisów jako zmierzonych wyników. Film nie podaje dokładnego modelu odbiornika, warunków próby, pełnego zapisu cyklu ani przyjętych ograniczeń pracy. Traktuj go jako demonstrację przepływu, a nie specyfikację wydajności.
Jedna paleta, trzy różne zadania
Jazda pojazdu, przekazanie robotem i bazowanie do obróbki wymagają różnych kontroli. Pojazd może dotrzeć do właściwego stanowiska, podczas gdy paleta pozostaje poza planowaną pozycją pobrania robota. Robot może zakończyć ruch, chociaż wiór uniemożliwia osadzenie palety na maszynie. Żadne z tych zdarzeń nie dowodzi gotowości kolejnego etapu.
Urządzenie zwane chwytakiem znajduje się na robocie i trzyma ładunek. Natomiast odbiornik punktu zerowego to stała jednostka przyjmująca pasujące połączenie palety. Powierzchnie ustalające wyznaczają jej pozycję odniesienia, często nazywaną bazą. Wybrane połączenie musi również utrzymać paletę przy obciążeniach, dla których zostało dopuszczone.
| Wyposażenie | Zadanie na tej trasie | Kontrola przed kolejnym ruchem |
|---|---|---|
| AGV i nośnik | Dostarczenie podpartego ładunku do punktu przekazania. | Właściwe stanowisko, orientacja palety i dopuszczalne położenie zatrzymania. |
| Robot i chwytak | Podnoszenie i przemieszczanie palety między punktami podparcia. | Potwierdzony chwyt, pełne przenoszone obciążenie i prześwit na trasie. |
| System punktu zerowego po stronie maszyny | Ustalenie i zamocowanie zdejmowanej palety względem bazy obróbkowej. | Właściwe współpracujące części, czysty kontakt oraz wymagane kontrole osadzenia i blokady. |
Nie stosuj jednej wartości dokładności do wszystkich trzech zadań. Zapytaj, jaki błąd położenia dopuszcza każde przekazanie i jak konstrukcja go kompensuje. Nasz poradnik powtarzalności punktu zerowego wyjaśnia, dlaczego próba odbiornika nie określa dokładności między stanowiskami ani dokładności gotowego detalu.
Gdzie AGV powinien przekazać paletę?
Zaznacz miejsce pobrania przed doborem zasięgu robota. Uwzględnij wysokość załadowanego nośnika, kierunek podejścia chwytaka i przestrzeń potrzebną pojazdowi do odjazdu. Punkt wewnątrz okręgu zasięgu robota nadal może być zasłonięty osłoną, regałem lub drzwiami maszyny.
Robot może pobierać bezpośrednio z nośnika pojazdu. Eliminuje to osobny etap składowania, ale pojazd musi pozostać dostępny przez uzgodniony czas przekazania. Alternatywnie pojazd może zostawić ładunek na stałym stanowisku. Takie stanowisko może oddzielić jazdę od pracy robota, lecz zajmuje powierzchnię, wymaga podpór i dodaje przekazanie do kontroli. Są to warianty planistyczne, a nie twierdzenie, że film potwierdza oba projekty.
Przy pobraniu bezpośrednim sprawdź utrzymanie nośnika podczas przekazania i reakcję na zatrzymanie AGV poza dozwoloną pozycją. Dla stanowiska stałego sprawdź podparcie i ustalenie palety po odjeździe pojazdu. W obu wariantach dostawca musi określić sygnał gotowości ładunku dla następnego urządzenia.
Zachowaj przestrzeń również dla ludzi. Integrator celi musi ocenić ruch pojazdów, dostęp, osłony i procedury przywracania pracy dla całego układu. Zwykłe sygnały przyjazdu lub zamocowania same w sobie nie dowodzą bezpieczeństwa ruchu robota.
Co przemieszcza się z paletą?

Zaznacz granicę ładunku rzeczywiście przenoszonego przez każde urządzenie. AGV może przewozić regał i kilka palet. Robot może podnosić jedną paletę, jej mocowanie i detal. Stół CNC przyjmuje jeszcze inną masę całkowitą, ponieważ część elementów podpierających pozostaje na maszynie.
Przy doborze robota uwzględnij chwytak oraz przenoszone przewody lub narzędzia obok zespołu palety. Zapisz środek ciężkości, czyli punkt równowagi ładunku. Długi uchwyt trzymany z boku może wywołać większy moment na nadgarstku robota niż zwarty uchwyt o tej samej masie. Dostawca robota potrzebuje planowanego ruchu i położenia ładunku, nie tylko masy.
Oddziel powierzchnie chwytania od precyzyjnych powierzchni bazujących, chyba że zatwierdzony projekt łączy te funkcje. Sprawdź, czy palce robota sięgną do chwytu bez kolizji z trzpieniami, przewodami lub detalem. Trzpienie wciągające są częściami współpracującymi trzymanymi przez odbiorniki punktu zerowego; ich kształt i pozycja muszą pasować do wybranego interfejsu.
Jeśli detal jest zdejmowany z mocowania na trasie, konieczna jest nowa kontrola załadunku części. Nasz poradnik mocowania ładowanego robotem opisuje ten wybór dokładniej. Przed rysowaniem stanowiska przekazania ustal, czy przenosisz całe ustawienie, czy ponownie chwytasz sam detal.
Maszyna potrzebuje czystej, znanej pozycji osadzenia

Rysunek po stronie maszyny powinien pokazywać cały zespół, od stołu po górę detalu. Sprawdź otwór drzwiowy i tor podejścia z chwytakiem nadal trzymającym paletę. Ustawienie mieszczące się po załadunku może się nie mieścić podczas odkładania przez robota.
Film pokazuje również czyszczenie strumieniem powietrza. Zapytaj, które powierzchnie styku są czyszczone, gdzie mogą zbierać się wióry i chłodziwo oraz jak cela wykrywa nieprawidłowe osadzenie. Widoczny przedmuch nie dowodzi czystości każdego kontaktu. Metoda czyszczenia i jej kontrola muszą odpowiadać rzeczywistym wiórom, chłodziwu i powierzchniom palety.
Opracuj sekwencję przekazania z integratorem. Musi określać, kiedy powstaje podparcie, kiedy potwierdza się zamocowanie, kiedy zwalnia chwytak i kiedy odjeżdża robot. Kolejność zależy od rzeczywistej konstrukcji przekazania. Nie kopiuj ogólnej sekwencji do programu maszyny.
Szczegółowe sygnały i reakcje na błędy opisuje lista kontrolna I/O zacisku punktu zerowego. I/O oznacza sygnały wejściowe i wyjściowe wymieniane przez urządzenia. Najpierw trzeba przeanalizować układ; lista sygnałów musi opisywać budowaną konfigurację fizyczną.
Narysuj drogę powrotu, zanim policzysz miejsca składowania

Gotowa paleta jest użyteczna tylko wtedy, gdy maszyna może oddać już obrobioną. Zaznacz osobne miejsca dla ładunków oczekujących, opuszczających maszynę i zatrzymanych do kontroli. Mogą to być fizyczne stanowiska albo jasno zarządzane zastosowania wspólnych miejsc. Zespół musi uzgodnić, który układ będzie wymuszany przez sterowanie.
Przykład planistyczny: jedno miejsce przekazania obsługuje dostawę i powrót. Jeśli zajmuje je paleta przychodząca w chwili zakończenia obróbki, paleta wychodząca nie ma dokąd trafić. Projekt musi zapobiegać konfliktowi, przewidywać dodatkowe miejsce oczekiwania albo akceptować wynikający z tego przestój. Szybszy robot nie rozwiąże problemu zajętego celu.
Miejsce zwane buforem pozwala palecie czekać między etapami. Dobierz pojemność bufora do asortymentu, przejazdów pojazdu, czasów załadunku i kontroli oraz planu przywracania pracy. Zmierz pełne cykle wraz z oczekiwaniem i powrotem. Długość zmontowanego filmu nie dostarcza tych wartości.
Każda paleta potrzebuje też znanej tożsamości i stanu zlecenia, aby trafić do właściwej maszyny i wrócić na właściwe miejsce. Uzgodnij, kto utrzymuje te dane po wyjęciu palety do kontroli lub zmianie zadania. Jeśli kilka maszyn korzysta z tej samej trasy, osobny zakres oprogramowania i danych opisuje poradnik oprogramowania i danych NEXTAS dla takiej instalacji.
Zbierz brakujące wymiary na jednej stronie
Użyj tej listy obok szkicu trasy. Jest to wstępny opis układu, a nie kompletna specyfikacja wyposażenia. Brakujące dane oznacz jako „nieznane” i wskaż osobę, która dostarczy je przed zamrożeniem projektu.
| Na szkicu lub rysunku | Informacje do uzupełnienia |
|---|---|
| Przenoszony ładunek | Obrys i wysokość każdego przenoszonego zespołu; masa i środek ciężkości w stanie załadowanym. |
| Przekazanie z pojazdu | Pozycja zatrzymania, wysokość nośnika, kierunek palety, sposób podparcia i dopuszczalny błąd położenia. |
| Pobranie przez robota | Powierzchnie chwytu, miejsce na palce, kierunek podejścia i pełne dane narzędzia oraz ładunku dla dostawcy robota. |
| Połączenie z maszyną | Rysunek stołu, rysunki odbiornika i trzpieni wciągających, powierzchnie podparcia i całkowita wysokość zespołu. |
| Dostęp i media | Otwory drzwi i osłon, prześwity trasy, prowadzenie przewodów i dostęp do czyszczenia. |
| Powrót i zatrzymane ładunki | Miejsce docelowe gotowych palet, zatrzymanie do kontroli i reakcja na zajęte stanowisko. |
| Odpowiedzialność | Wskazani właściciele jazdy pojazdu, przekazania robotem, mocowania, sterowania maszyny i odbioru całej celi. |
Przed zamówieniem poproś te osoby o przejście tej samej trasy z najtrudniejszym planowanym ładunkiem i zablokowanym miejscem powrotu. Uzupełnij wymiary i luki odpowiedzialności, a następnie uzgodnij próby na zainstalowanym wyposażeniu. Podstawą analizy jest czytelny rysunek przekazania; lista nazw produktów nie wystarcza.
Pytania kupujących o przekazanie
Czy AGV musi osiągać dokładność odbiornika punktu zerowego?
Nie jest to jedna wspólna specyfikacja. AGV musi osiągnąć pozycję przekazania dopuszczoną przez projekt. Robot i interfejs odbiorczy mają następnie własne ograniczenia. Potwierdź sposób obsługi błędu położenia na każdym etapie i przetestuj całą trasę.
Czy zawsze potrzebne jest stałe stanowisko przekazania?
Nie. Bezpośrednie pobranie z nośnika pojazdu może pasować do projektu. Stanowisko stałe pozwala pojazdowi odjechać, zanim robot będzie gotowy, lecz zajmuje miejsce i dodaje przekazanie. Porównaj oba układy pod kątem ładunku, dostępu, czasu i wymagań podparcia.
Czy demonstracja może służyć do oszacowania czasu cyklu?
Nie. Film jest zmontowany i nie zawiera pełnego chronometrażu produkcji. Przed oszacowaniem wydajności lub liczby miejsc składowania zmierz dostawę, oczekiwanie, przekazanie, czyszczenie, obróbkę i powrót dla planowanego zadania.
Czy można zachować istniejącą paletę?
Być może. Sprawdź jej konstrukcję, powierzchnie chwytu, połączenie bazujące i pełne przenoszone obciążenie względem planowanej trasy. Adapter zmienia wysokość, masę i dostęp, więc samo dopasowanie otworów nie zatwierdza ponownego użycia.
Do wstępnej analizy układu
Prześlij szkic przekazania AGV–CNC
Zacznij od planowanej trasy, rysunku palety, masy z ładunkiem i modelu maszyny. NEXTAS może sprawdzić połączenia mocowania i wskazać brakujące dane wymagające udziału dostawcy robota lub pojazdu.
Omów przekazanie palety