En un plato rotativo de 4 ejes, confirme el conjunto giratorio, no solo una familia de producto
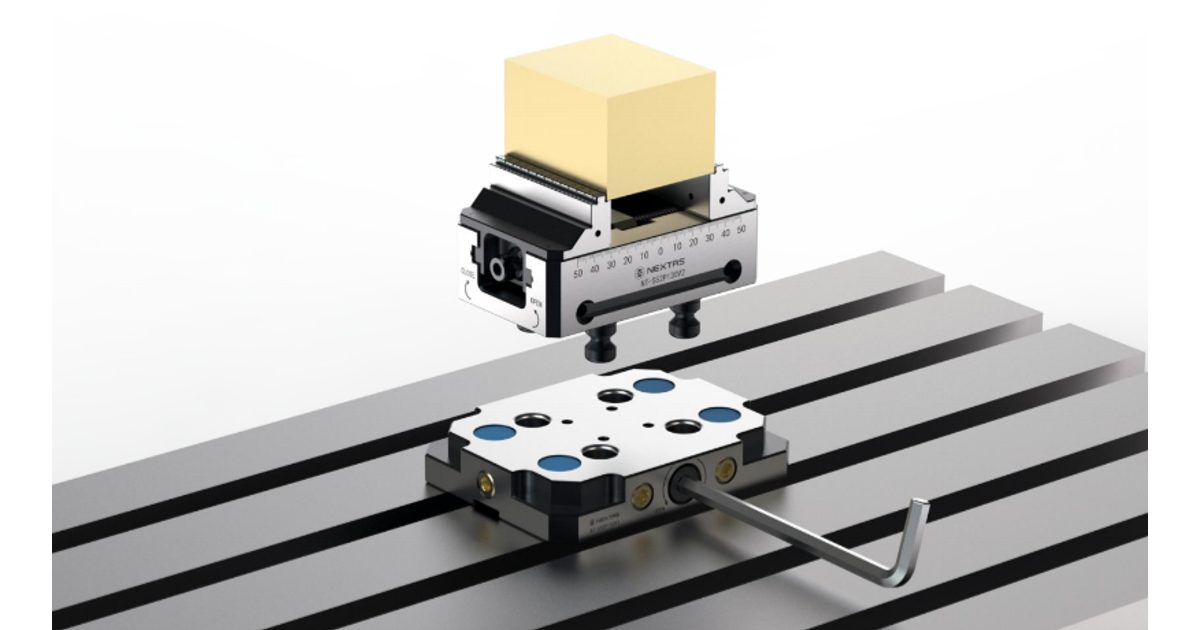
Una interfaz de punto cero en la mesa rotativa permite preparar el útil fuera de la máquina. Los receptores o el puente deben adaptarse a la mesa, la pieza y el montaje existente. Para una primera revisión, indique el modelo de mesa, el tamaño de pieza y una foto o plano del útil actual.
Empiece por el plano exacto del plato. Añada el adaptador, las unidades de amarre, los pernos de tracción, el palé o la mordaza, la pieza y cada racor. Muestre el conjunto completo en cada ángulo de trabajo. Marque su masa y su centro de gravedad, que es su punto de equilibrio. Muestre cómo se mueven las líneas de aire y los cables. Bloquee la apertura salvo que el plato y la carga estén en el estado de cambio aprobado.
Una propuesta completa debería incluir estos cuatro elementos:
- Un plano de ajuste para el plato exacto y las piezas de punto cero elegidas.
- Una comprobación de espacio para el conjunto completo, las herramientas, los resguardos, las mangueras y los racores.
- Una comprobación de masa y punto de equilibrio frente a los límites del fabricante del plato.
- Un plan de bloqueo y ensayo que impida una apertura insegura.
Confirme y fije los datos del plato rotativo antes de elegir el material
Una familia de catálogo no dice si el receptor encaja en su cara rotativa. Parta del plato que tiene realmente: el fabricante, el modelo, el plano de la cara y los límites de carga del fabricante.
Registre el fabricante del plato, el modelo, el número de serie o la opción de construcción y la preparación de la máquina. Obtenga del propietario el plano vigente de la cara del plato. Debe mostrar el tamaño de la cara, el elemento central, la retícula de tornillos o ranuras en T, los puntos de localización, la profundidad de rosca y las zonas sin taladro. Añada la línea de eje y la dirección de origen de la máquina.
Pida al fabricante del plato los límites de esta preparación. Pueden cubrir la carga del plato, el voladizo, la inercia, la distancia del punto de equilibrio, la velocidad y los límites de freno o retención. Use los términos y los valores del propio fabricante. No copie un límite de otro tamaño de plato ni de un equipo de aspecto parecido.
Registre lo que hay ahora en la máquina. Incluya cualquier placa intermedia, contrapunto, luneta, cadena portacables, junta rotativa, resguardo, palpador, cambiador de herramienta y recorrido de la puerta. Si el plano y la máquina real no coinciden, deténgase y corrija la base. Diseñe para la máquina que existe.
Haga un plano de interfaz que cierre los dos lados del ajuste
El plano debe unir la cara del plato con el adaptador y la base de amarre. También debe unir el receptor elegido con su perno de tracción y el utillaje superior. Marque cada centrador, círculo de tornillos, rosca, asiento y chaveta. Nombre al propietario de cada elemento. Muestre sitio para las herramientas de montaje y de servicio.
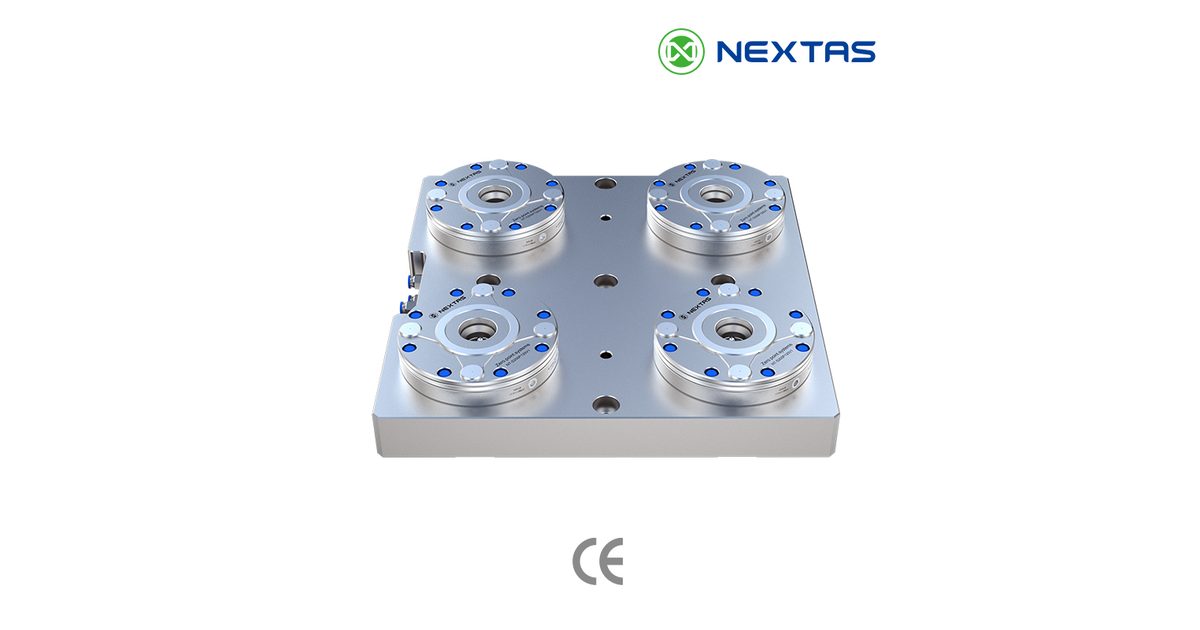
Una etiqueta de 52 mm, de 96 mm o de familia de receptor no basta. La página de receptores de punto cero NEXTAS lista módulos sueltos y bloques de varias estaciones. La página de la placa manual y la página de la placa neumática, por separado, describen otro material. No mezcle sus datos de fuerza, de apertura ni de perno.
Los ejemplos siguientes se quedan en modelos exactos de receptor NEXTAS. No son una elección de plato. Muestran por qué el número de pieza y el plano firmado deben permanecer juntos.
| Receptor exacto | Dato publicado | Aún necesario para un plato rotativo |
|---|---|---|
| NT-S200P85V1 | Módulo de 85 mm; fuerza de amarre de 4 kN; carga de elevación de 30 kg; repetibilidad ≤ 0,003 mm. | Plano de montaje, masa del receptor, plan de apoyo, circuito y revisión de los límites del plato. |
| NT-S200P120V1 | Módulo de 120 mm; fuerza de amarre de 12 kN; carga de elevación de 100 kg; repetibilidad ≤ 0,003 mm. | Perno exacto, orientación, adaptador, conjunto y envolvente giratoria. |
| NT-S200P160V1 | Módulo de 160 mm; fuerza de amarre de 18 kN; carga de elevación de 250 kg; repetibilidad ≤ 0,003 mm. | Camino de la carga, centro de gravedad, recorrido, bloqueos de apertura y límites de aceptación. |
Un valor de carga de elevación no es el límite de masa del plato. No aprueba la unidad para cortar. El valor de repetibilidad pertenece al receptor nombrado y a su ensayo. No cubre el error del adaptador, el error del plato, la flexión del utillaje ni el desplazamiento entre estaciones. Pida el plano, la masa, el circuito y el alcance del ensayo de la preparación elegida.
Calcule la altura completa del conjunto desde el eje
La altura del conjunto es más que la profundidad del receptor. Sume la cara del plato, el adaptador, el receptor, el perno de tracción, el palé, el utillaje, las mordazas, la pieza y cada separador. Mida desde un punto fijo del plato o del eje hasta el punto más alto y el borde exterior. Incluya tornillos, racores, conectores de sensor y puntos de izado que permanezcan montados mientras el plato gira.
Un conjunto alto puede recortar el alcance de la herramienta y alejar el corte del apoyo del eje. También puede acercar la pieza a un resguardo, al cabezal del husillo, a un portaherramientas, a un palpador o a la puerta. Compruebe la herramienta corta que debe llegar y la herramienta larga que puede pasar. Compruebe también el recorrido del cambio de herramienta.
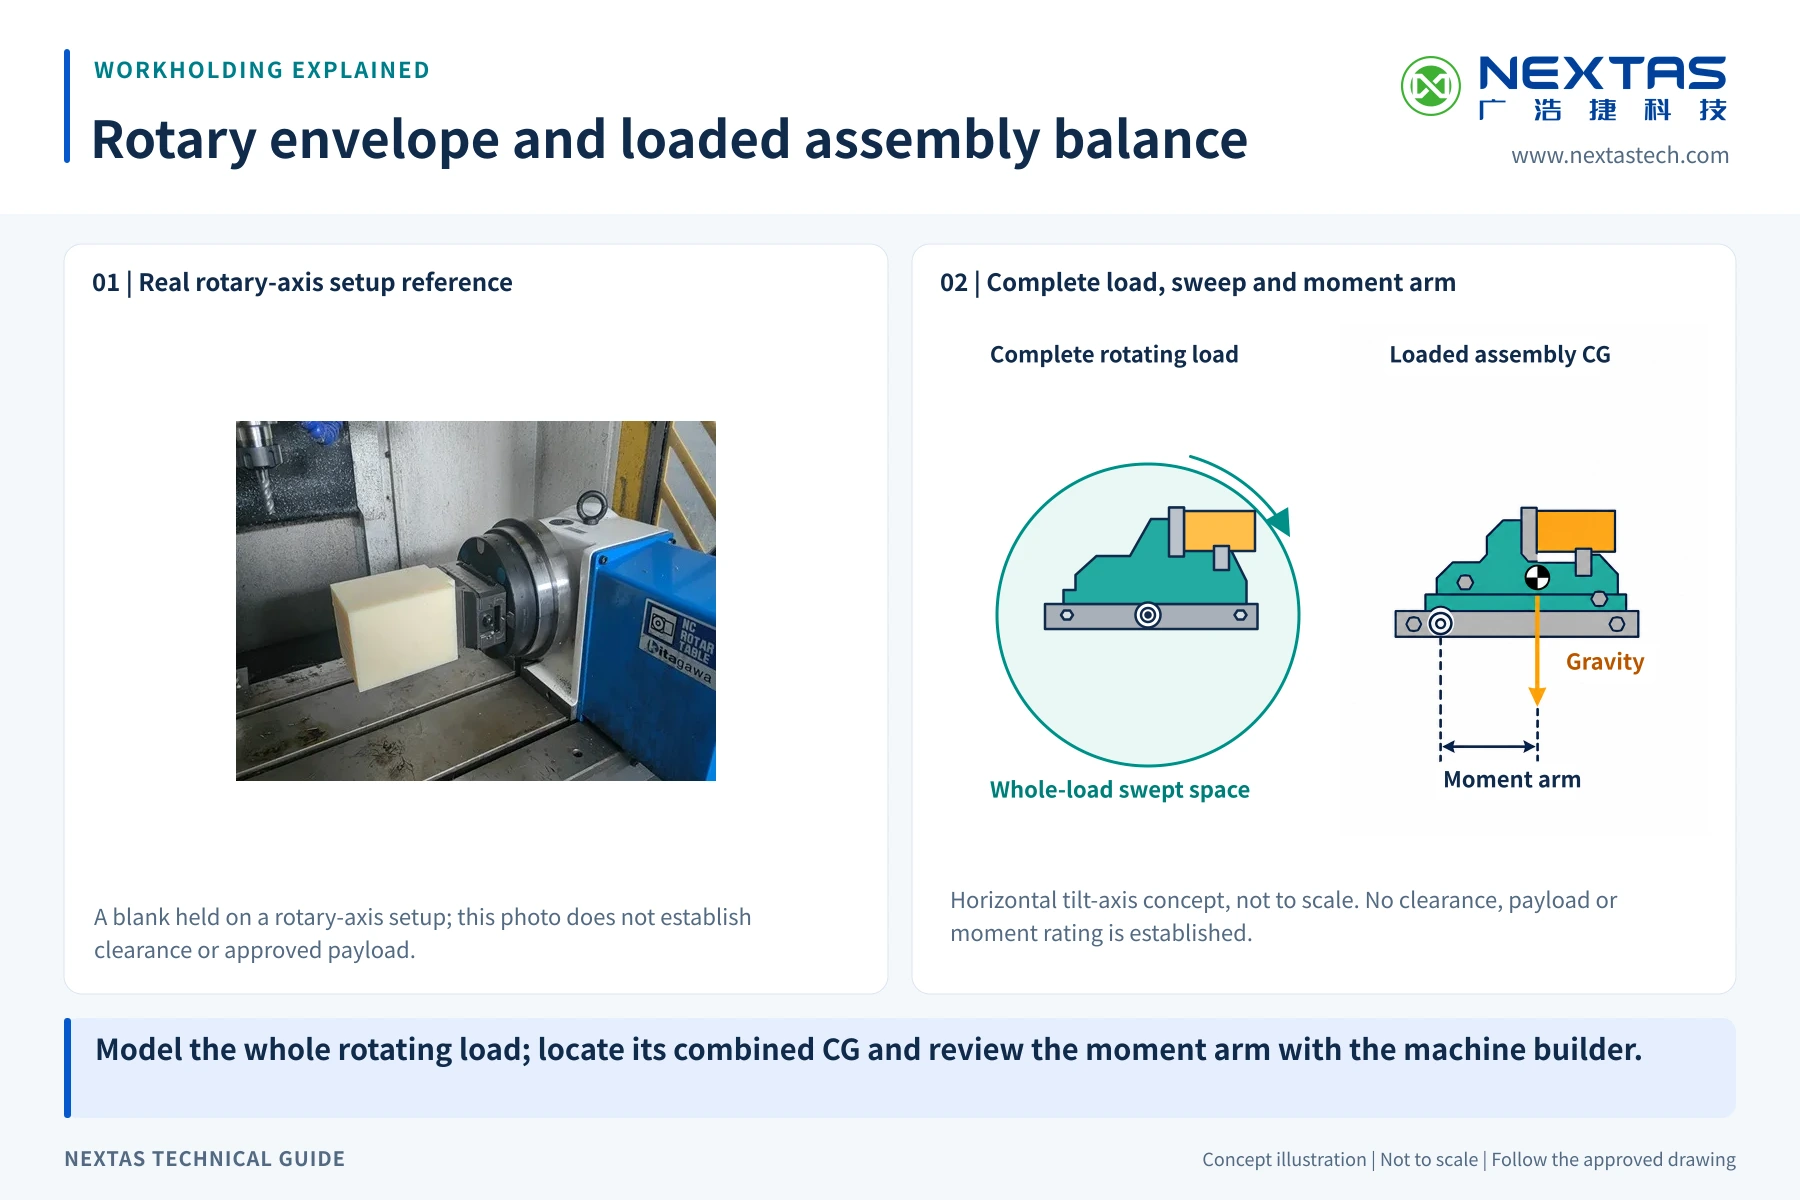
Ponga el conjunto completo en el modelo de la máquina. Gírelo por cada ángulo de trabajo. La envolvente barrida es el espacio que ocupa al girar. Compruebe las posiciones de trabajo y de carga. Muestre mangueras, conectores, amarres y curvas de cable reales. No los oculte para que el modelo quepa.
Sume cada masa móvil y localice el centro de gravedad
Liste la masa del adaptador, de las unidades de amarre, de los pernos, del palé, del utillaje, de la pieza, de las mordazas, de los amarres, de las mangueras móviles y de cualquier contrapeso. Si una masa necesaria no está en la página del producto, pídala con el plano elegido. No introduzca cero ni use la masa de otro modelo.
El centro de gravedad es el punto de equilibrio de toda esa masa. Importan su distancia y su dirección respecto del eje rotativo. La misma masa puede exigir más al eje cuando queda lejos del centro. Un utillaje alto o una pieza descentrada pueden añadir un par grande aunque la cifra de carga del plato parezca segura.
Envíe la lista de masas y el punto de equilibrio al fabricante del plato. Añada la velocidad prevista y el perfil de movimiento. El proveedor de punto cero puede revisar el ajuste de su amarre y el camino de la carga. No puede sustituir la revisión de límites del fabricante del plato.
Dibuje el recorrido de cables y mangueras en la envolvente barrida
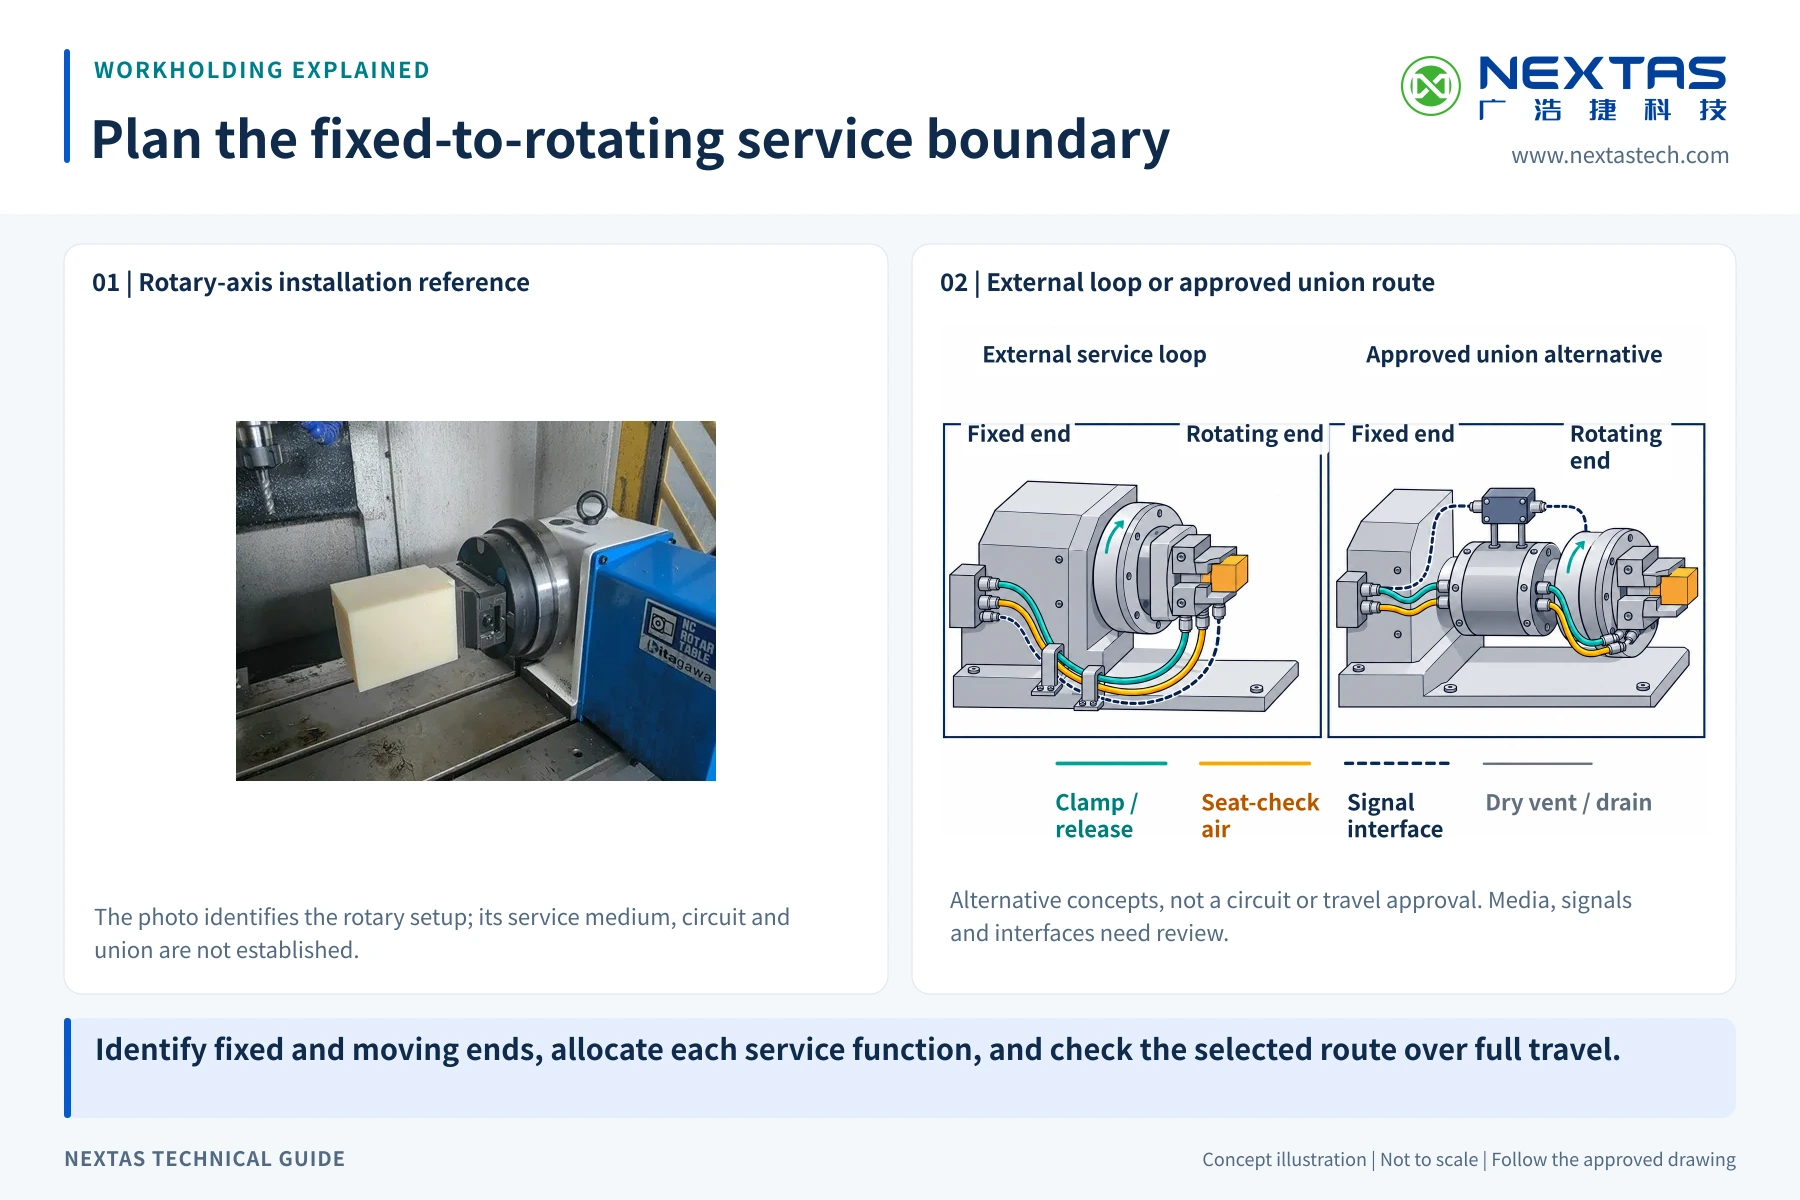
Una manguera segura a cero grados puede quedar tensa, rozar, doblarse o entrar en el recorrido de la herramienta después de un giro. Un conector puede ser el punto más ancho del conjunto. Muestre cada línea de aire, cada cable de sensor, cada racor, cada articulación, cada soporte y cada punto de alivio de tensión.
Marque qué permanece fijo y qué gira. Si el plato tiene una junta rotativa o un paso interior, pregunte al fabricante qué fluido, qué boca, qué presión, qué caudal y qué señal admite. No use por suposición una boca que parezca libre. En un lazo exterior, compruebe curvatura, torsión, roce, viruta, refrigerante y el recorrido completo en los dos sentidos.
El recorrido también debe poder inspeccionarse por desgaste. Una línea rota o una señal perdida necesita una respuesta de fallo clara. Un camino seguro de la manguera no demuestra un estado seguro de apertura. Mantenga el recorrido, la prueba de entradas y salidas y las comprobaciones de seguridad como elementos separados.
Haga de la apertura no prevista un estado denegado
Bloquee la salida de apertura durante el corte y el movimiento normal del plato. Permítala solo en el punto de cambio acordado. El eje, el husillo, el útil de carga, el estado del resguardo y el apoyo de la carga deben estar todos en el estado fijado. Las comprobaciones reales dependen de la máquina y del método de carga.
Si un robot eleva un palé, demuestre que su pinza sujeta la carga antes de la apertura. Si una persona cambia el amarre, el plan de acceso seguro y de bloqueo debe proteger a esa persona. Un código M normal de CNC o un bit de PLC no es por sí mismo una función de seguridad. El constructor de la máquina y la empresa de la célula deben elegir las partes seguras y la lógica adecuadas.
Compruebe también los estados de fallo. Pregunte qué ocurre tras una pérdida de aire o de energía, una válvula atascada, una prueba perdida, una parada del plato entre puntos o un palé que no asienta. Confirme el circuito real de bloqueo y apertura del receptor elegido. No suponga que todas las líneas de producto actúan igual. Un rearme no debe provocar movimiento ni apertura hasta que el fallo sea conocido y vuelva el estado seguro.
Use el vídeo de 13 segundos solo como contexto de disposición
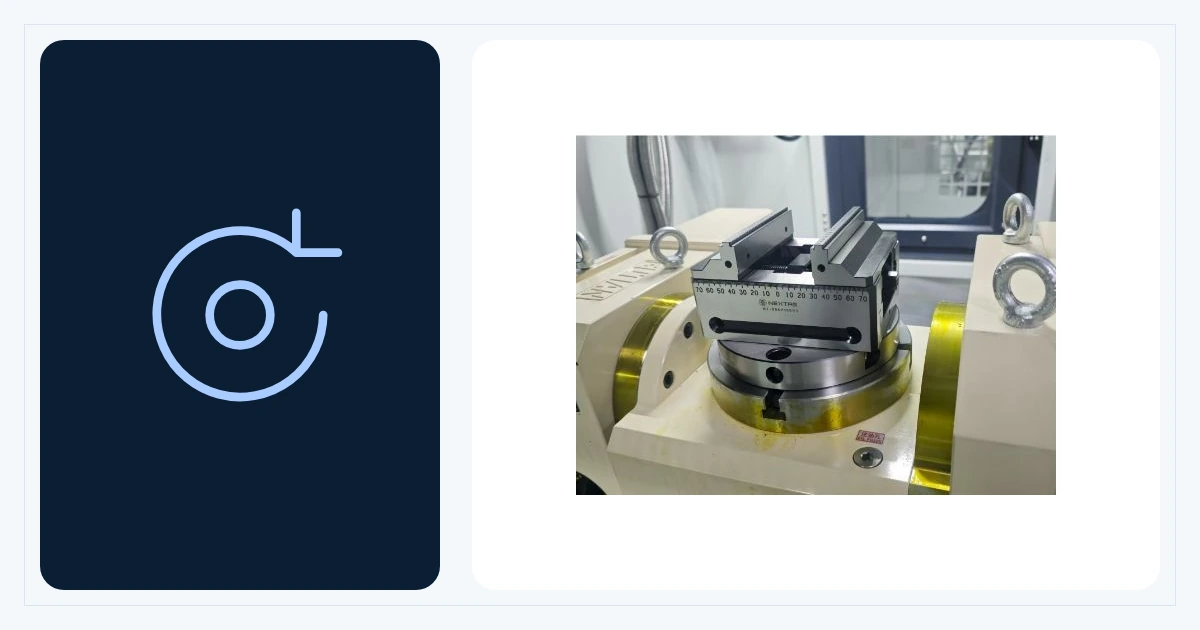
Vista de 13 segundos de una disposición de punto cero de dos caras y dos estaciones sobre un montaje rotativo.
Ver en YouTube
Confirme el diseño en tres comprobaciones
Tres comprobaciones confirman que el conjunto girará, quedará libre en la máquina y se abrirá con seguridad.
La primera comprobación es la revisión del plano. Confirme el plato exacto, el adaptador, el receptor, el perno de tracción, el palé, el utillaje, los tornillos, las bocas, los sensores, el tamaño del conjunto, la masa, el punto de equilibrio y el recorrido. No pida ni mecanice el adaptador mientras un punto de localización, un límite del plato o el circuito de apertura sigan siendo una suposición.
La segunda comprobación es la comprobación de ajuste. Inspeccione los asientos y las piezas de montaje. Monte el conjunto según el plan firmado. Mida su altura y el espacio libre. A la velocidad de ensayo fijada y bajo el control del constructor de la máquina, gire todo el recorrido sin cortar. Observe mangueras y cables. Nadie debe permanecer en el espacio barrido para guiar una línea a mano.
La tercera comprobación es el ensayo de uso. En el punto de cambio acordado, ensaye el asiento, el bloqueo, la apertura y cada señal perdida. Demuestre que la apertura permanece bloqueada en cada estado prohibido. Repita los cambios de amarre y mida una referencia conocida. Después ejecute el trabajo real y compruebe las piezas frente a límites fijados antes del ensayo.
- Aprobado: los planos coinciden con la preparación real, el recorrido y las líneas quedan libres, los límites del plato tienen aprobación y todos los ensayos de apertura y de medición cumplen los límites escritos.
- Revisar: si cambian el adaptador, el conjunto, el apoyo, el recorrido, una señal o un paso de rearme, corrija el plano y vuelva a ensayar esa comprobación.
- Parar: se desconocen la identificación del plato, el ajuste, la masa, el punto de equilibrio, el estado seguro de apertura o el límite de aprobación.
Si va a añadir un sistema de punto cero a un plato rotativo, indíquenos el plato y el utillaje que quiere cambiar. Un plano de la cara del plato ayuda si ya lo tiene.
Envíe una solicitud guiada por el plano
Para empezar, indique el modelo de mesa, el tamaño de pieza y una foto o plano del útil actual. Podemos comparar receptores y puentes antes de reunir los detalles de ingeniería siguientes.
Añada los ángulos de trabajo y la velocidad, el espacio de herramienta y palpador, el método de carga, el servicio de aire o de aceite, el recorrido de cables y mangueras, las necesidades de sensor, el punto de cambio, los estados de apertura bloqueada y los límites de aprobación. Pida a NEXTAS que nombre el receptor, el perno, el plano, el circuito, la masa y los registros de la oferta.
Revisar los sistemas de receptor
Preguntas de los compradores sobre la integración en el plato
¿Puede un sistema de punto cero adaptarse a cualquier plato rotativo de 4 ejes?
No. El ajuste depende de la cara exacta del plato, de los elementos de localización, del patrón de tornillos, de la profundidad de rosca, del adaptador, del receptor, del perno, del conjunto, de la carga y del recorrido. Confirme todo ello en un plano revisado. Un nombre de marca, una foto o un paso compartido no son prueba de compatibilidad.
¿Qué debe mostrar el plano de la interfaz?
Muestre la cara del plato y la referencia del eje, el adaptador, el receptor y el perno elegidos, las caras de localización y de asiento, los tornillos y el engrane de rosca, la orientación, las bocas, los sensores, el acceso de servicio, las cotas del conjunto completo, la masa, el centro de gravedad y el camino del cable o de la manguera.
¿Cómo debo calcular la altura del conjunto?
Sume cada capa desde la cara rotativa hasta el punto más alto y más ancho: adaptador, receptor, perno, palé, utillaje, mordazas, pieza, fijaciones, racores y conectores. Después compruebe la envolvente barrida en cada ángulo previsto y durante el cambio de herramienta.
¿Por qué importan a la vez la masa total y el centro de gravedad?
La misma masa puede exigir otra cosa al eje rotativo cuando queda más lejos de la línea central o a un lado. Sume cada elemento móvil, localice el centro de gravedad combinado y haga que el fabricante del plato lo revise frente a los límites de esa instalación exacta.
¿Cómo deben tenderse las mangueras de aire y los cables de sensor?
Dibuje cada línea a lo largo de todo el recorrido rotativo. Confirme los puntos fijos y móviles, la curvatura y la torsión, el alivio de tensión, los racores, la exposición a viruta y refrigerante y el acceso de servicio. Cualquier junta rotativa o boca interior debe estar aprobada para el medio y el servicio indicados.
¿Qué impide una apertura no prevista?
La apertura debe seguir denegada fuera del estado de cambio aprobado. El diseño debe comprobar el estado del eje y del husillo, el apoyo de la carga o la pinza del robot, la protección y la confirmación exigida. El constructor de la máquina y el integrador deben validar los bloqueos reales y cualquier función de seguridad.