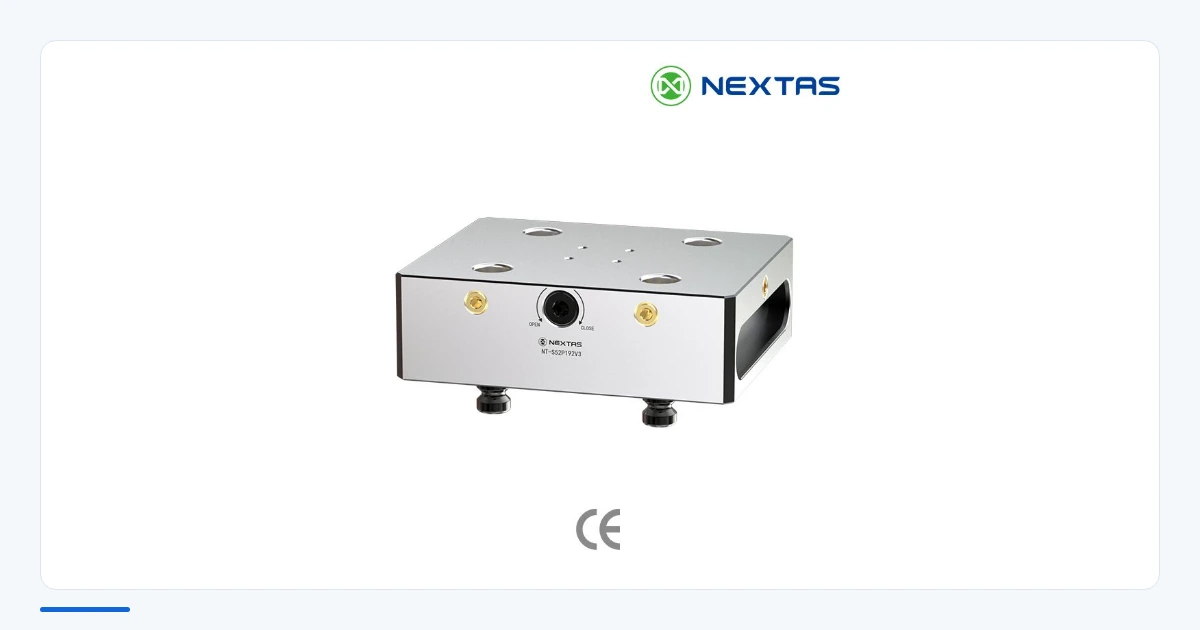
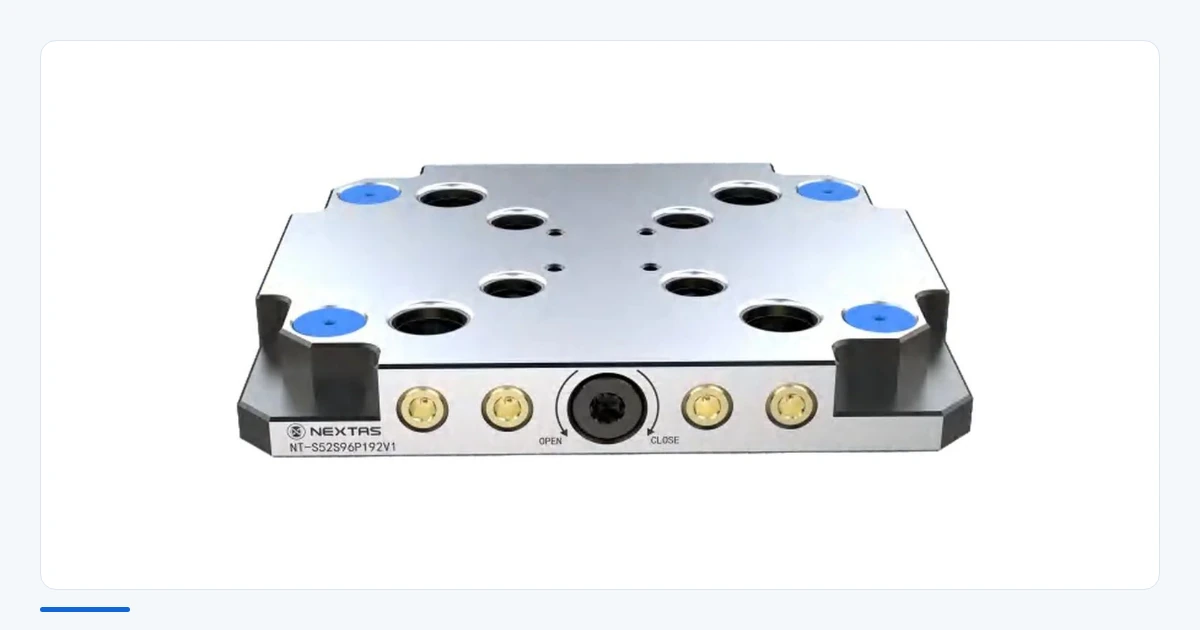
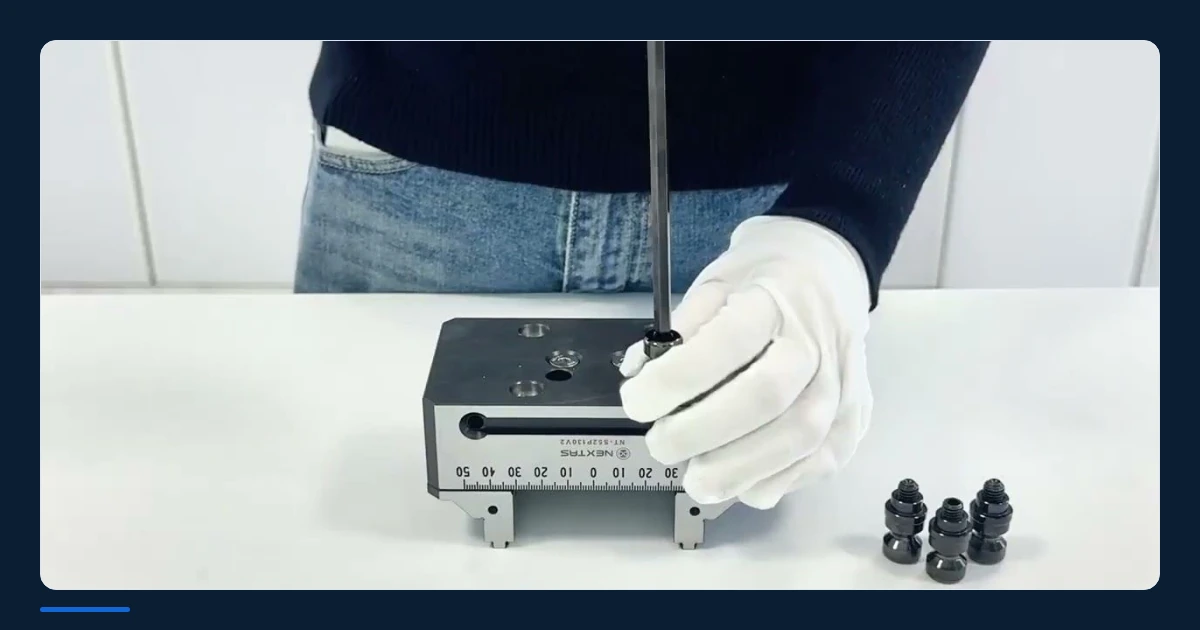
Prepare el siguiente montaje fuera de máquina
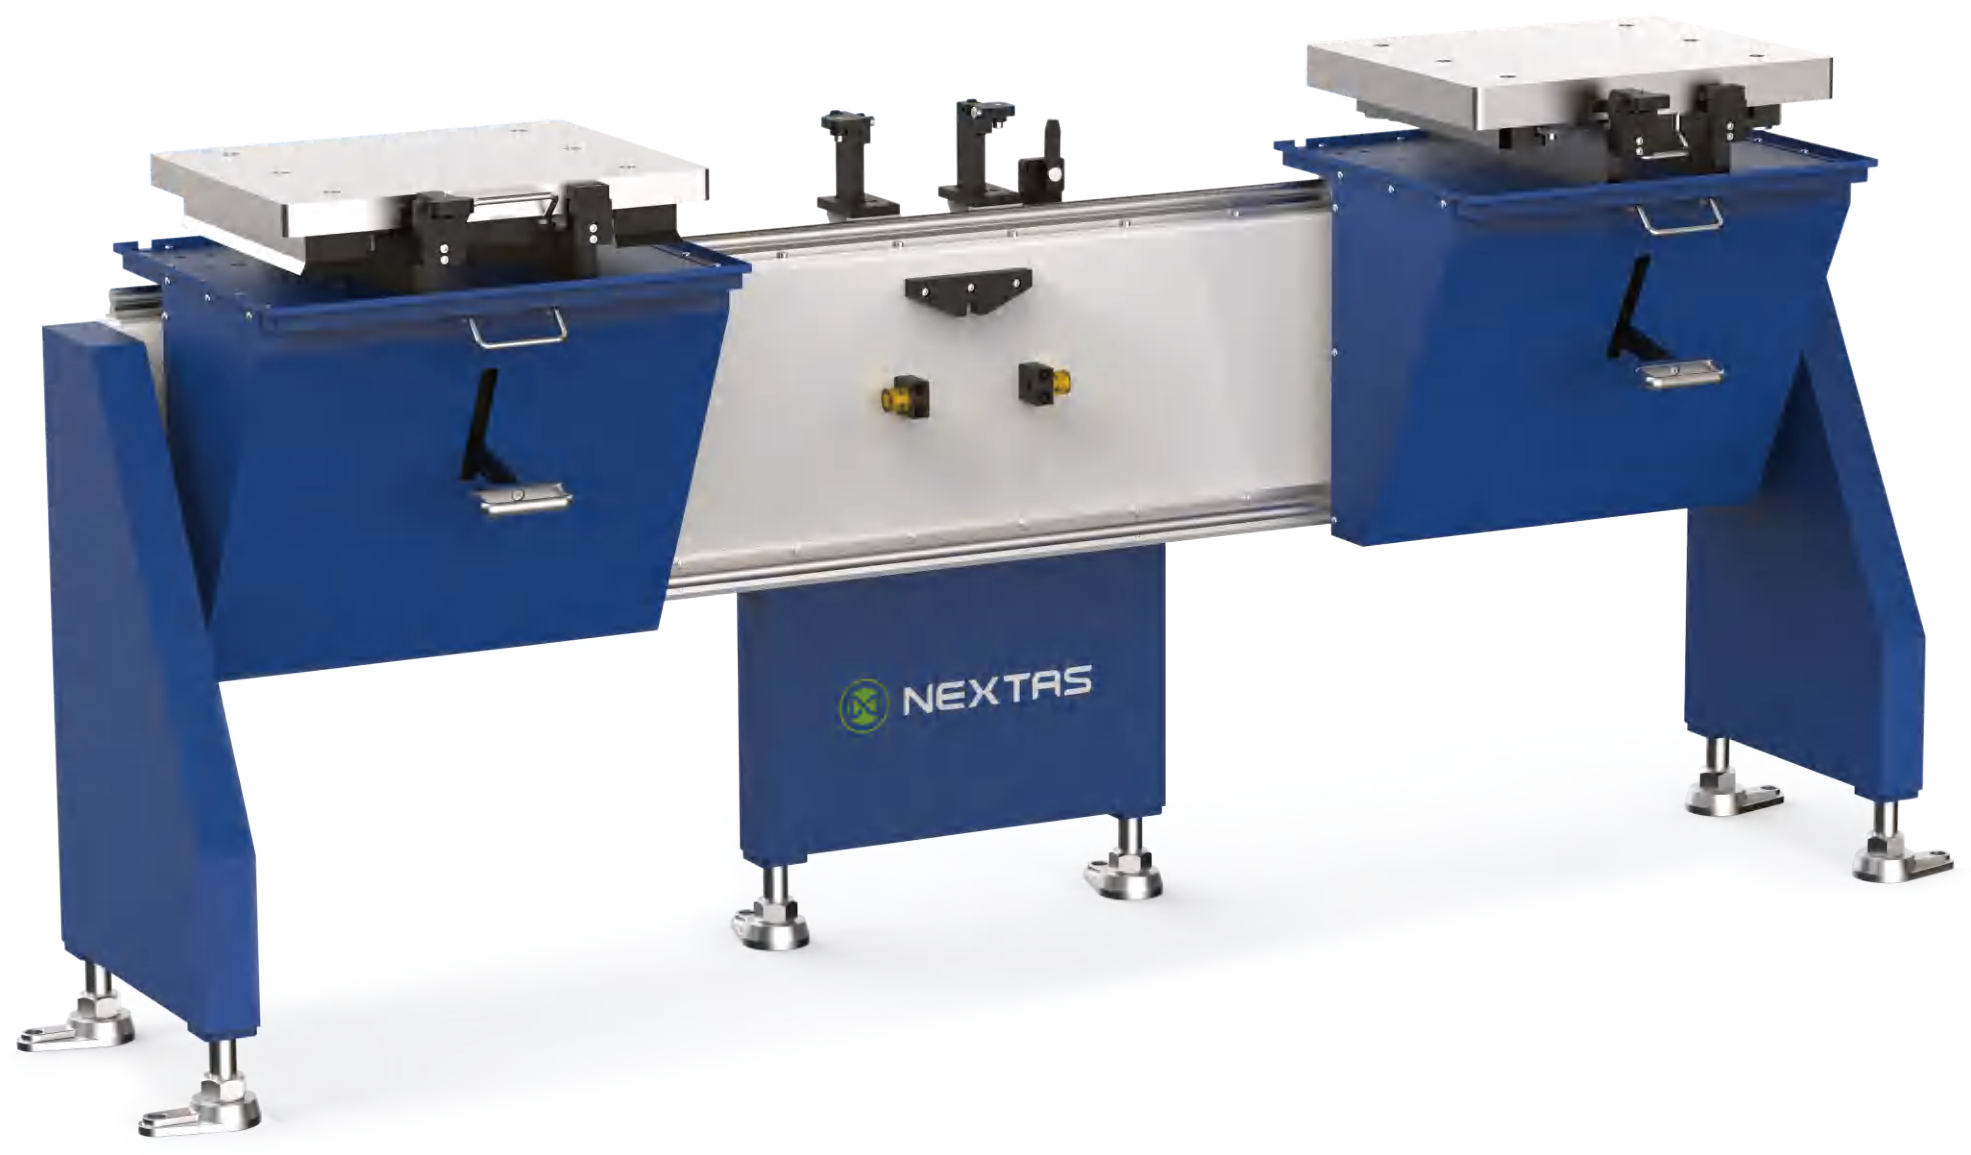
Utilice palés y tirantes compatibles para preparar el utillaje sin ocupar el husillo.
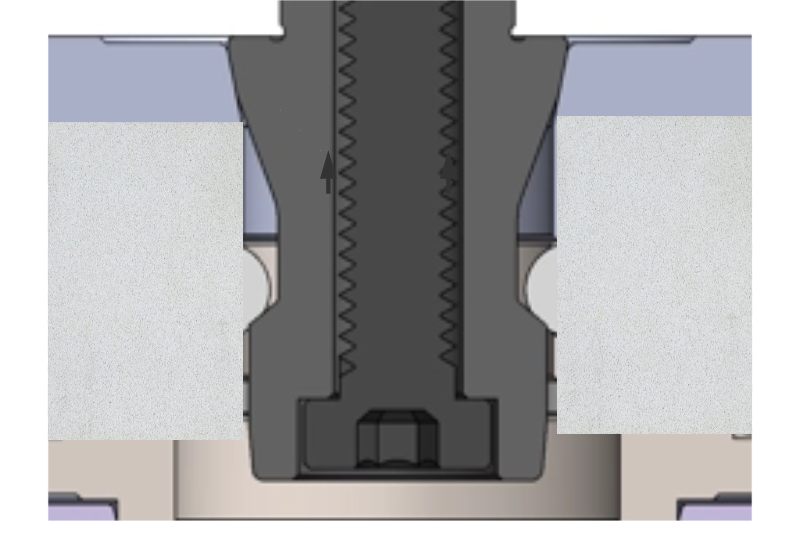
Integre cambios repetibles en su propia base de utillaje.
Mantenga el receptor en la máquina y cambie el utillaje o el palé que se monta sobre él. Los módulos receptores NEXTAS se integran en subplacas, columnas y utillajes a medida. Las distribuciones individuales y multiestación se adaptan al espacio, al apoyo y al recorrido de cambio que necesita el proyecto.
Se requiere un correo electrónico de trabajo para abrir el catálogo.
¿Ya tiene decidida una placa terminada o un portador compacto?
¿Primero la unión en lenguaje claro? Vea Qué es un punto cero.
El palé apoya, se limpia y sale de la base en la que mecaniza estos módulos.
Utilice palés y tirantes compatibles para preparar el utillaje sin ocupar el husillo.
Compare los módulos individuales y los bloques de dos, cuatro o seis estaciones con la geometría y las cargas del utillaje.
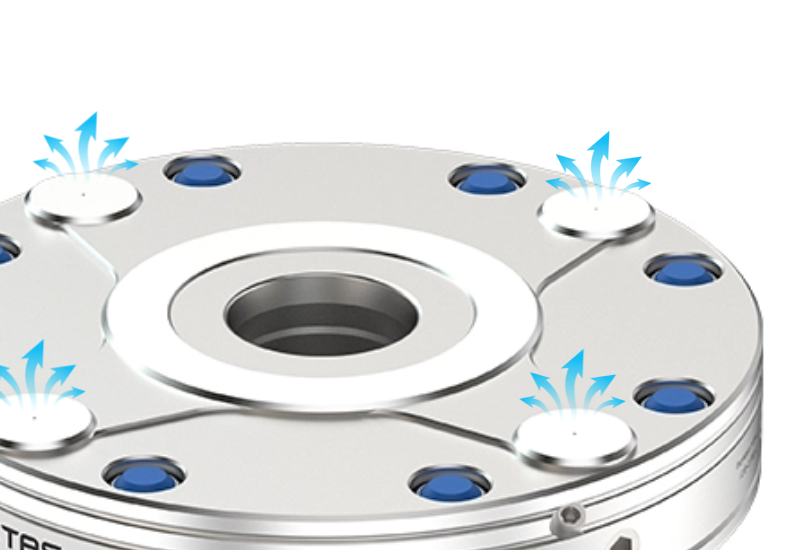
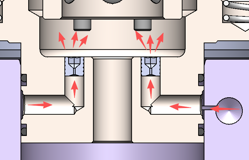
Las entradas inferiores y laterales permiten distintas bases; su disponibilidad depende del receptor seleccionado.
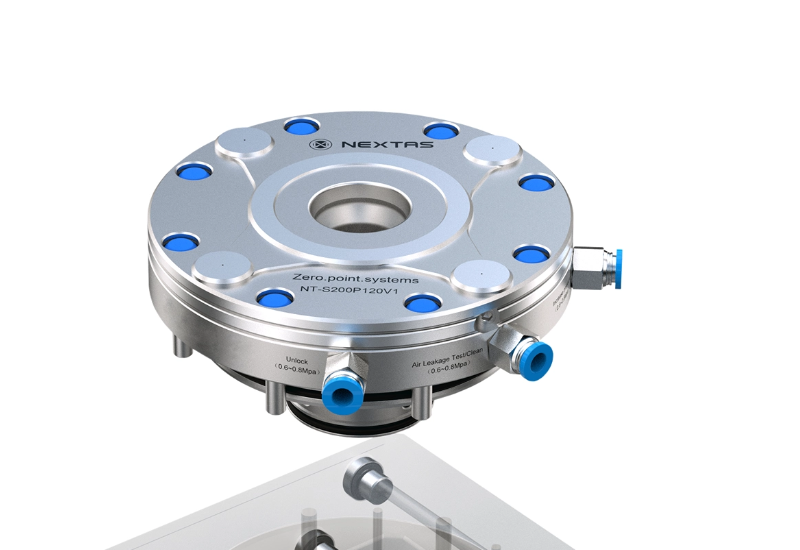
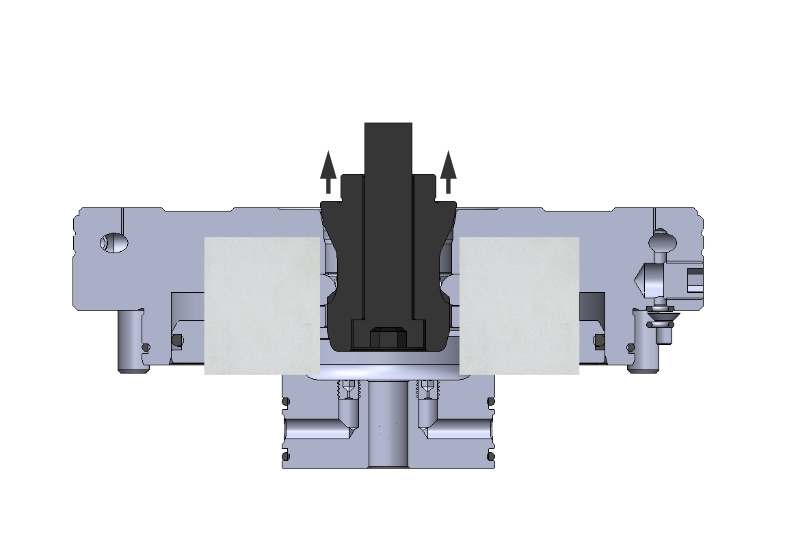
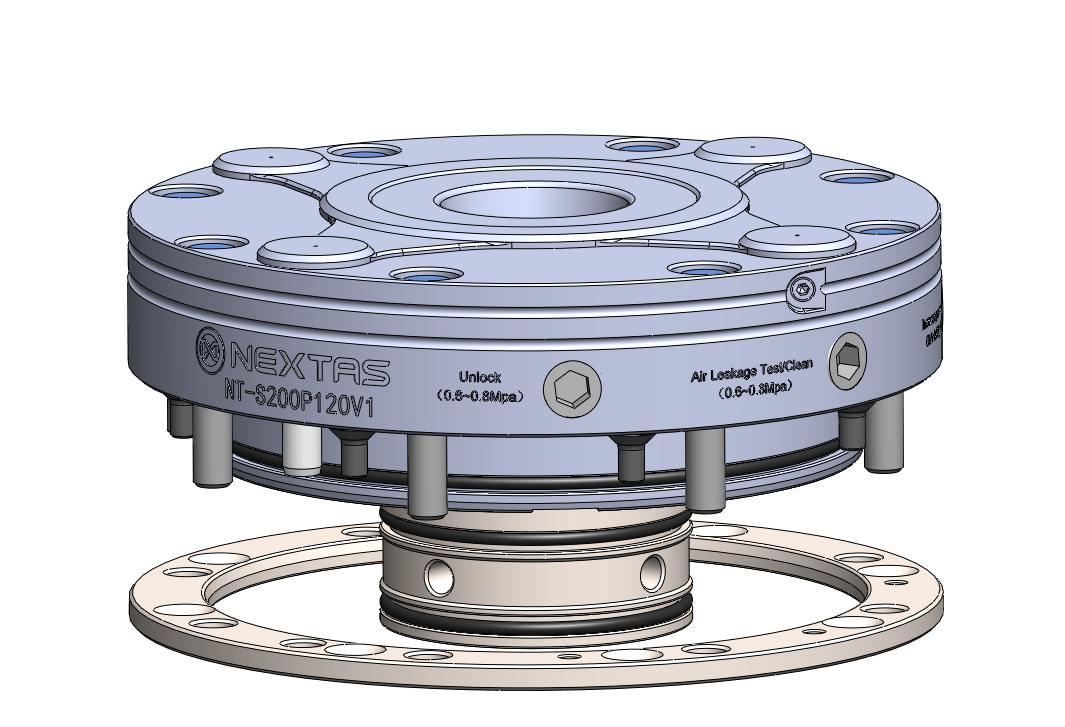
El conjunto de funciones sigue al receptor y al circuito de aire elegidos. Revise elevación, confirmación de asiento, anillo de montaje y fijación en ese plano.
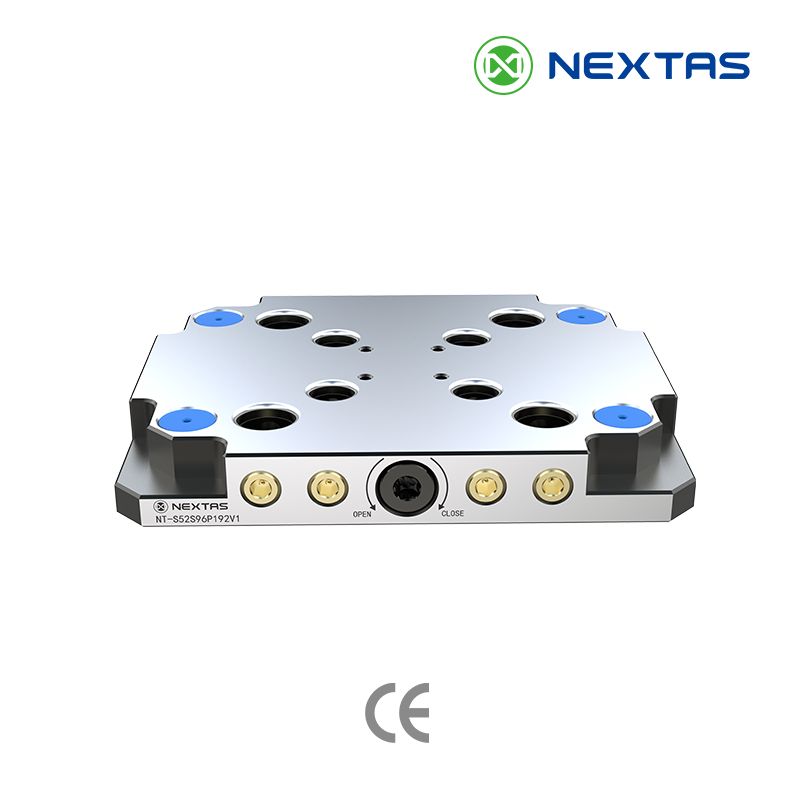
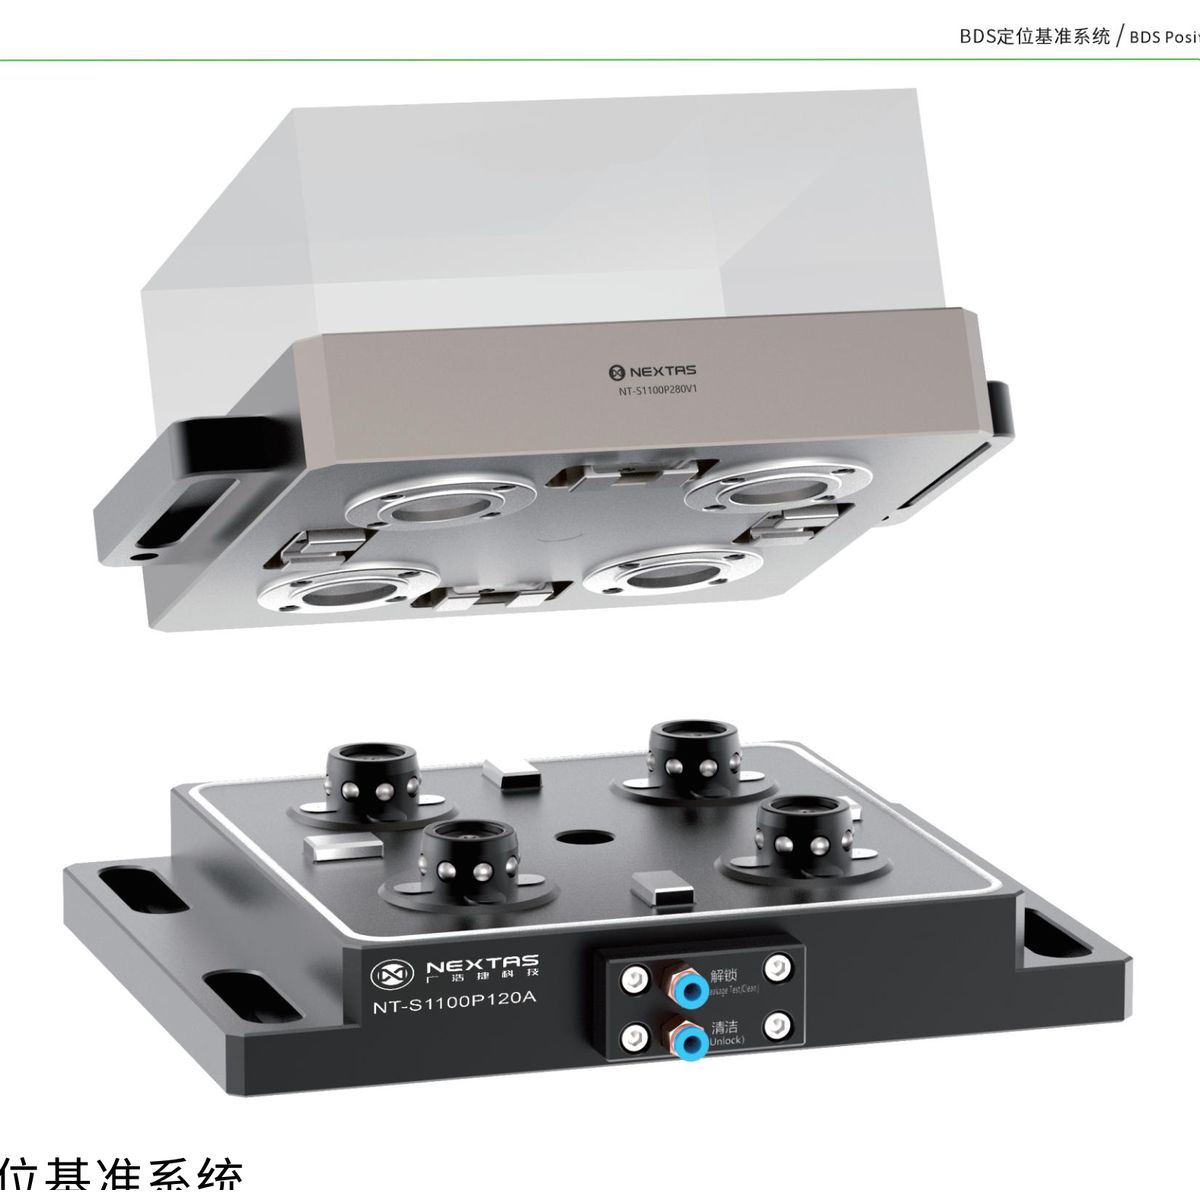
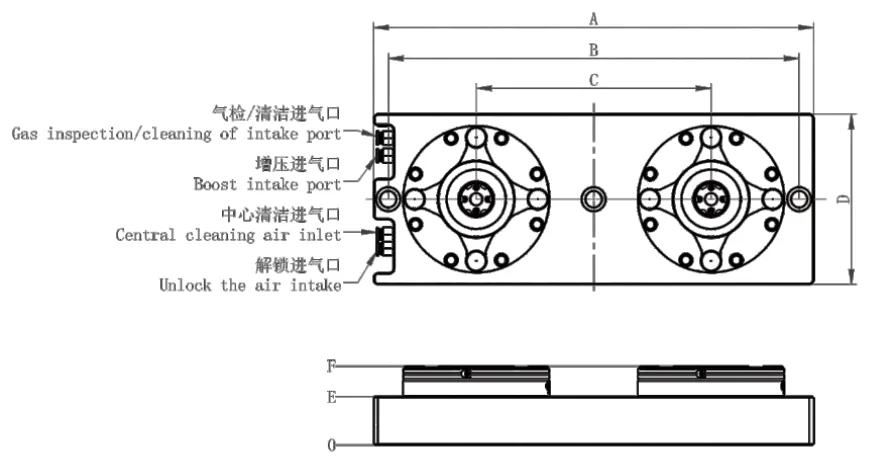
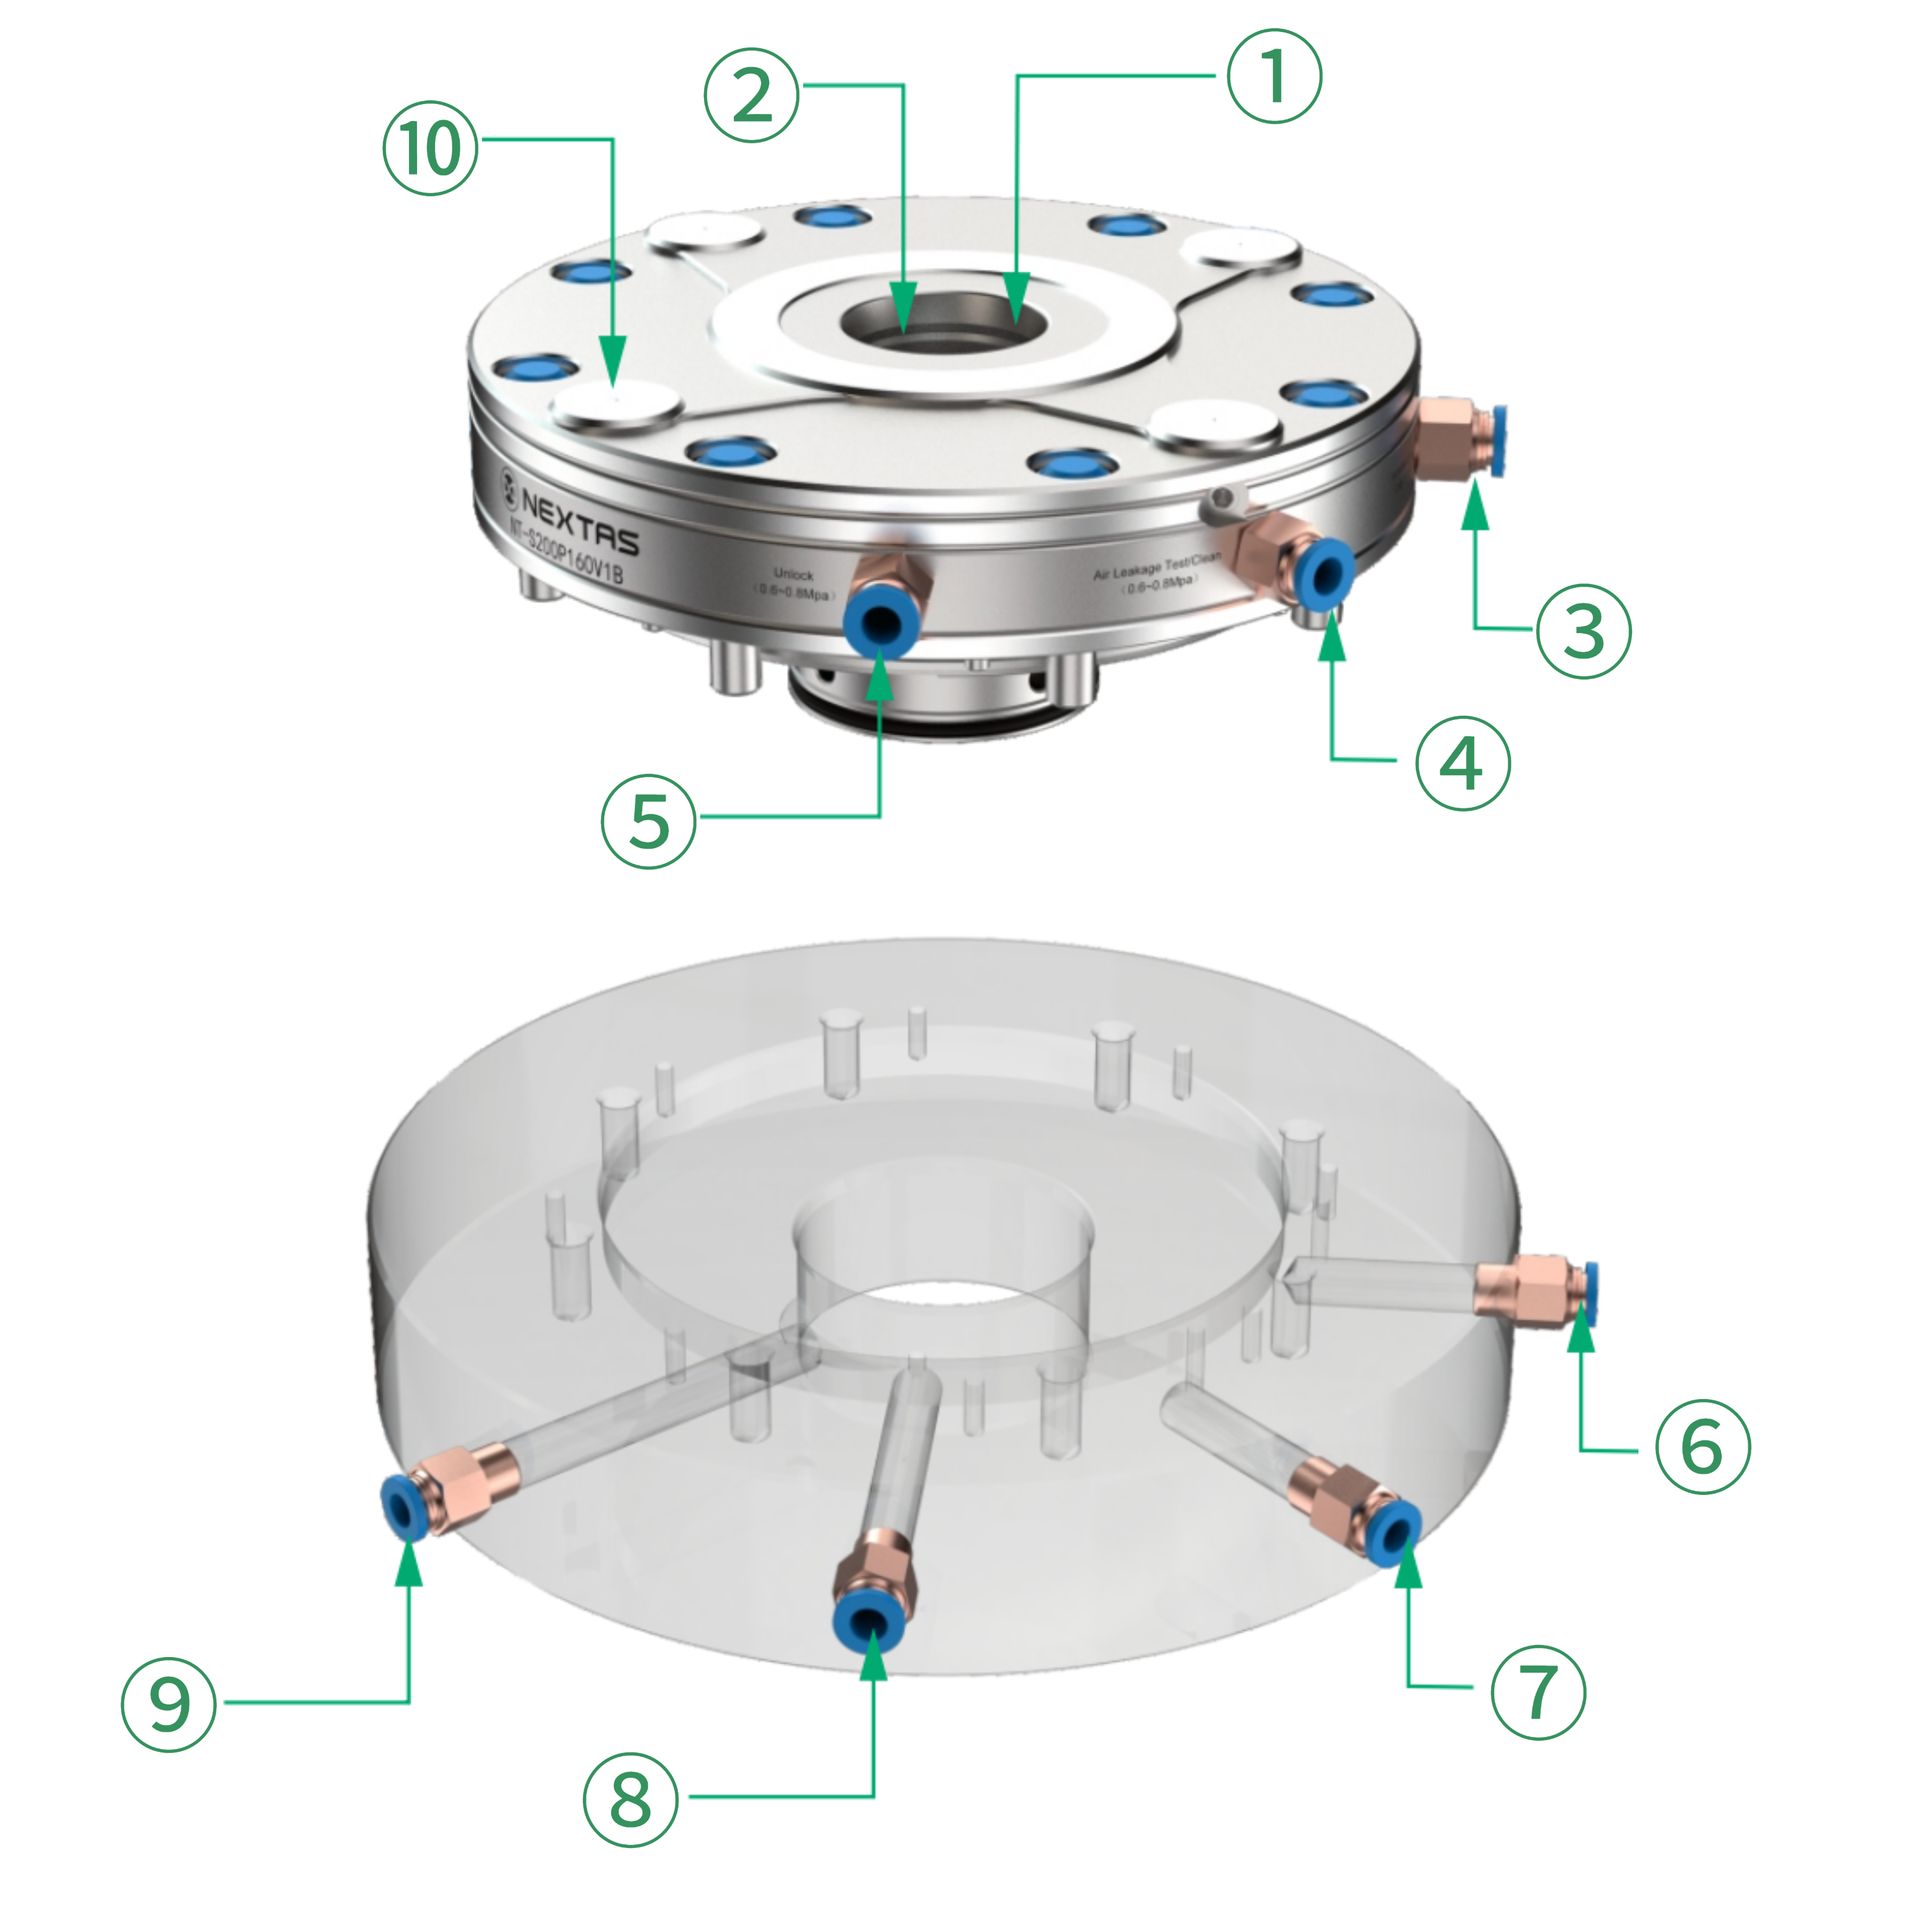
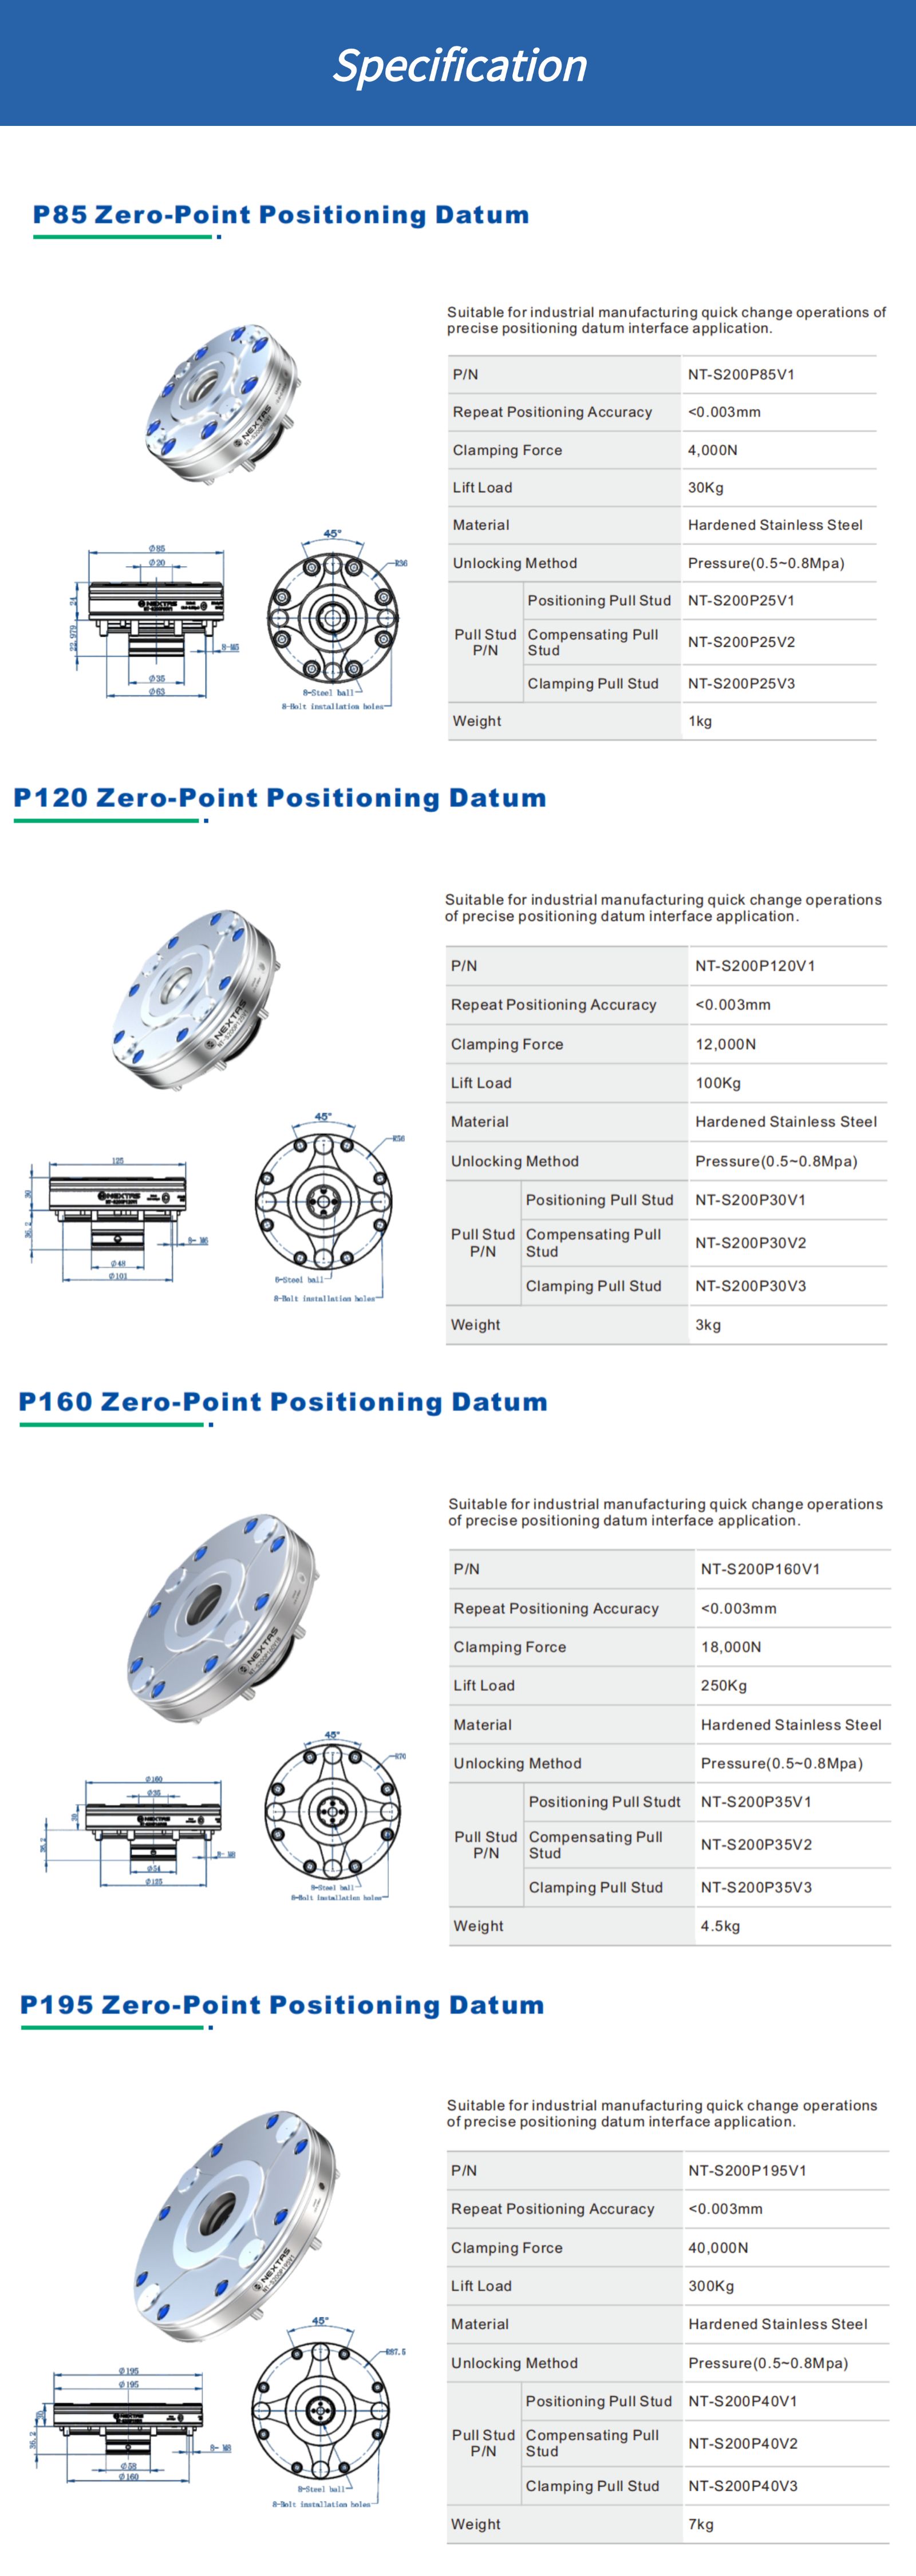
Vea el módulo receptor, las tomas de aire laterales y un montaje renderizado en esta presentación del producto. Los rótulos están en inglés; compare las dimensiones, la fuerza de amarre y la repetibilidad en los datos del modelo elegido.
Sistema de punto cero y sujeción de punto cero: datos de estos módulos receptores.
| Modelo | Dimensión exterior / D1 | Fuerza de Sujeción | Carga de Elevación | Repetibilidad |
|---|---|---|---|---|
| V1 — Receptores neumáticos estándar (desbloqueo por presión, posicionamiento tipo cónico) | ||||
| NT-S200P85V1 | 85 mm | 4 kN | 30 KG | < 0,003 mm |
| NT-S200P120V1 | 125 mm | 12 kN | 100 KG | < 0,003 mm |
| NT-S200P160V1 | 160 mm | 18 kN | 250 KG | < 0,003 mm |
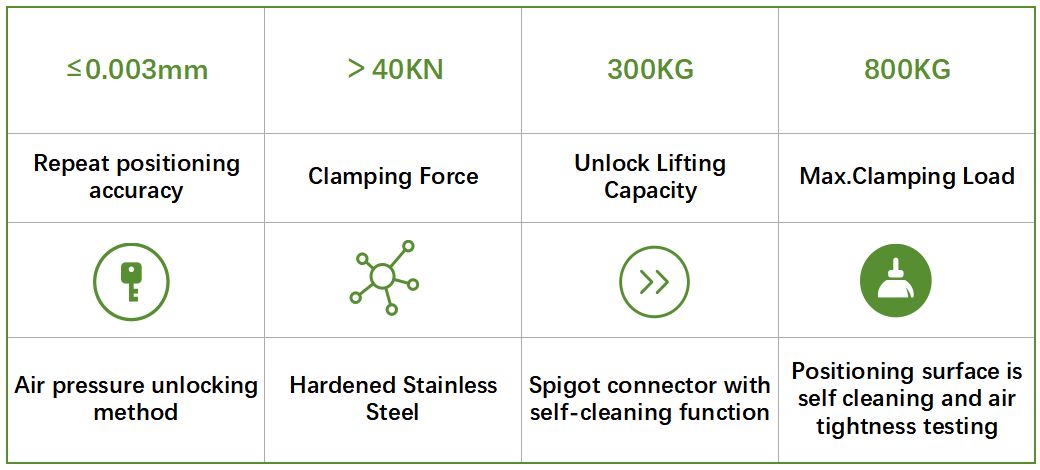
| NT-S200P195V1 | 195 mm | 40 kN | 300 KG | < 0,003 mm |
| V2 — Receptores neumáticos compactos (altura de apilamiento reducida para palés y accesorios integrados) | ||||
| NT-S200P85V2 | 110 mm (D1) | 5 kN | No indicado; confirmar plano | No indicado; confirmar plano |
| NT-S200P115V2 | 140 mm (D1) | 10 kN | No indicado; confirmar plano | No indicado; confirmar plano |
| NT-S200P148V2 | 185 mm (D1) | 18 kN | No indicado; confirmar plano | No indicado; confirmar plano |
Repetibilidad, carga de elevación y presión de alimentación de V2: use el plano seleccionado. Los diámetros están en el plano del modelo.
La mayoría de los problemas de cambio se resuelven más fácilmente cuando el diseño del receptor, la canalización de entrada y la estrategia de paletización se ajustan a la máquina y la familia de piezas antes de congelar el diseño del utillaje.
Un receptor suelto va en un utillaje compacto, un 5 ejes, una mordaza o un palé de perfil bajo, con acceso para el mantenimiento.
Un bloque combinado cuando el utillaje necesita varios puntos de sujeción, más rigidez de apoyo o un paletizado más denso.
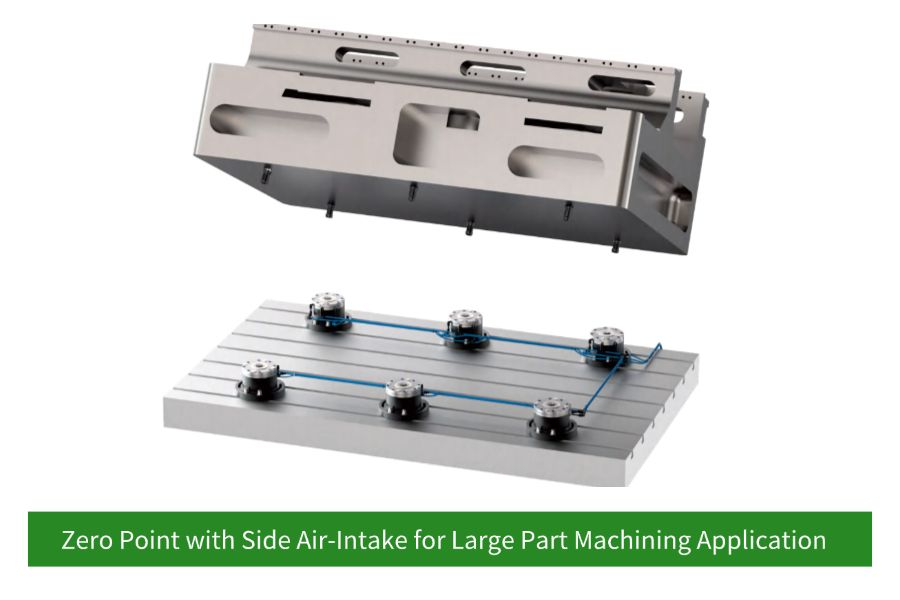
La entrada inferior mantiene la conexión de aire dentro del conjunto de montaje; la entrada lateral utiliza una conexión externa. Compare el trazado y el acceso de mantenimiento.
Planifique con NEXTAS los receptores, los pernos de tracción correspondientes y los requisitos de la base del utillaje. Indique la máquina, el número de palés y la frecuencia de cambio para que nuestros ingenieros recomienden una distribución práctica y coticen el conjunto necesario. Utilice esa propuesta para comparar la inversión con el tiempo de máquina que desea recuperar.
Los sistemas de punto cero pueden aportar valor cuando se estandariza una interfaz para varios montajes. Estas son rutas de actualización que deben revisarse para cada máquina y proceso.
Monte un patrón de receptores en una subplaca y añada pernos de tracción a mordazas o utillajes. Puede evaluarse para lotes mixtos y series cortas; mida el tiempo de cambio y la referencia recuperada.
Utilice disposiciones densas y utillajes de perfil bajo para favorecer el acceso de la herramienta. Mida las holguras y la referencia recuperada antes de aprobar el proceso.
Revise las señales disponibles y la transferencia de palés con los criterios de control y aceptación de la célula.
Estas pautas orientan la distribución inicial. Confirme una sola vez el caso de carga completo —masa, centro de gravedad, fuerzas y momentos— para el conjunto seleccionado; el receptor y su cantidad se dimensionan después del análisis.
| Caso de uso | Receptor recomendado | Cantidad típica | Notas |
|---|---|---|---|
| Utillajes / mordazas compactas de 5 ejes | 85 mm | Definir mediante análisis del montaje |
|
| preparaciones de cambio rápido en 3 ejes (general) | 125 mm | 4 |
|
| Utillajes pesados / torres de utillaje | 160 mm | Definir mediante análisis del montaje |
|
| palés grandes / automatización / APC | 195 mm | Definir mediante análisis del montaje |
|
Los sistemas de amarre de punto cero utilizan módulos receptores de precisión, en disposición simple, doble o cuádruple, para fijar utillajes, palés y torretas con una repetibilidad inferior a 0,005 mm. Esta guía cubre la selección del patrón de módulos, la integración neumática/hidráulica y el mantenimiento a largo plazo en células automatizadas y manuales.
Use la guía de selección para dimensionar el receptor, la base y los tirantes. En máquinas distintas, verifique por separado el patrón, la altura, la carga y las holguras de cada interfaz o placa adaptadora.
¿Necesita una recomendación del patrón de módulos, un cálculo de la fuerza de tracción o un esquema de cableado del PLC?
Contacte con nuestro equipo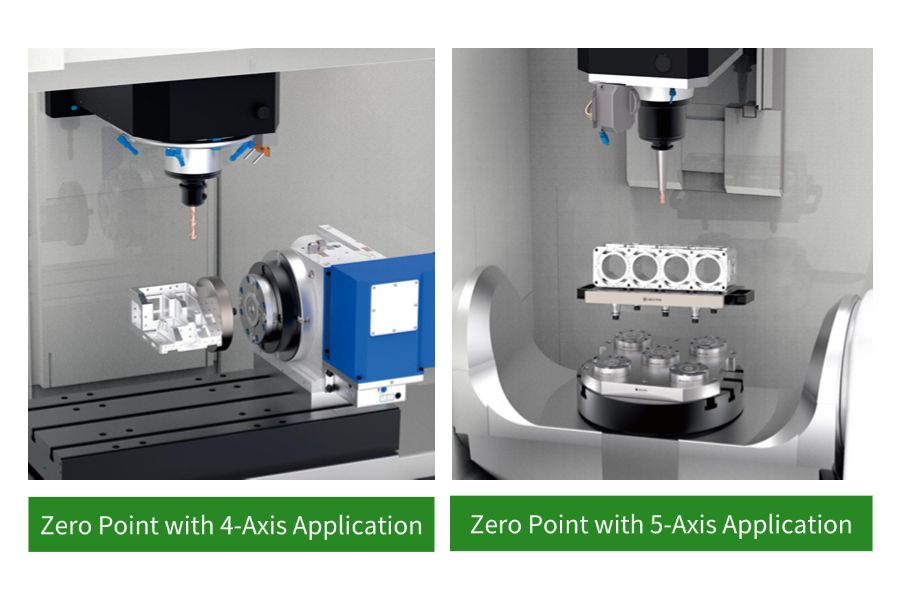
Prepare el siguiente útil sobre su palé fuera de la máquina y cámbielo al patrón de receptores. Compare el cambio completo con su rutina de preparación actual.
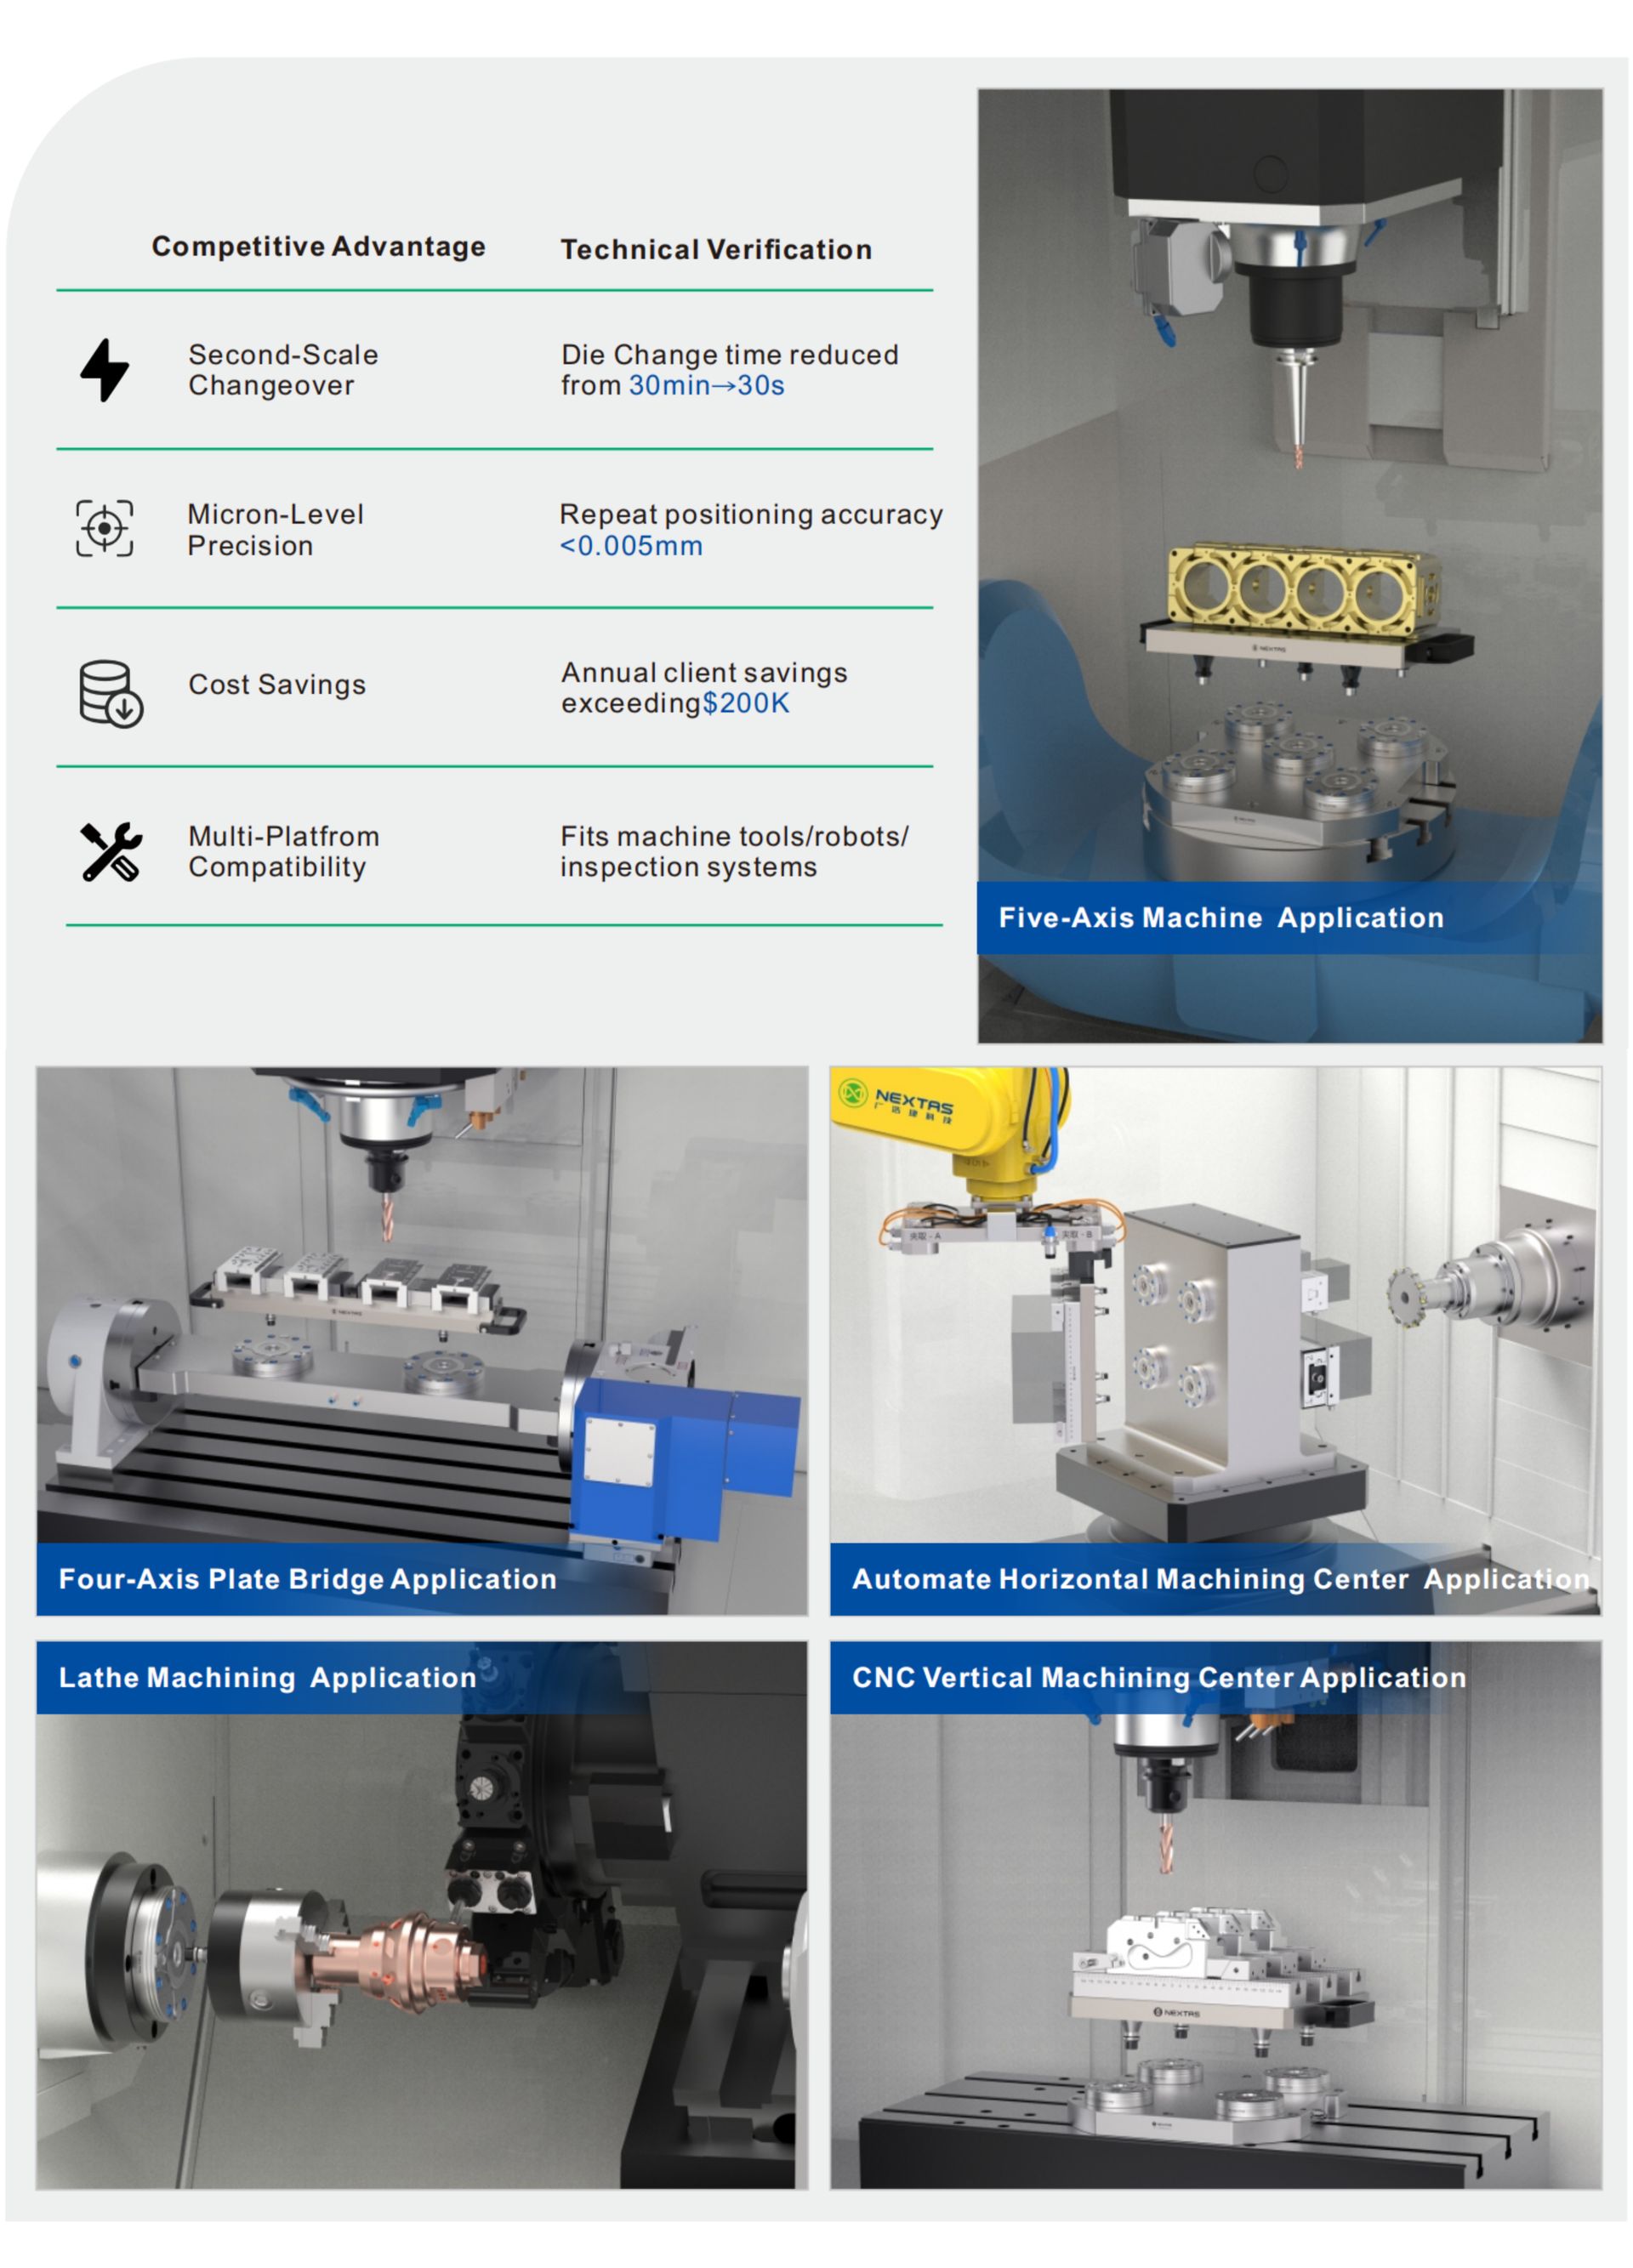
Planifique una interfaz de palé común para estaciones CNC y de inspección. Compruebe montaje, espacio libre, carga y referencia de cada estación antes del traslado.
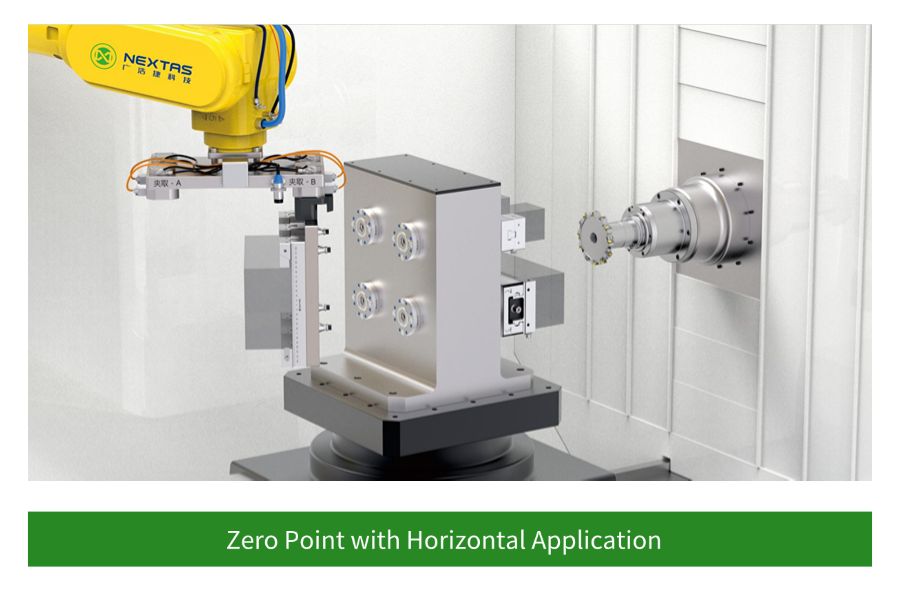
Combine el control neumático del receptor con la confirmación de amarre para un robot o cambiador de palés. Valide detección, enclavamientos y secuencia completa de intercambio en la célula elegida.
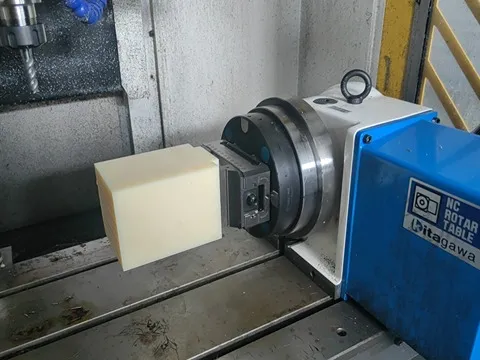
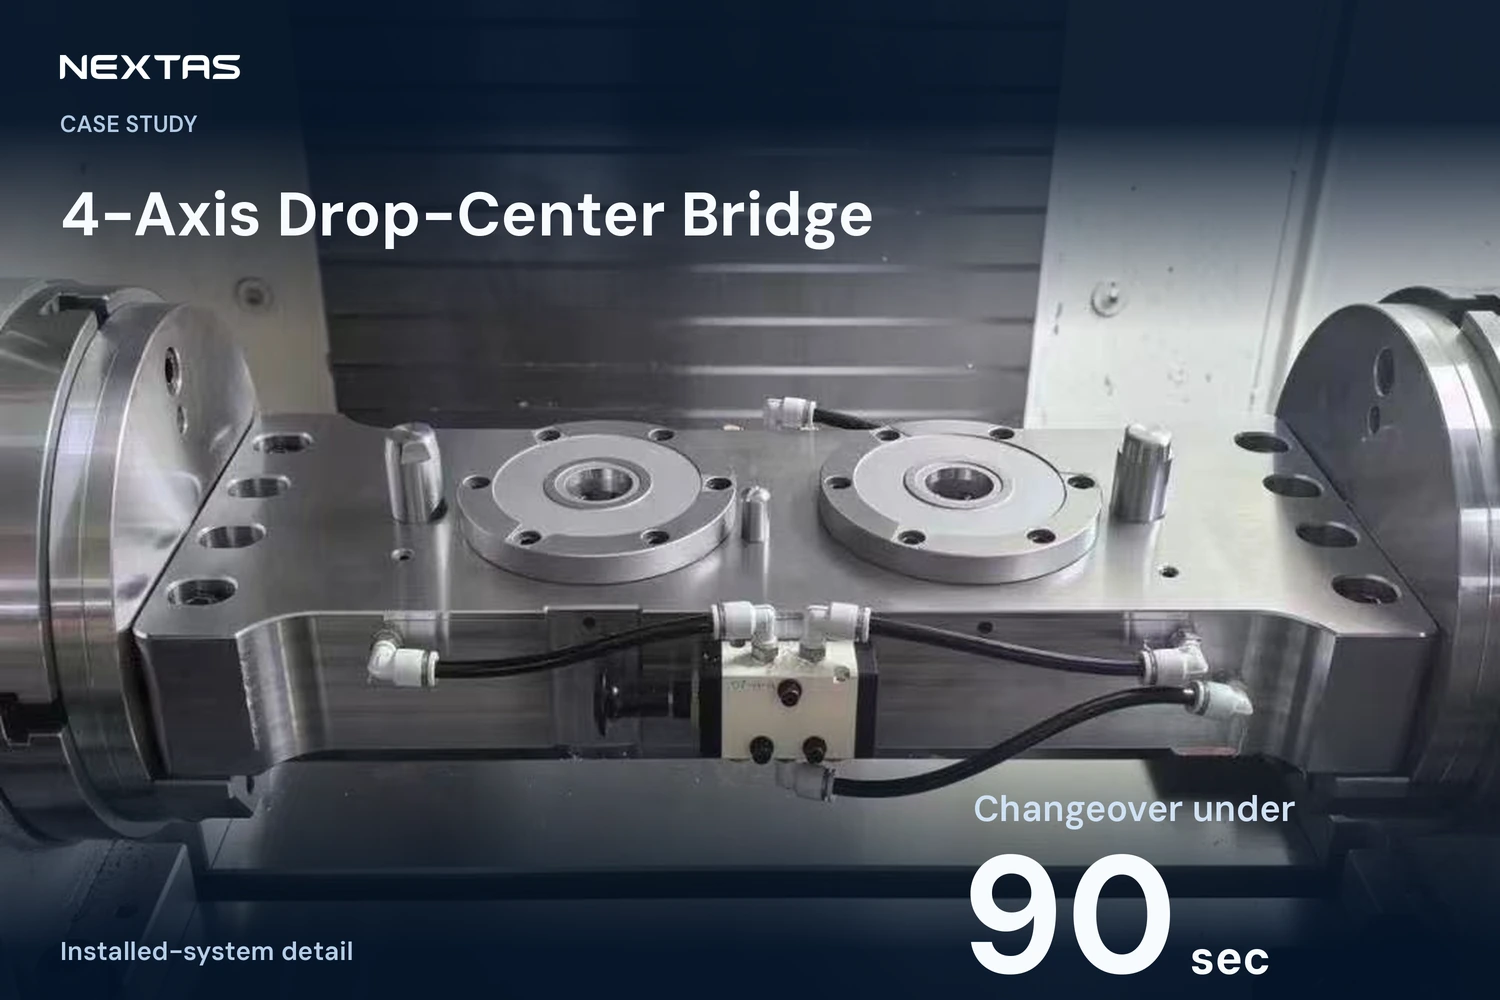
Revise esta referencia de montaje en eje rotativo para estudiar acceso de herramienta, altura y espacio libre. Seleccione receptor, tornillo de banco e interfaz según el plano de proyecto y la carga de corte.
Para palés de mayor tamaño, columnas de sujeción y portapalés preparados para automatización, el catálogo de sistemas de sujeción rápida 2026 incluye bloques de combinación multiestación (serie ZH) y módulos auxiliares de posicionamiento (serie WJ).
| Formato | Aplicación | Códigos del catálogo |
|---|---|---|
| Módulos receptores individuales | Mordazas compactas, utillajes de 5 ejes, palés pequeños y transferencia entre máquinas cuando importa una altura de apilado baja. | NT-S200P85V1 / P120V1 / P160V1 / P195V1 (y variantes compactas V2 P85V2 / P115V2 / P148V2) |
| Módulos de combinación de dos estaciones | Palés y subplacas más largos que requieren mayor superficie de apoyo de la que puede ofrecer un módulo individual. | NT-S200P120ZH2A / P120ZH2B / P160ZH2A / P160ZH2B |
| Módulos de combinación de cuatro estaciones | Diseños de palé más grandes con cuatro puntos de apoyo; la rigidez y la estabilidad deben validarse con la carga prevista. | NT-S200P120ZH4A / P120ZH4B / P160ZH4A / P160ZH4B |
| Módulos de combinación de seis estaciones | Torres de utillaje, portapalés automatizados grandes y formatos de palé con seis puntos de apoyo. | NT-S200P120ZH6A / P120ZH6B / P160ZH6A / P160ZH6B |
| Acoplamientos de punto cero | Cambio rápido del lado del robot o de transferencia, cuando la interfaz compacta de automatización importa más que la huella en la mesa. | Modelo de acoplamiento y palé / perno de amarre coincidente: confirmar en el plano seleccionado. |
| Interfaces de punto cero preparadas para sensor | Celdas que necesitan confirmación de amarre antes del movimiento del palé, la recogida del robot o el rearranque sin operario. | Familia de referencia de cambio rápido de punto cero con sensor |
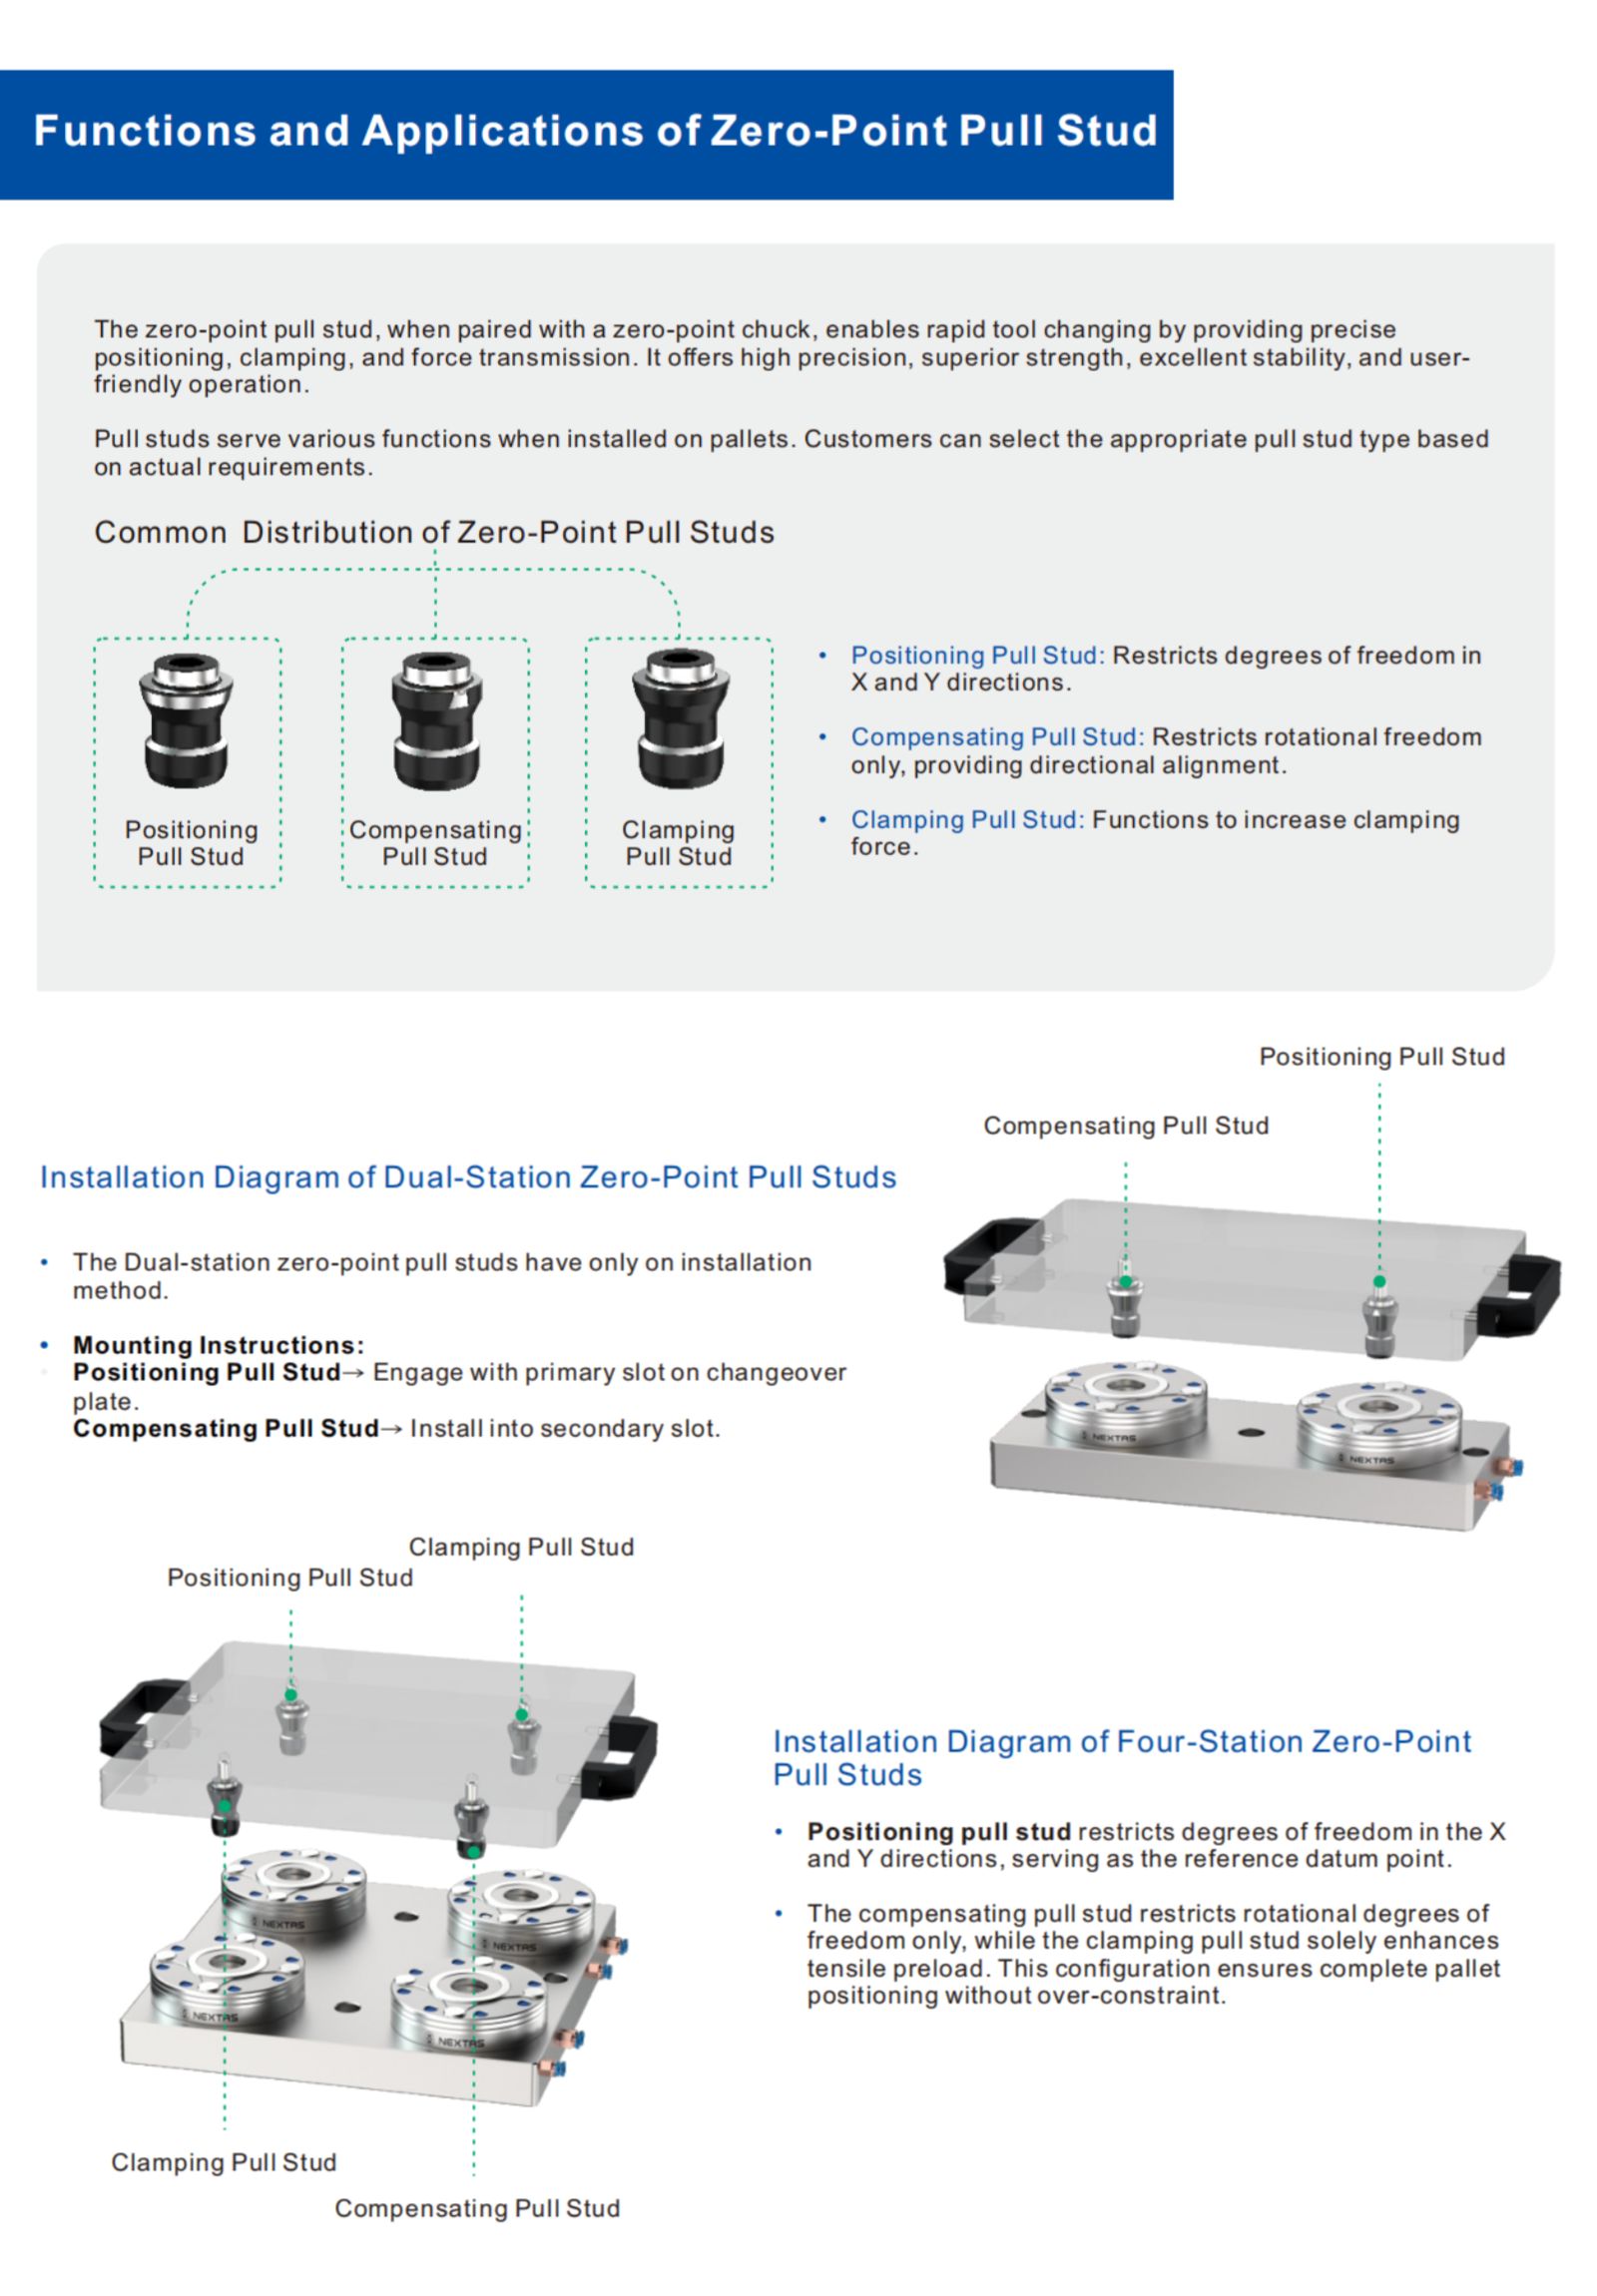
Seleccione las funciones y cantidades de tirantes según el plano de conjunto aprobado. La tabla relaciona cada tirante de posicionamiento (V1), compensación (V2) o amarre (V3) con su receptor. Los receptores V1 indicados se desbloquean mediante aire.
| Recepción | Fuerza de amarre | Carga de elevación | Tirante de posicionamiento | Tirante de compensación | Tirante de amarre | Peso |
|---|---|---|---|---|---|---|
| NT-S200P85V1 | 4 kN | 30 kg | NT-S200P25V1 | NT-S200P25V2 | NT-S200P25V3 | 1 kg |
| NT-S200P120V1 | 12 kN | 100 kg | NT-S200P30V1 | NT-S200P30V2 | NT-S200P30V3 | 3 kg |
| NT-S200P160V1 | 18 kN | 250 kg | NT-S200P35V1 | NT-S200P35V2 | NT-S200P35V3 | 4,5 kg |
| NT-S200P195V1 | 40 kN | 300 kg | NT-S200P40V1 | NT-S200P40V2 | NT-S200P40V3 | 7 kg |
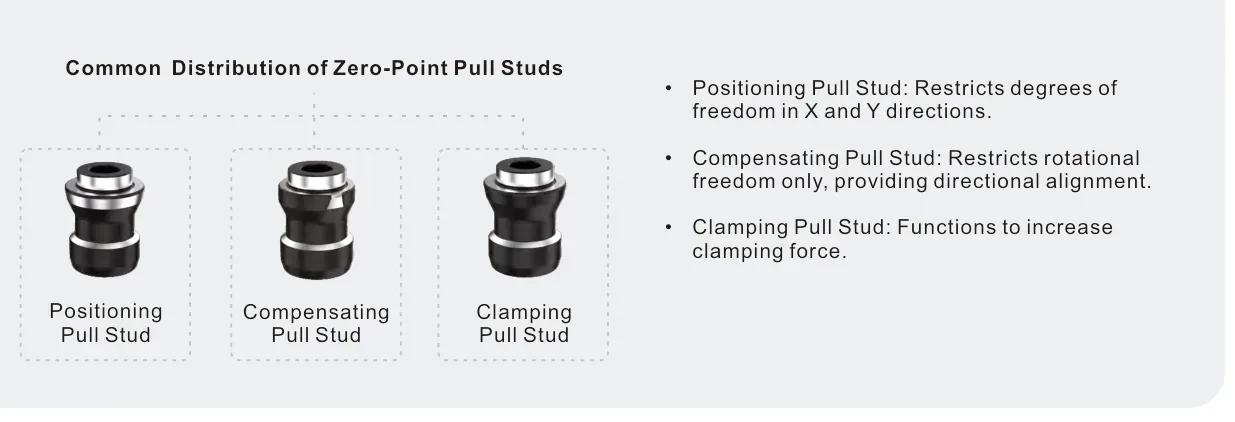
Fuente del catálogo: NEXTAS Industry Quick-Change Clamping System 2026, páginas PDF 6–8 (páginas impresas 09–14). Solicitar el catálogo
Filas de la variante A de las hojas de dos, cuatro y seis estaciones. Las variantes B correspondientes están en las mismas hojas y no se repiten aquí. A y B son letras de cota del catálogo, no una sola longitud y una sola anchura.
| Estaciones | Artículo | Fuerza de amarre | Carga de elevación | A × B | Peso | Tirantes |
|---|---|---|---|---|---|---|
| Dos estaciones | NT-S200P120ZH2A | 2 × 12.000 N | 2 × 100 kg | 375 mm × 350 mm | 19 kg | NT-S200P30V1–V3 |
| Dos estaciones | NT-S200P160ZH2A | 2 × 18.000 N | 2 × 250 kg | 430 mm × 390 mm | 30 kg | NT-S200P35V1–V3 |
| Cuatro estaciones | NT-S200P120ZH4A | 4 × 12.000 N | 4 × 100 kg | 350 mm × 320 mm | 46 kg | NT-S200P30V1–V3 |
| Cuatro estaciones | NT-S200P160ZH4A | 4 × 18.000 N | 4 × 250 kg | 380 mm × 350 mm | 56 kg | NT-S200P35V1–V3 |
| Seis estaciones | NT-S200P120ZH6A | 6 × 12.000 N | 6 × 100 kg | 550 mm × 200 mm | 72 kg | NT-S200P30V1–V3 |
| Seis estaciones | NT-S200P160ZH6A | 6 × 18.000 N | 6 × 250 kg | 580 mm × 200 mm | 108 kg | NT-S200P35V1–V3 |

Receptores individuales y compactos para el cambio directo de utillajes.
| Familia | Aplicación | Modelos y notas |
|---|---|---|
| Cambio directo de palés, mordazas, platos o utillajes. | NT-S200P85V1 / 120V1 / 160V1 / 195V1 | |
| Interfaces compactas de posicionamiento para células automatizadas. | Consulte la página de posicionamiento BDS; confirme el plano del modelo seleccionado, el palé compatible y los parámetros nominales. |

Sistemas planos y multicara, e interfaces de máquina estandarizadas.
| Familia | Aplicación | Modelos y notas |
|---|---|---|
| 2 / 4 / 6 estaciones sobre una base plana. | ZH2 / ZH4 / ZH6. NT-S200P120ZH2A / P160ZH2A y las variantes correspondientes ZH4A/B / ZH6A/B. | |
| Configuraciones de varias caras para mecanizado horizontal. | WJ2: cuatro caras, dos estaciones por cara. WJ4: dos caras, cuatro estaciones por cara. NT-S200P120WJ2 / P160WJ2 / P120WJ4 / P160WJ4. | |
| Normalizan la interfaz de la máquina. | 52 mm / 96 mm; consulte la matriz completa de modelos en la página de placas de sujeción de punto cero. |

Cambio del lado del robot y confirmación de estado en células automatizadas.
| Familia | Aplicación | Modelos y notas |
|---|---|---|
| Transferencia y cambio automatizado del lado del robot. | Cambio rápido del utillaje de fin de brazo (EOAT) para palés ligeros y módulos de acoplamiento. Confirme el modelo de acoplamiento y el palé / perno de tracción compatibles. | |
| Confirmación de los estados de sujeción y liberación en células automatizadas. | Receptores de cambio rápido de punto cero preparados para sensores, para confirmar el estado mediante PLC, enclavar el robot o validar ciclos sin supervisión. |
Antes de seleccionar, confirme el plano del modelo y la interfaz compatible.
Consulte la página del sistema de referencia BDS; antes de seleccionar, confirme el plano del modelo elegido, el palé correspondiente y los datos nominales.
Las palabras punto cero, punto de referencia cero y sistema de referencias se separan en páginas propias.
El catálogo indica desbloqueo neumático, pero no una presión única de suministro o ensayo para estos receptores. Confirme presión, filtración, calidad del aire, válvulas y circuito de detección con el plano seleccionado.
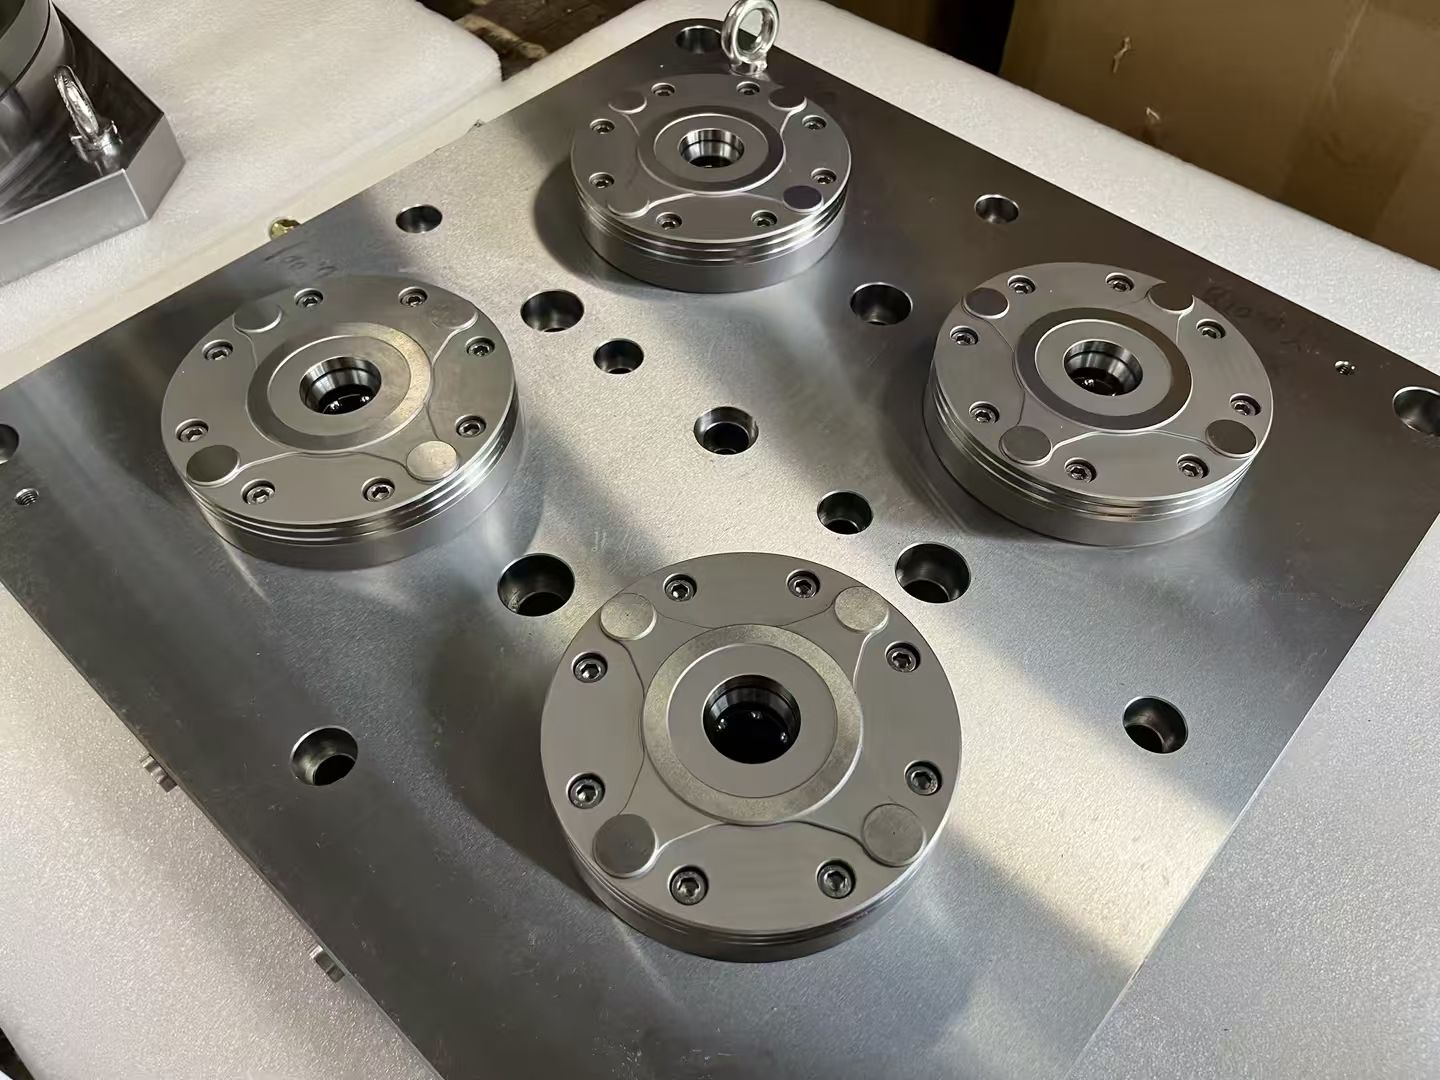
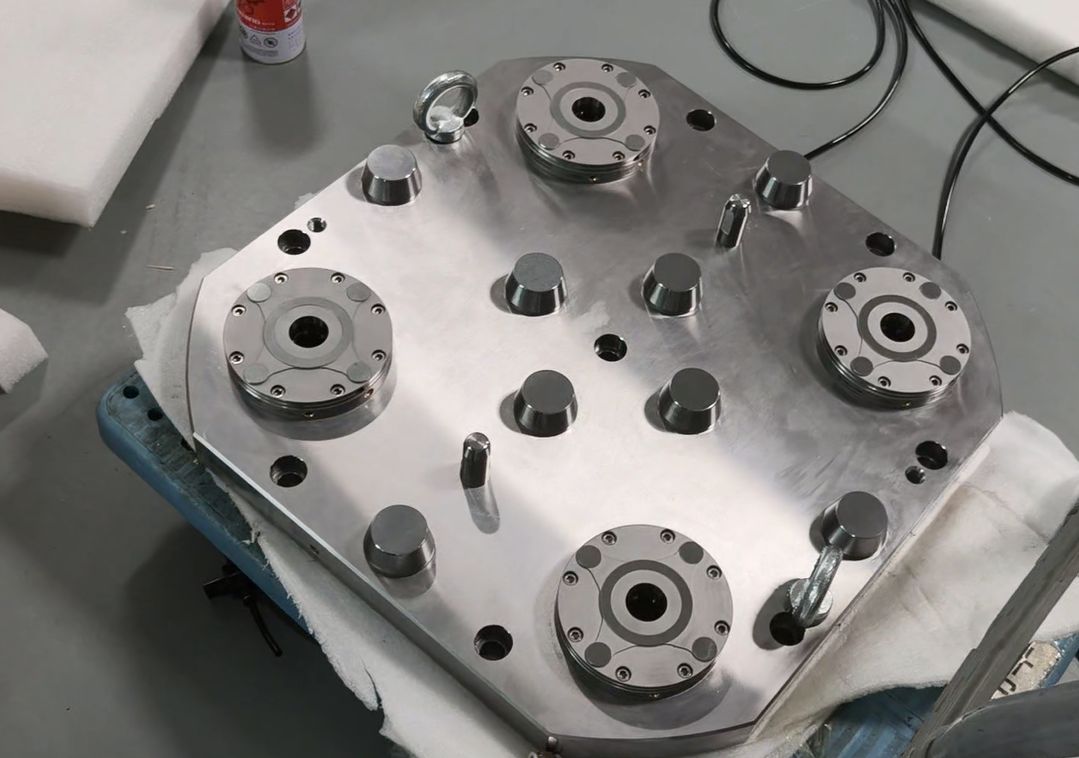
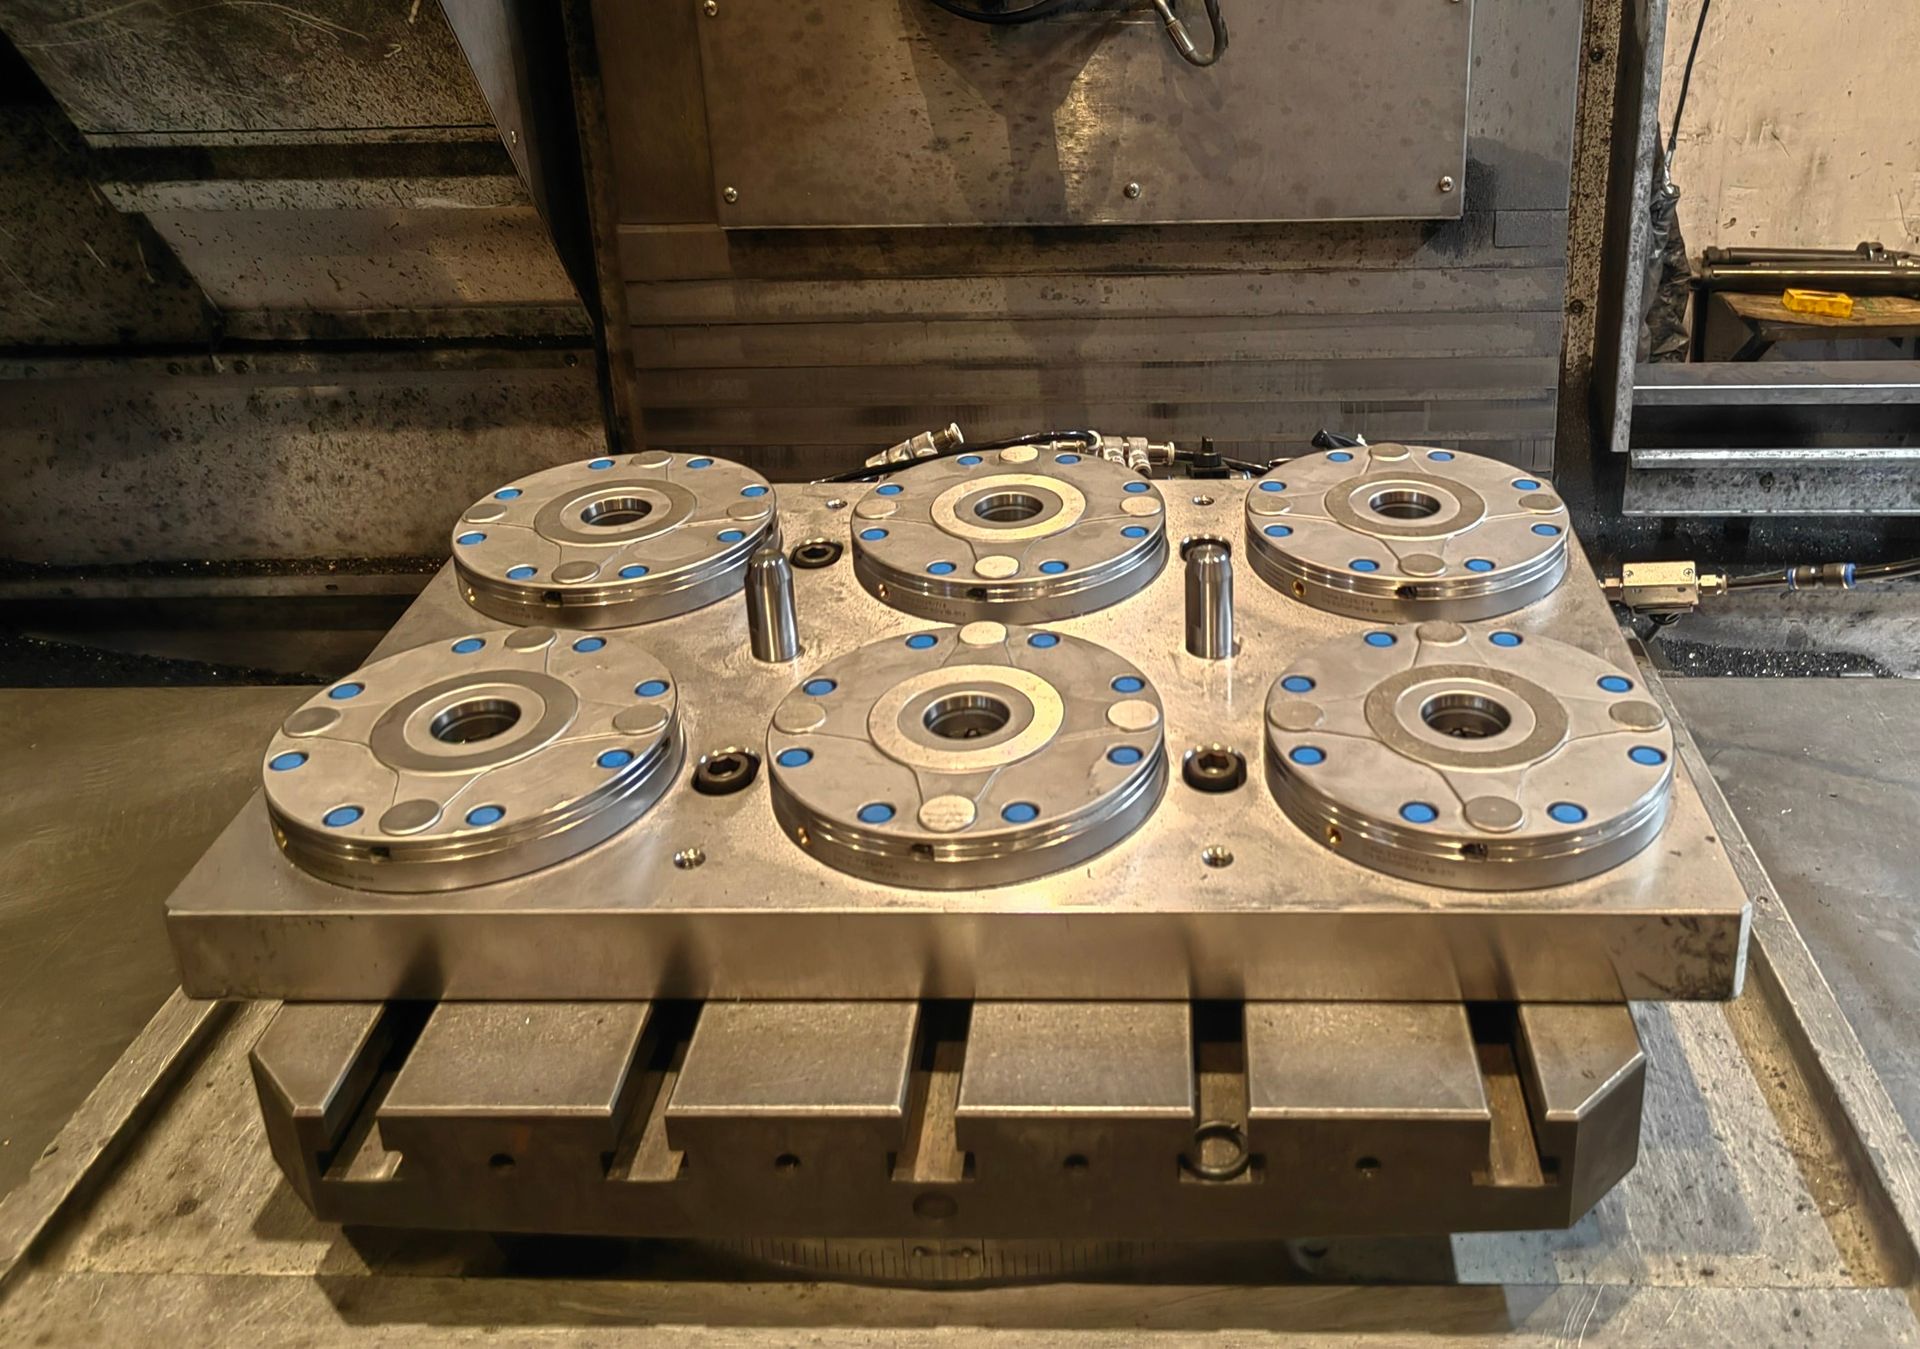
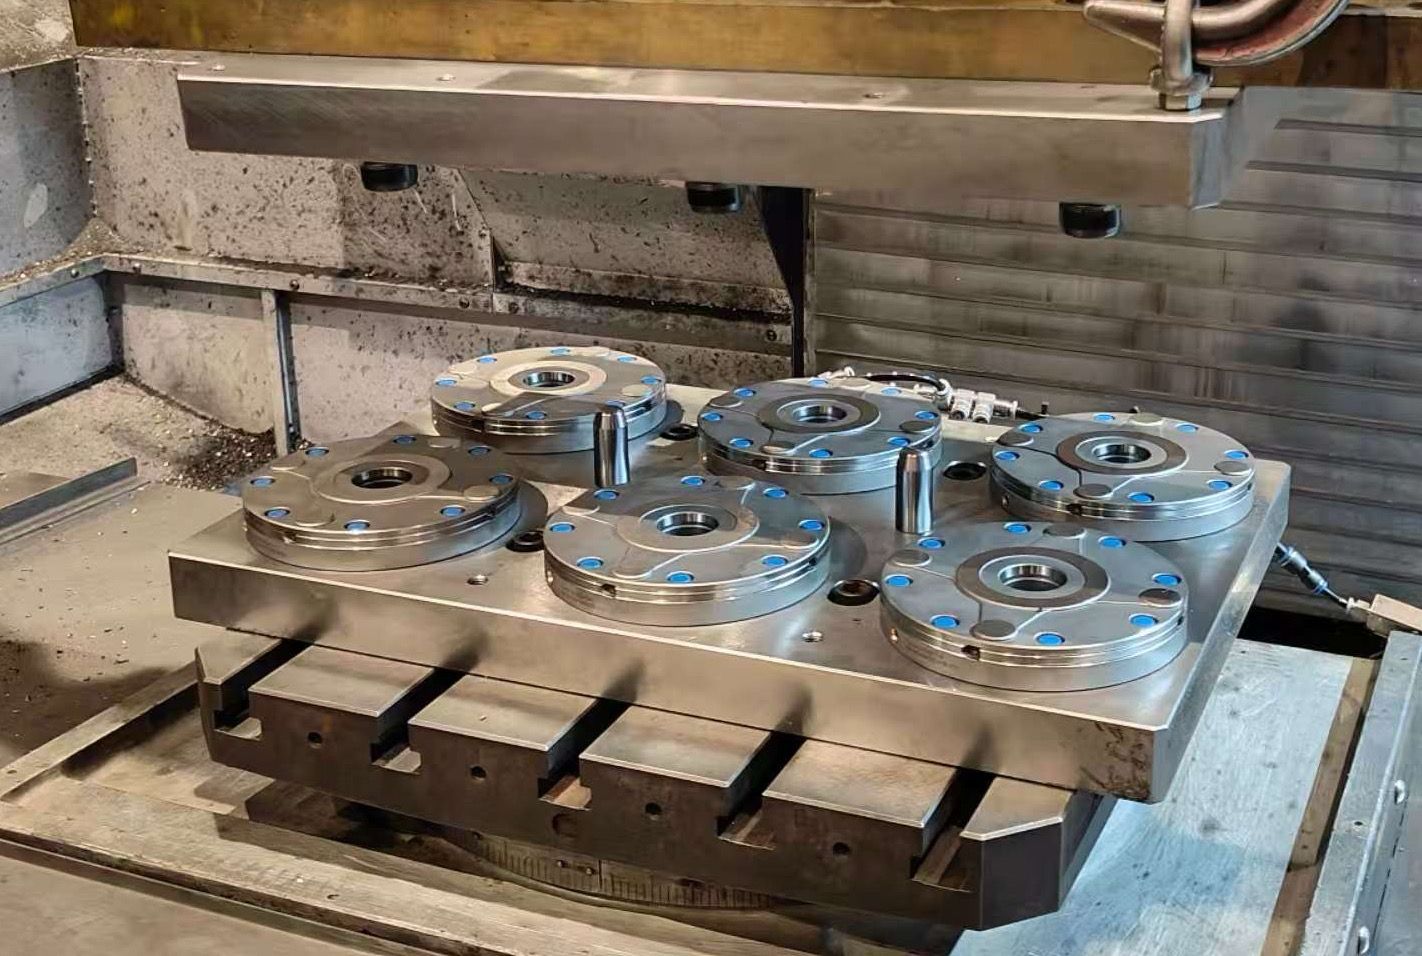
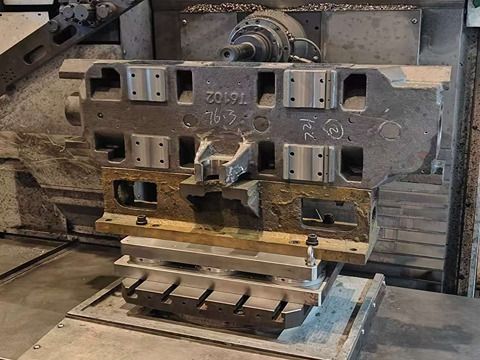
Las imágenes muestran ejemplos de disposición en distintas máquinas herramienta. Seleccione la entrada inferior o lateral según el plano del módulo elegido y compruebe en él las posiciones y dimensiones de las conexiones y el espacio libre para las mangueras.
En fijación de punto cero, la repetibilidad no es solo un número: depende de materiales, rectificado, montaje, limpieza y método de ensayo. Confirme los datos y límites del modelo en condiciones representativas de viruta y refrigerante.
Compare disposiciones de dos, cuatro y seis estaciones para acceso, apoyo del útil y planificación de palés. Dimensione cada disposición con el plano del receptor y el caso de carga completo.
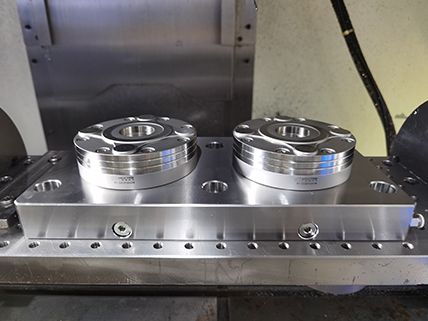
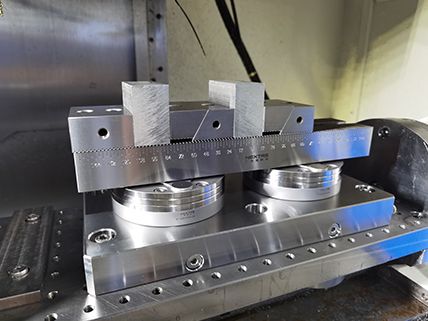
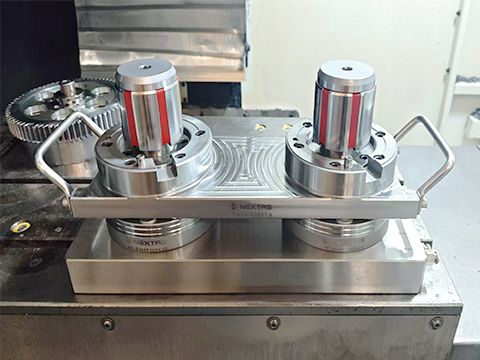
Una misma base de dos estaciones, vacía, con tornillo de banco y con un útil dedicado. Compare cómo cada montaje utiliza el mismo patrón de receptores.
Disposición de cuatro estaciones para revisar separación, apoyo y acceso de carga.
Vista de la disposición de cuatro estaciones
Vea la disposición de los cuatro receptores y las líneas de aire. El tamaño del palé y los datos de la máquina nos ayudan a elegir la disposición y los planos de modelo correspondientes.
Enviar la disposición de receptores para revisión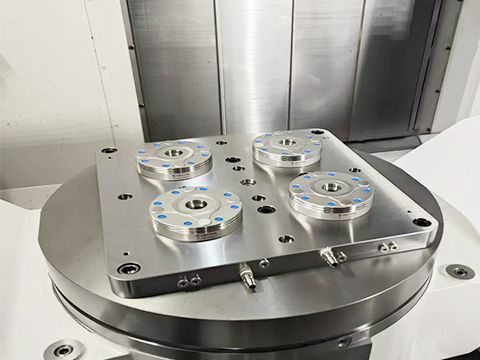
Disposición de seis estaciones para revisar una base de palé o útil mayor.
¿Aún no sabe qué configuración elegir? Cuéntenos cómo trabaja.
Recomiéndenme un receptorPuede empezar con los datos que tenga; el resto se puede concretar durante la revisión.
Repetibilidad y carga de elevación de V2: use el plano del modelo. D1 de V2 = 110 / 140 / 185 mm; 85 / 115 / 148 mm son D2. La cota exterior de plano de P120V1 es 125 mm.
Tome la presión de alimentación, la filtración, la calidad del aire, las válvulas y el circuito de detección del plano seleccionado antes de la puesta en marcha.
Tras el asiento, sujetan los muelles. En los modelos neumáticos, el aire desbloquea. La protección y los enclavamientos quedan en la instalación. El comportamiento ante pérdida de aire está en el plano del modelo.
Fuentes: catálogo NEXTAS Industry Quick-Change Clamping System 2026, páginas PDF 6–7 (páginas impresas 10–11) para los receptores V1 y página PDF 13 (página impresa 24) para el plano y la tabla V2. Solicitar el catálogo.
Página actualizada . Los valores de catálogo de esta familia proceden del catálogo NEXTAS 2026 de sujeción de cambio rápido industrial. Compruebe las dimensiones sujetas a plano en el plano del modelo seleccionado. Solicitar el catálogo. Fábrica, catálogos y ferias.
El aire libera y los muelles mantienen la sujeción mecánica. Confirme la respuesta ante pérdida de aire en el plano del modelo y valide la célula según la lista de aceptación.
La entrada inferior conduce el aire por la mesa o subplaca; la lateral utiliza una conexión externa. Compare la disponibilidad, las rutas y el acceso en la comparación de entradas.
Puede estudiarse para MMC, soldadura, montaje o electroerosión después de verificar la interfaz, el entorno y la aceptación de cada estación. Consulte la guía de selección.
La guía de mantenimiento reúne limpieza del asiento, protección frente a viruta y refrigerante, lubricación autorizada por el manual, revisión del desgaste y comprobaciones de fugas.
Confirme qué señales admite el receptor y el circuito elegidos. Use la guía de instalación para conectarlas y la aceptación de control para validar estados, fallos y recuperación de la célula.
Seleccione la distribución en la guía de selección y confirme cotas y límites V1/V2 en la nota del plano seleccionado. El nombre del modelo no define la dimensión de montaje.
Elija la función y cantidad de cada posición según el plano de conjunto aprobado y compruebe las referencias en las tablas de correspondencia. Geometría, dureza y acabado del tirante influyen en el contacto, el desgaste y la repetibilidad.
Empiece por la máquina, el tamaño del palé o utillaje y el objetivo del cambio. Podemos concretar las interfaces, la carga y los tirantes durante la revisión; los datos opcionales de ingeniería ayudan a avanzar.
Cotización rápida
Indique la máquina, el tamaño del palé o utillaje y el objetivo del cambio. Nuestros ingenieros pueden revisar la distribución, los tirantes correspondientes y los planos disponibles. Si aún no ha elegido un modelo, parta de su montaje actual.