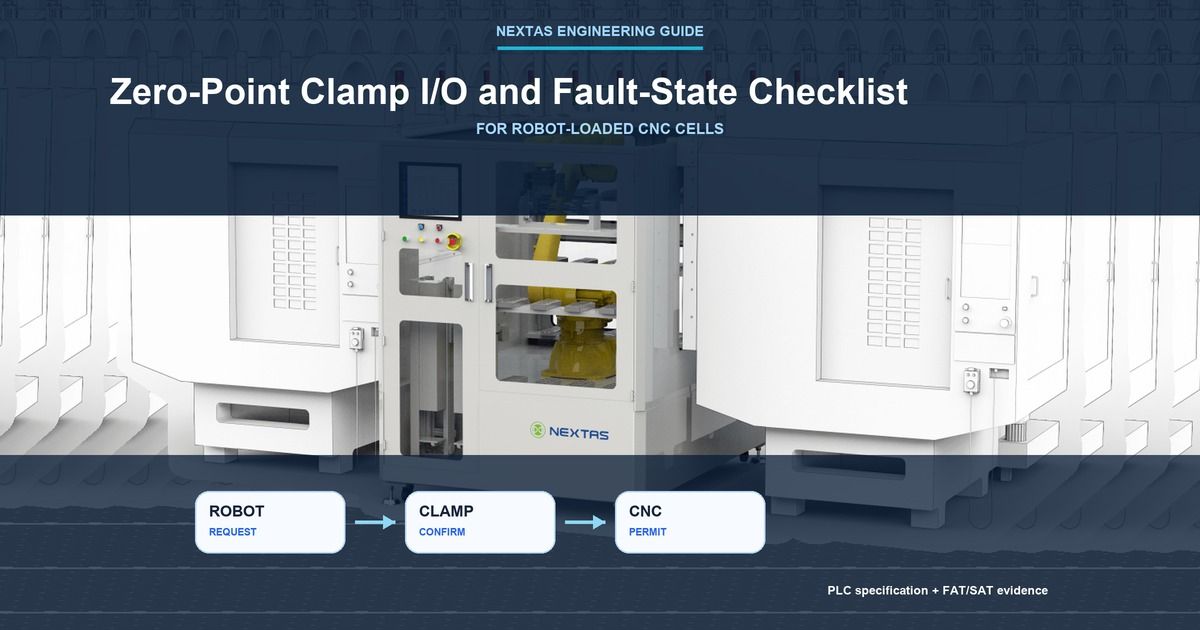
L’automate programmable (PLC), qui exécute la séquence normale, a activé la commande de bridage. La CNC est-elle prête à usiner ? Pas encore. Une commande prouve seulement que le contrôleur a demandé au bridage de bouger. Elle ne prouve pas que la palette est assise, que le bridage a atteint la position verrouillée, ni que le robot s’est écarté.
Ce guide s’adresse aux acheteurs, constructeurs et réceptionnaires d’une cellule CNC chargée par robot. Les entrées/sorties (E/S) sont les signaux partagés par le bridage, le robot, le PLC et la CNC. Un verrouillage de procédé ordinaire bloque une action tant que la preuve exigée n’est pas présente ; ce n’est pas automatiquement une fonction de sécurité. Un état de défaut apparaît lorsque ces signaux manquent, se contredisent ou ne prouvent pas une condition physique unique.
En clair, convenez de quatre points avant la mise en service :
- quel signal prouve chaque condition réelle ;
- quelle action suivante doit attendre cette preuve ;
- ce que la cellule doit faire lorsque les signaux se contredisent ;
- qui contrôle le problème et autorise le redémarrage.
Les signaux de commande ordinaires ne sont pas le système de sécurité
La plupart des signaux de cette liste de contrôle sont des signaux de commande ordinaires. Ils demandent au bridage de s’ouvrir ou de se fermer, rapportent un capteur, indiquent qu’une palette est présente, disent au robot quand il peut charger, ou disent à la CNC quand la séquence de travail normale peut continuer.
Limite de sécurité importante : ces signaux aident les équipements à travailler dans le bon ordre. Ils ne remplacent ni les protecteurs, ni les arrêts d’urgence, ni les fonctions sûres de position robot, ni les fonctions de sécurité broche, ni la prévention du démarrage intempestif, ni l’appréciation du risque de la cellule.
ISO 10218-2:2025 traite de l’intégration et de la mise en service des cellules robotisées industrielles. ISO 13849-1:2023 fournit une méthode pour les systèmes de commande liés à la sécurité. Le constructeur de la machine et le spécialiste sécurité doivent encore choisir et valider les fonctions de sécurité exigées par la cellule réelle.
Universal Robots, par exemple, documente les E/S numériques normales séparément des E/S de sécurité. C’est un exemple de contrôleur, pas une règle de câblage pour chaque robot.
Décrire ce que la cellule peut prouver maintenant
Un état PLC doit décrire ce que les capteurs prouvent réellement, pas ce que la dernière commande a demandé au matériel. Après le retour de l’alimentation, l’état doit rester inconnu jusqu’à ce que le PLC relise les signaux réels de bridage et de palette.
- Ouverture confirmée : le capteur d’ouverture choisi est actif, le capteur verrouillé ne l’est pas, et les conditions de manutention de la palette sont connues.
- Chargement robot : la séquence de travail normale demande le chargement, tandis que le système de sécurité distinct autorise aussi l’action robot prévue.
- Palette déposée : le signal exigé de présence ou d’identité de palette est correct. Le robot et le préhenseur peuvent encore être proches du montage.
- Bridage en mouvement : les conditions de support et de maintien approuvées, ainsi que le dégagement par rapport à l’enveloppe des éléments de bridage mobiles, sont confirmées ; le PLC peut donc demander le verrouillage. Cela ne signifie pas nécessairement que le robot s’est retiré ou que le préhenseur a lâché la prise.
- Verrouillage contrôlé : les capteurs d’ouverture et de verrouillage concordent, et le contrôle d’assise ou de propreté exigé est réussi.
- Défaut ou état inconnu : les signaux se contredisent, manquent, sont trop anciens pour être fiables, ou ont été perdus après une coupure d’alimentation, d’air ou de communication.
Si une preuve exigée manque, l’action automatique suivante reste bloquée. Si le montage n’a pas de capteur d’assise distinct, écrivez-le. Si « robot dégagé » n’est qu’un signal de programme ordinaire, ne l’appelez pas une preuve de position robot de sécurité.
Donner un propriétaire et un sens unique à chaque signal
Un contrat E/S utile est une liste de signaux qui ne laisse pas de place à l’interprétation. Pour chaque signal, indiquez qui l’émet, ce que signifient ON et OFF, quelle condition physique il vérifie vraiment, qui l’utilise, ce qui doit s’arrêter s’il manque, et qui peut réinitialiser le défaut.
Notez aussi l’état à la mise sous tension, la référence du plan ou du manuel, le délai d’attente maximal convenu, et la façon dont le PLC traite les brèves oscillations. Si une valeur manque, écrivez inconnue et demandez le document réel. Ne recopiez jamais un délai, une tension, une polarité ou un nombre de tentatives d’une autre machine.
| Signal | Origine | Ce qu’il indique vraiment | Ce qu’il ne prouve pas |
|---|---|---|---|
| Commande de bridage ou de débridage | PLC de cellule ou contrôleur de séquence choisi | Le contrôleur a demandé à la vanne ou à l’actionneur de bouger. | Que le mouvement est terminé. |
| Retour de bridage ou de débridage | Capteur nommé et entrée PLC | La condition exacte que ce capteur peut voir. | Plus que la fonction déclarée du capteur. |
| Palette présente ou identité de palette | Capteur, lecteur, robot ou dispositif de montage nommé | Une palette est détectée et, lorsque c’est exigé, c’est la palette attendue. | Que la palette est pleinement assise. |
| Contrôle d’assise ou de propreté | Dispositif de détection choisi | La condition d’assise ou d’air mesurée dans ses limites déclarées. | Toute condition que la méthode ne mesure pas. |
| Signal de pression d’air | Appareil de pression à un point nommé du circuit d’air | La pression est disponible à ce point de mesure. | Que la palette est assise ou que le bridage est verrouillé. |
| Robot ou préhenseur dégagé | Contrôleur robot ou de cellule | L’état de programme ordinaire exact représenté par le signal. | Une position robot sûre, sauf si le projet de sécurité la prouve séparément. |
| CNC prête ou état de cycle | Interface CNC | Le mode machine, le programme, la porte ou l’état de cycle convenu. | Que tous les contrôles de bridage, de palette, de robot et de sécurité sont terminés. |
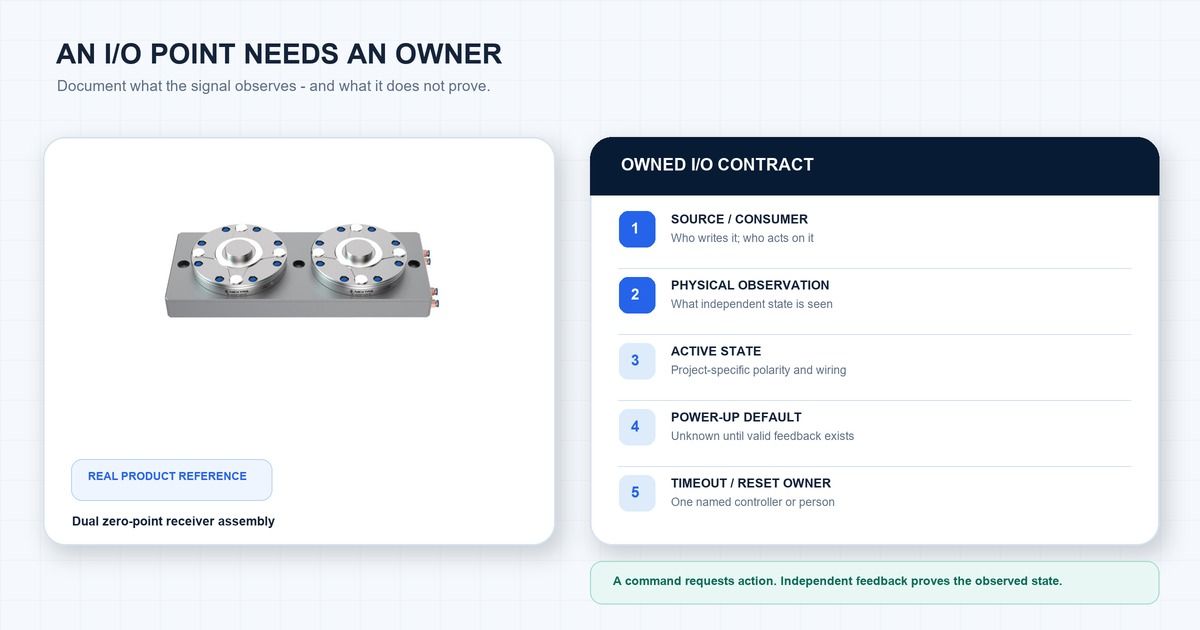
Posez une question pratique sur chaque signal de retour : cette entrée peut-elle sembler normale alors que le matériel ne l’est pas ? Si la réponse est oui, ajoutez ce cas à l’essai de défaut.
Écrire la séquence robot–bridage–CNC étape par étape
Les automaticiens appellent l’échange ordonné de demandes et de confirmations une poignée de main. L’exemple ci-dessous doit être adapté à l’ensemble approuvé et au plan d’intégration. Établissez un support et un maintien stables avant tout transfert ou débridage ; les charges verticales ou en porte-à-faux peuvent exiger la confirmation du verrouillage avant que le préhenseur lâche la prise. Définissez le dégagement de l’enveloppe de bridage séparément du retrait complet du robot :
- La CNC indique qu’elle est prête à l’échange de palette. La cellule vérifie aussi qu’aucun défaut de procédé ordinaire ne bloque l’échange.
- Le bridage s’ouvre et le capteur d’ouverture le confirme. La commande de débridage seule ne fait pas avancer la séquence.
- Le PLC demande au robot de charger. La séquence de travail normale et le système de sécurité distinct doivent tous deux autoriser l’action robot prévue.
- Le robot dépose la palette. La cellule vérifie le signal exigé de présence, d’identité ou d’assise. « Mouvement robot terminé » ne suffit pas.
- Confirmez les conditions de support et de transfert approuvées. La palette doit rester stablement supportée ou maintenue. Selon l’orientation et le porte-à-faux, un maintien confirmé par le montage peut être exigé avant le relâchement du préhenseur. Le dégagement des éléments de bridage mobiles n’est pas la même chose que le retrait du robot.
- Verrouillez, confirmez le maintien et relâchez le préhenseur dans l’ordre approuvé. L’ensemble choisi et l’intégrateur définissent cet ordre et l’étape de retrait du robot. L’équipe projet fixe le délai d’attente maximal à partir du bridage, de la vanne, du circuit d’air, du contrôleur, du réseau et des résultats d’essai réels. Si la confirmation est tardive, la séquence s’arrête et lève un défaut.
- La CNC reçoit l’autorisation d’usiner. Cette autorisation ordinaire exige les contrôles convenus de bridage, de palette, d’assise, de robot, de préhenseur, de CNC prête et de défauts. Le système de sécurité machine reste distinct.
Relisez cette séquence en langage clair ensemble avant que quiconque écrive le programme PLC.
Choisir l’action d’arrêt avant le défaut
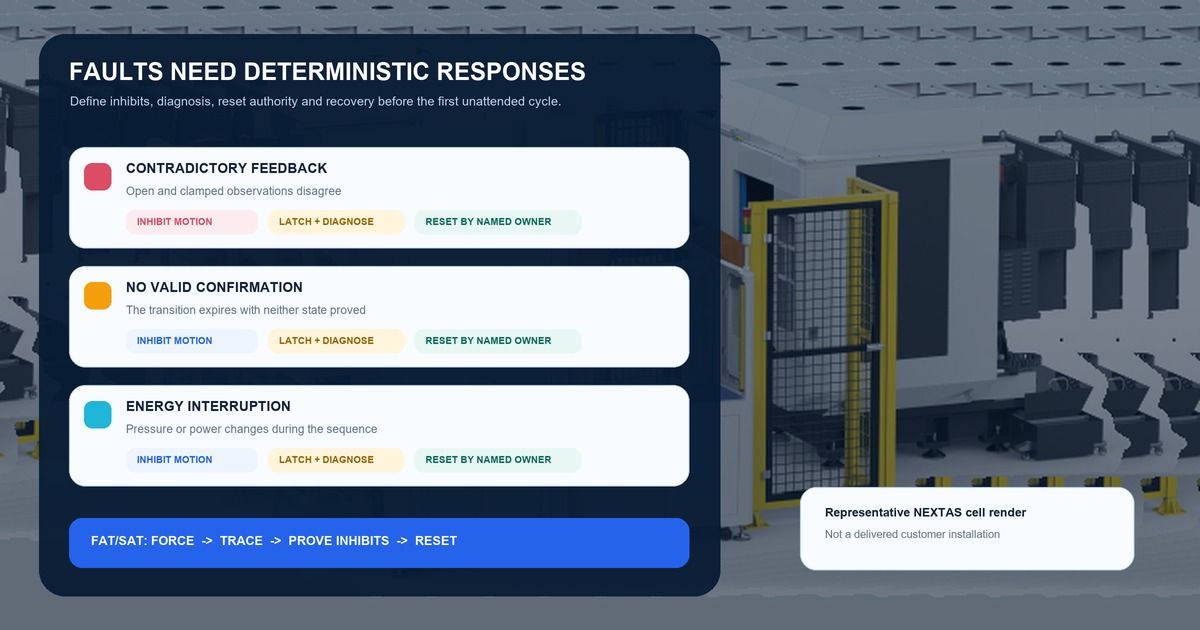
Une matrice de défauts dit ce qui doit s’arrêter, ce qui doit être contrôlé et qui peut réinitialiser le problème. Convenez-en avant l’essai en usine.
| Problème constaté | Ce que la cellule doit arrêter | Contrôle avant reprise | Qui peut réarmer |
|---|---|---|---|
| Les retours ouvert et verrouillé sont actifs ensemble | Maintenir la séquence automatique et bloquer les commandes robot et de cycle CNC concernées. | Contrôler capteurs, cibles, câblage, logique PLC et plans jusqu’à un état unique et clair. | Le responsable commandes ou maintenance nommé. |
| Aucun état n’est confirmé après une commande | Arrêter l’étape à la fin du délai convenu. Ne pas relancer en boucle. | Trouver la cause mécanique, pneumatique, capteur ou câblage avant une nouvelle tentative approuvée. | Le contrôleur de séquence ou l’opérateur désigné par le projet. |
| Le signal de pression d’air manque | Bloquer toute action qui dépend de cette pression. | Contrôler le module réel, la vanne, la ligne d’air et les documents de l’appareil de pression. La pression seule ne prouve pas le verrouillage. | Le responsable air ou maintenance. |
| La palette est absente, fausse ou non prouvée | Bloquer le départ de cycle CNC. | Utiliser une séquence approuvée de déchargement ou de nouveau contrôle une fois les états robot, préhenseur et machine connus. | Le contrôleur de cellule et l’opérateur lorsqu’un contrôle est requis. |
| Le contrôle d’assise ou de propreté échoue | Ne pas marquer l’état de bridage comme prêt à usiner. | Utiliser une étape documentée de nettoyage et de réassise, avec une limite et une condition de fin claires. | Le responsable de séquence, puis l’opérateur une fois les essais autorisés terminés. |
| Le dégagement robot ou préhenseur manque | Bloquer le départ de cycle CNC et tout mouvement qui n’a pas le dégagement exigé. Une action de maintien n’est permise que là où la séquence approuvée l’autorise explicitement, avec un support stable et le bon dégagement d’enveloppe de bridage. | Le responsable robot doit corriger le signal ou la condition physique. Le PLC ne doit pas la masquer. | Le responsable robot ou commandes de cellule. |
| L’alimentation, la communication ou l’air est interrompu | Ne pas poursuivre le cycle automatique à partir de la mémoire. | Relire les capteurs réels et confirmer les états de sortie prévus à la mise sous tension. | Le responsable nommé de la reprise de cellule. |
Une réinitialisation n’est pas une reprise
Trois choses distinctes doivent se produire après un défaut :
- La cause est supprimée. Par exemple, l’air revient ou un câble de capteur desserré est réparé.
- L’alarme est acquittée. La personne ou le contrôleur nommé accepte la réinitialisation.
- La cellule prouve qu’elle peut redémarrer. Le PLC relit les capteurs réels, revient à un état connu et lance une nouvelle séquence normale.
Une nouvelle tentative automatique n’est raisonnable que si l’état de départ, l’action permise, le nombre maximal d’essais, la condition d’arrêt, l’enregistrement d’alarme et le transfert à une personne sont tous écrits. Si le PLC ne peut toujours pas dire si le bridage est ouvert ou verrouillé, la cellule n’a pas repris.
Tester les défauts prévus avant la production
La FAT est la réception en usine avant expédition. La SAT est la réception sur site après installation de la cellule. Les deux doivent inclure des essais de défauts planifiés, pas seulement un cycle automatique réussi.
Pendant la FAT, les ingénieurs peuvent simuler des entrées PLC — souvent appelées bits forcés — pour contrôler les étapes du programme, les messages d’alarme, les défauts mémorisés, le responsable de réinitialisation et les journaux. Cela contrôle le logiciel. Cela ne prouve pas le câblage terrain, la cible du capteur, la vanne, la ligne d’air ni l’assise physique de la palette.
Pendant la SAT, répétez les essais applicables sur le matériel réel avec une méthode approuvée. Testez des signaux de bridage contradictoires, un signal manquant, la perte d’indication de pression, une palette ou une assise refusée, un robot ou un préhenseur non dégagé, un changement de bridage qui ne se termine pas, et une coupure d’alimentation ou de communication. Utilisez un cycle à vide sans usinage. Les essais des fonctions de sécurité restent dans le plan de validation de sécurité distinct.
Conservez un court enregistrement pour chaque cas :
- le cas d’essai et la version du plan ou du logiciel ;
- l’état de départ et la façon dont le défaut a été créé ;
- les signaux de commande et de retour dans l’ordre du temps ;
- quels mouvements ou départs de cycle sont restés bloqués ;
- l’alarme, le responsable de réinitialisation et le résultat de reprise ;
- le témoin, le résultat conforme ou non, et le suivi exigé.
Données à envoyer pour une revue d’interface
Pour une première revue d’interface, envoyez au minimum le plan et la révision du module ou de la plaque point zéro choisis, le schéma de vanne et de circuit d’air, les références et manuels des capteurs, ainsi que la liste de signaux PLC/robot/CNC avec la séquence approuvée prévue. Identifiez explicitement les éléments inconnus. Avant la programmation du contrôleur, incluez le transfert de support et de maintien de la palette, les preuves de verrouillage et d’assise exigées, les limites de temps et les responsabilités de défaut et de réinitialisation.
Si elles sont disponibles, envoyez aussi :
- les délais d’attente convenus pour le mouvement de bridage et les autres étapes clés ;
- ce que font les sorties au retour de l’alimentation ;
- la séquence prévue de réinitialisation et de redémarrage ;
- la personne ou le contrôleur responsable de chaque défaut.
Marquez toute information manquante comme inconnue au lieu de deviner. NEXTAS peut examiner les interfaces mécaniques, pneumatiques et capteurs disponibles et signaler les données de projet manquantes à l’intégrateur. NEXTAS ne peut ni approuver la conception de sécurité complète de la cellule, ni choisir ses fonctions de sécurité, ni promettre la compatibilité d’un contrôleur avant la revue des documents réels.
Faire relire les interfaces de la cellule
Transmettez plans, schéma pneumatique, manuels capteurs et liste E/S. NEXTAS peut relever les interfaces ou preuves manquantes sans se substituer au constructeur et au spécialiste sécurité.
Demander une revue d’interfaceQuestions fréquentes
Si le PLC indique « serré », la CNC peut-elle commencer à usiner ?
Pas encore. Ce signal prouve uniquement ce que mesure son capteur. La cellule doit aussi confirmer que la bonne palette est présente et assise, que le robot et le préhenseur sont dégagés, que la CNC est prête et qu’aucun défaut bloquant n’est actif. Le système de sécurité distinct de la machine doit également autoriser le fonctionnement.
Les signaux ordinaires du bridage font-ils partie du système de sécurité machine ?
Pas par défaut. Les E/S ordinaires peuvent piloter la séquence de travail, mais elles ne deviennent pas des signaux de sécurité simplement parce que le PLC les utilise comme verrouillage. Le constructeur de la machine et le spécialiste sécurité doivent choisir et valider les fonctions de sécurité.
Combien de temps le PLC doit-il attendre le changement d’état du bridage ?
Il n’existe pas de délai unique adapté à toutes les cellules. Fixez la limite selon le bridage, la vanne, le circuit d’air, le contrôleur, le réseau et les résultats d’essais mesurés. Si la confirmation n’arrive pas à temps, arrêtez la séquence et affichez un défaut explicite.
Qui peut réinitialiser un défaut de bridage ?
Nommez le responsable avant la mise en service. Un défaut logiciel simple peut être réinitialisé par le contrôleur de séquence ou l’opérateur. Un problème de câblage, capteur, air ou mécanique peut exiger une inspection de maintenance. Une réinitialisation de sécurité suit la conception de sécurité distincte.
Une simulation logicielle remplace-t-elle les essais sur la machine réelle ?
Non. Des entrées simulées peuvent vérifier les étapes du programme, les alarmes et la logique de réinitialisation pendant la réception en usine (FAT). Elles ne prouvent ni le câblage terrain, ni les capteurs, ni les vannes, ni le circuit d’air, ni l’assise de la palette. Ces éléments doivent être vérifiés sur la cellule installée pendant la réception sur site (SAT).