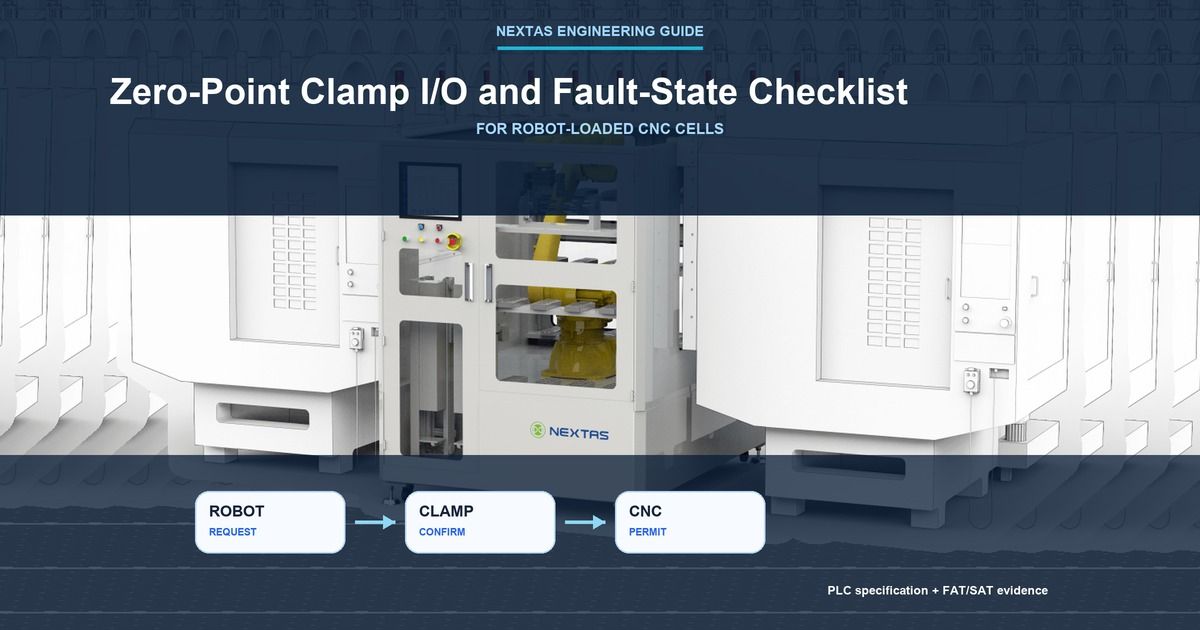
El controlador lógico programable (PLC), que ejecuta la secuencia normal, ha activado la orden de sujeción. ¿Está listo el CNC para empezar a mecanizar? Todavía no. Una orden solo demuestra que el controlador ha solicitado el movimiento del amarre. No demuestra que el palé esté asentado, que el amarre haya alcanzado la posición bloqueada ni que el robot se haya retirado.
Esta guía se dirige a quienes compran, construyen o aceptan una célula CNC con carga robotizada. Entradas/salidas (E/S) son las señales compartidas por el amarre, el robot, el PLC y el CNC. Un enclavamiento normal es una condición que bloquea una acción del proceso hasta disponer de las confirmaciones necesarias; no es automáticamente una función de seguridad. Un estado de fallo significa que esas señales faltan, discrepan o no demuestran una condición física inequívoca.
Acuerde cuatro puntos antes de la puesta en marcha:
- qué señal confirma cada condición real;
- qué acción posterior debe esperar esa confirmación;
- qué debe hacer la célula cuando las señales discrepan; y
- quién revisa el problema y permite reiniciar la célula.
Las señales de control normales no son el sistema de seguridad de la máquina
La mayoría de las señales de esta lista son señales de control normales. Ordenan abrir o cerrar el amarre, comunican un sensor, indican la presencia de un palé, señalan al robot cuándo puede cargar o indican al CNC cuándo puede continuar la secuencia normal.
Límite de seguridad importante: estas señales ayudan a que los equipos actúen en el orden correcto. No sustituyen los resguardos, las paradas de emergencia, las funciones de posición segura del robot, las funciones de seguridad del husillo, la prevención de la puesta en marcha inesperada ni la evaluación de riesgos de la célula.
ISO 10218-2:2025 cubre la integración y puesta en marcha de células de robots industriales. ISO 13849-1:2023 aporta un método para los sistemas de control relacionados con la seguridad. El fabricante de la máquina y el especialista en seguridad deben elegir y validar las funciones exigidas para la célula real.
Universal Robots, por ejemplo, documenta las E/S digitales normales por separado de las E/S de seguridad. Es un ejemplo de controlador, no una regla de cableado para todos los robots.
Describa lo que la célula puede confirmar ahora
Un estado del PLC debe describir lo que realmente confirman los sensores, no lo que la última orden pidió hacer al equipo. Al volver la alimentación, el estado debe seguir siendo desconocido hasta que el PLC vuelva a leer las señales reales del amarre y del palé.
- Apertura confirmada: el sensor de apertura elegido está activado, el sensor de bloqueo no está activado y se conocen las condiciones de manipulación del palé.
- Carga por robot: la secuencia normal solicita la carga al robot, mientras el sistema de seguridad independiente también permite la acción prevista.
- Palé colocado: la señal exigida de presencia o identificación del palé es correcta. El robot y la pinza aún pueden estar cerca del utillaje.
- Amarre en movimiento: se han confirmado las condiciones de apoyo y retención aprobadas, así como la holgura respecto a la envolvente de movimiento del amarre, por lo que el PLC puede solicitar el bloqueo. Esto no significa necesariamente que el robot se haya retirado o haya soltado la carga.
- Bloqueado y comprobado: los sensores de apertura y bloqueo son coherentes y se ha superado cualquier comprobación exigida de asiento o limpieza del palé.
- Fallo o estado desconocido: las señales se contradicen, faltan, son demasiado antiguas para confiar en ellas o se perdieron tras una interrupción eléctrica, neumática o de comunicación.
Si falta cualquier confirmación necesaria, la siguiente acción automática permanece bloqueada. Si el diseño no tiene un sensor de asiento independiente, indíquelo. Si «robot retirado» solo es una señal normal del programa, no la presente como prueba de una posición de robot con clasificación de seguridad.
Asigne a cada señal un responsable y un significado claro
Un acuerdo útil de E/S es una lista de señales que no deja lugar a suposiciones. Para cada señal, indique quién la envía, qué significan los estados activado y desactivado, qué condición física comprueba realmente, quién la utiliza, qué debe detenerse si falta y quién puede restablecer el fallo.
Anote también el estado al encender, la referencia del plano o manual, el tiempo máximo de espera acordado y cómo gestiona el PLC las fluctuaciones breves de señal. Si falta un valor, escriba desconocido y solicite el documento real. Nunca copie de otra máquina un tiempo de espera, tensión, polaridad o número de reintentos.
| Señal | De dónde procede | Qué indica realmente | Qué no demuestra |
|---|---|---|---|
| Orden de sujeción o liberación | PLC de la célula o controlador de secuencia elegido | El controlador ha solicitado mover la válvula o el actuador. | Que el movimiento haya terminado. |
| Confirmación de sujeción o liberación | Sensor identificado y entrada del PLC | La condición exacta que puede detectar ese sensor. | Más de lo que especifica la función del sensor. |
| Presencia o identificación del palé | Sensor, lector, robot o dispositivo del utillaje identificados | Se detecta un palé y, cuando se exige, es el esperado. | Que el palé esté completamente asentado. |
| Comprobación de asiento o limpieza | Sistema de detección elegido | La condición medida de asiento o aire dentro de los límites indicados. | Cualquier condición que el método de detección no mida. |
| Señal de presión de aire | Dispositivo de presión en un punto identificado del circuito neumático | Hay presión disponible en ese punto de medición. | Que el palé esté asentado o el amarre bloqueado. |
| Robot o pinza retirados | Controlador del robot o de la célula | El estado normal exacto del programa representado por la señal. | Una posición segura del robot, salvo que el diseño de seguridad la demuestre por separado. |
| CNC listo o estado de ciclo | Interfaz del CNC | La condición acordada de modo, programa, puerta o ciclo de la máquina. | Que se hayan completado todas las comprobaciones de amarre, palé, robot y seguridad. |
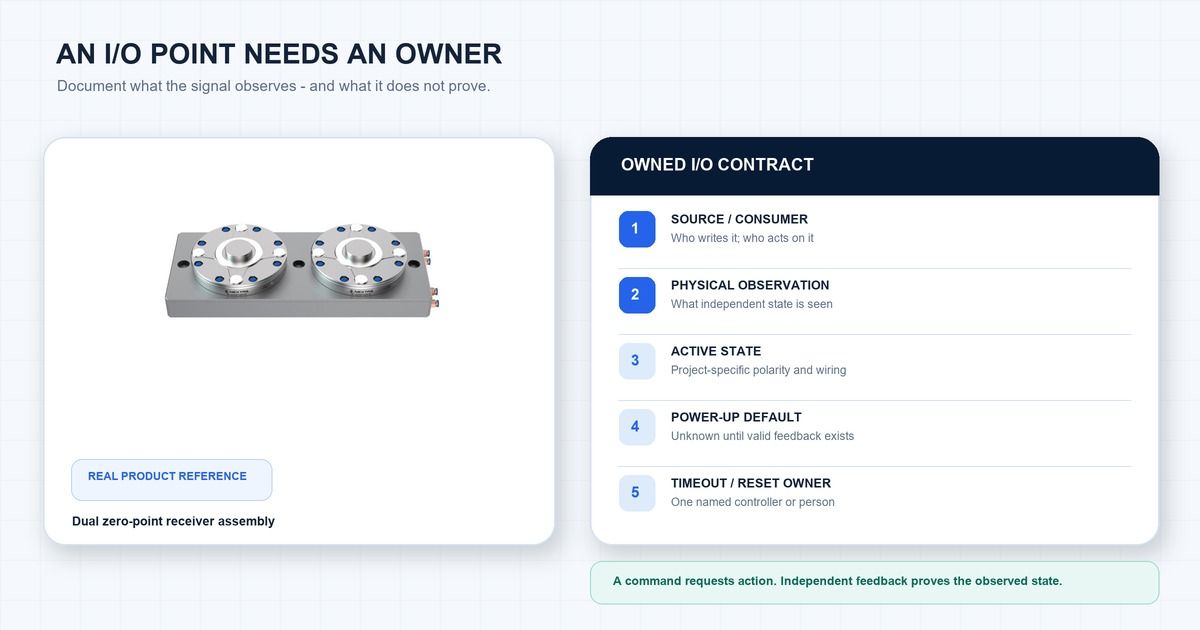
Haga una pregunta práctica sobre cada señal de confirmación: ¿Podría esta entrada parecer normal aunque el equipo esté en una condición incorrecta? Si la respuesta es sí, añada ese caso a la prueba de fallos.
Escriba paso a paso la secuencia robot–amarre–CNC
Los ingenieros de control llaman intercambio de solicitudes y confirmacionesal conjunto ordenado de peticiones y respuestas. El ejemplo siguiente debe adaptarse al montaje aprobado y al plan de integración. Establezca apoyo y retención estables antes de cualquier transferencia o liberación; las cargas verticales o en voladizo pueden exigir confirmar el bloqueo antes de abrir la pinza. Defina por separado la holgura respecto al amarre y la retirada completa del robot:
- El CNC informa de que está listo para cambiar el palé. La célula también comprueba que ningún fallo normal del proceso impida el cambio.
- El amarre abre y el sensor de apertura lo confirma. La orden de apertura por sí sola no permite avanzar la secuencia.
- El PLC solicita al robot la carga. Tanto la secuencia normal como el sistema de seguridad independiente deben permitir la acción prevista del robot.
- El robot coloca el palé. La célula comprueba la señal exigida de presencia, identificación o asiento del palé. «Movimiento del robot terminado» no basta.
- Confirme las condiciones de apoyo y transferencia aprobadas. El palé debe permanecer apoyado o retenido de forma estable. Según la orientación y el voladizo, puede ser necesario confirmar la retención del utillaje antes de abrir la pinza. La holgura respecto a los elementos móviles del amarre no equivale a la retirada del robot.
- Bloquee, confirme la retención y abra la pinza en el orden aprobado. El montaje seleccionado y el integrador definen ese orden y el paso de retirada del robot. El equipo del proyecto fija el tiempo máximo de espera a partir del amarre, válvula, circuito neumático, controlador, red y resultados reales de ensayo. Si la confirmación llega tarde, la secuencia se detiene y genera un fallo.
- El CNC recibe permiso para mecanizar. Este permiso normal exige las comprobaciones acordadas de amarre, palé, asiento, robot, pinza, CNC listo y fallos. El sistema de seguridad de la máquina sigue siendo independiente.
Revisen juntos esta secuencia en lenguaje claro antes de escribir código de PLC.
Elija la acción de parada antes de que aparezca el fallo
Una matriz de fallos indica qué debe detenerse, qué debe comprobarse y quién puede restablecer el problema. Acuérdela antes de la prueba en fábrica.
| Problema detectado | Qué debe detener la célula | Qué comprobar antes de reiniciar | Quién puede restablecer |
|---|---|---|---|
| Las confirmaciones de apertura y bloqueo están activadas a la vez | Retener la secuencia automática y bloquear las órdenes asociadas de marcha del robot y del CNC. | Comprobar sensores, objetivos, cableado, lógica del PLC y planos hasta obtener un estado inequívoco. | El responsable de control o mantenimiento identificado. |
| Ningún estado se confirma después de una orden | Detener el paso al terminar el tiempo de espera acordado. No seguir reintentando. | Encontrar la causa mecánica, neumática, de sensor o cableado antes de un reintento aprobado. | El controlador de secuencia u operador designado por el proyecto. |
| Falta la señal de presión de aire | Bloquear toda acción que dependa de esa presión. | Comprobar la documentación real del módulo, válvula, línea de aire y dispositivo de presión. La presión por sí sola no demuestra el bloqueo. | El responsable del sistema neumático o de mantenimiento. |
| El palé falta, es incorrecto o no está confirmado | Bloquear el inicio de ciclo del CNC. | Usar una secuencia aprobada de descarga o comprobación tras conocer las condiciones del robot, la pinza y la máquina. | El controlador de la célula y el operador cuando sea necesaria una inspección. |
| Falla la comprobación de asiento o limpieza | No marcar el estado del amarre como listo para mecanizar. | Usar un paso documentado de limpieza y reasiento con límite y condición final claros. | El responsable de la secuencia y, al agotarse los intentos permitidos, el operador. |
| Falta la confirmación de robot o pinza retirados | Bloquear el inicio de ciclo del CNC y todo movimiento sin la holgura exigida. Una acción de retención solo se permite donde la secuencia aprobada la autorice expresamente con apoyo estable y la holgura correcta respecto a la envolvente del amarre. | El responsable del robot debe corregir la señal o condición física. El PLC no debe ocultarla. | El responsable del robot o del control de la célula. |
| Se interrumpe la alimentación, comunicación o aire | No continuar el ciclo automático a partir de un estado memorizado. | Volver a leer los sensores reales y confirmar los estados de salida previstos al encender. | El responsable de recuperación de la célula identificado. |
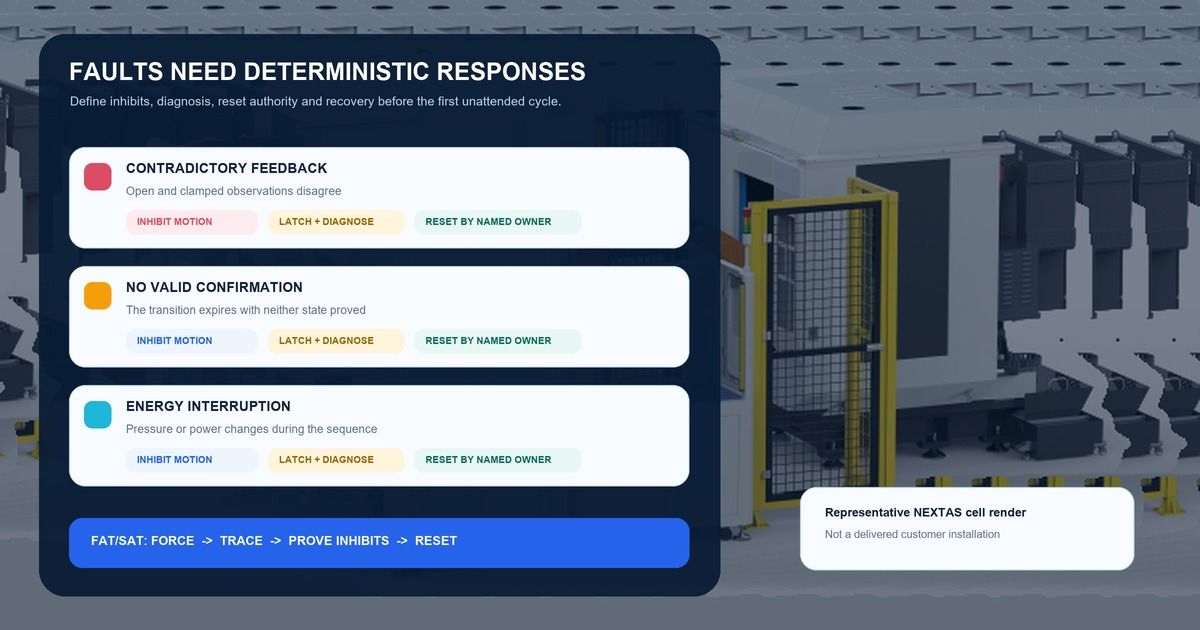
Restablecer una alarma no equivale a recuperar la célula
Después de un fallo deben ocurrir tres cosas distintas:
- Se elimina la causa. Por ejemplo, vuelve el aire o se repara un cable de sensor suelto.
- Se reconoce la alarma. La persona o controlador designados aceptan el restablecimiento.
- La célula confirma que puede reiniciar. El PLC vuelve a leer los sensores reales, regresa a un estado conocido y comienza una nueva secuencia normal.
Un reintento automático solo es razonable si están documentados el estado inicial, la acción permitida, el número máximo de intentos, la condición de parada, el registro de alarmas y la intervención de una persona. Si el PLC aún no distingue si el amarre está abierto o bloqueado, la célula no se ha recuperado.
Pruebe los fallos previstos antes de producir
FAT significa ensayo de aceptación en fábrica antes del envío. SAT significa ensayo de aceptación en planta después de instalar la célula. Ambos deben incluir pruebas de fallos previstos, además de un ciclo automático correcto.
Durante el FAT, los ingenieros pueden simular entradas del PLC —los llamados bits forzados— para comprobar pasos del programa, mensajes de alarma, fallos almacenados, responsables de restablecimiento y registros de eventos. Esto comprueba el software. No demuestra el cableado de campo, el objetivo del sensor, la válvula, la línea de aire ni el asiento físico del palé.
Durante el SAT, repita las pruebas aplicables mediante el equipo real y un método aprobado. Pruebe señales de amarre contradictorias, una señal ausente, pérdida de indicación de presión, rechazo del palé o de su asiento, robot o pinza sin retirar, un cambio de amarre que no termina y una interrupción eléctrica o de comunicación. Utilice un ciclo en vacío, sin mecanizar. Las pruebas de funciones de seguridad pertenecen al plan independiente de validación de seguridad.
Guarde un registro breve de cada caso:
- el caso de ensayo y la versión del plano o software;
- el estado inicial y cómo se generó el fallo;
- las órdenes y señales de confirmación en orden temporal;
- qué movimientos u órdenes de inicio de ciclo permanecieron bloqueados;
- la alarma, el responsable de restablecimiento y el resultado de la recuperación; y
- el testigo, el resultado de aprobado o rechazado y el seguimiento necesario.
Qué enviar para una revisión útil de interfaces
Para una revisión inicial, envíe al menos el plano y revisión del módulo o placa de punto cero elegidos, el esquema de válvulas y circuito neumático, las referencias y manuales de sensores y la lista de señales PLC/robot/CNC con la secuencia aprobada prevista. Identifique expresamente los datos desconocidos. Incluya la transferencia del apoyo y retención del palé, las confirmaciones exigidas de bloqueo y asiento, los límites de tiempo y las responsabilidades de fallo y restablecimiento antes de programar el controlador.
Si dispone de ello, envíe también:
- los tiempos de espera acordados para el movimiento del amarre y otros pasos clave;
- qué hacen las salidas al volver la alimentación;
- la secuencia prevista de restablecimiento y reinicio; y
- la persona o controlador responsables de cada fallo.
Marque la información que falte como desconocida en lugar de suponerla. NEXTAS puede revisar las interfaces mecánicas, neumáticas y de sensores disponibles e indicar al integrador qué datos del proyecto faltan. NEXTAS no puede aprobar el diseño de seguridad de la célula completa, elegir sus funciones de seguridad ni prometer compatibilidad de controladores antes de revisar la documentación real.
Antes de poner en marcha el control
Revise la documentación de E/S del amarre
Envíe la documentación anterior mediante el formulario de contacto e indique qué señal de amarre o respuesta a fallos necesita confirmar.
Consultar las interfaces de sujeciónPreguntas habituales de compradores de CNC
Si el PLC indica «sujeto», ¿puede el CNC empezar a mecanizar?
Todavía no. Esa señal solo demuestra lo que mide su sensor. La célula también debe confirmar que el palé correcto está presente y asentado, que el robot y la pinza están retirados, que el CNC está listo y que no hay fallos de bloqueo activos. El sistema independiente de seguridad de la máquina también debe permitir el funcionamiento.
¿Forman las señales normales de amarre parte del sistema de seguridad de la máquina?
No por defecto. Las E/S normales pueden controlar la secuencia de trabajo, pero no adquieren clasificación de seguridad porque el PLC las use como enclavamiento. El fabricante de la máquina y el especialista en seguridad deben elegir y validar las funciones de seguridad.
¿Cuánto debe esperar el PLC a que el amarre cambie de estado?
No hay un tiempo único para todas las células. Fije el límite según el amarre, válvula, circuito neumático, controlador, red y resultados medidos de ensayo. Si la confirmación no llega a tiempo, detenga la secuencia y muestre un fallo claro.
¿Quién debe poder restablecer un fallo de amarre?
Identifique al responsable antes de la puesta en marcha. Un fallo sencillo de software puede restablecerlo el controlador de secuencia o el operador. Un problema de cableado, sensor, aire o mecánica puede necesitar inspección de mantenimiento. Un restablecimiento de seguridad sigue el diseño de seguridad independiente.
¿Puede una simulación de software sustituir los ensayos en la máquina real?
No. Las entradas simuladas pueden comprobar pasos del programa, alarmas y lógica de restablecimiento durante el ensayo de aceptación en fábrica (FAT). No demuestran el cableado de campo, sensores, válvulas, circuito neumático ni asiento del palé. Compruebe esos elementos en la célula instalada durante el ensayo de aceptación en planta (SAT).