执行常规顺序控制的可编程逻辑控制器(PLC)已经接通夹紧命令。CNC 是否就可以开始切削?还不行。命令只能证明控制器要求夹紧机构动作,不能证明托盘已就位、夹紧机构已到锁紧位置,或机器人已经离开。
本指南适用于采购、搭建或验收机器人上料 CNC 单元的人员。输入/输出(I/O)是夹紧装置、机器人、PLC 与 CNC 之间交换的信号。常规互锁是指,在所需证据齐备前阻止某项工艺动作的条件;它并不会自动成为安全功能。故障状态表示这些信号缺失、相互矛盾,或无法证明一个明确的物理状态。
调试前,先用清楚的语言约定四件事:
- 哪个信号能够证明每项实际状态;
- 哪一步后续动作必须等待该证据;
- 信号矛盾时单元必须采取什么措施;以及
- 由谁检查问题并允许单元重新启动。
常规控制信号不能代替机床安全系统
本清单中的多数信号属于常规控制信号,用于命令夹紧装置松开或夹紧、报告传感器状态、指示托盘存在、告知机器人何时可以上料,或告知 CNC 何时可以继续常规作业顺序。
重要安全边界:这些信号帮助设备按正确顺序运行,不能代替防护装置、急停、机器人安全位置功能、主轴安全功能、防止意外启动的措施,或单元风险评估。
ISO 10218-2:2025涵盖工业机器人单元的集成与调试。ISO 13849-1:2023提供安全相关控制系统的方法。机床制造商和安全专业人员仍须为实际单元选择并验证所需的安全功能。
例如,Universal Robots 的文档分别说明普通数字 I/O和安全 I/O。这只是一个控制器示例,并非所有机器人的通用接线规则。
描述单元当前能够证明的状态
PLC 状态应描述传感器实际证明了什么,而非上一条命令要求硬件做什么。恢复供电后,在 PLC 重新读取真实夹紧与托盘信号之前,状态应保持为未知。
- 已确认松开:所选松开传感器为 ON,锁紧传感器不为 ON,并且托盘搬运条件已明确。
- 机器人上料中:常规作业顺序请求机器人上料,独立安全系统也允许计划中的机器人动作。
- 托盘已放置:所需托盘存在或托盘 ID 信号正确,但机器人与夹爪可能仍靠近夹具。
- 夹紧机构动作中:已经确认经批准的支撑/保持条件,以及相对于运动夹紧机构包络的间隙,因此 PLC 可以发出锁紧请求。这并不一定表示机器人已退离或夹爪已松开。
- 已锁紧并完成检查:松开与锁紧传感器的反馈相互吻合、无冲突,且所需托盘就位或清洁度检查已通过。
- 故障或未知:信号矛盾、缺失、过旧而不可信,或在断电、断气、通信中断后丢失。
只要缺少任何必要证据,下一步自动动作就应继续被阻止。如果设计没有独立就位传感器,应明确记录;如果“机器人已退离”只是普通程序信号,就不能称其证明了达到安全等级要求的机器人位置。
让每个信号都有明确责任方和唯一含义
有用的 I/O 约定,就是一份不留猜测空间的信号清单。对每个信号,都应写明由谁发送、ON 和 OFF 分别表示什么、实际检查哪个物理状态、由谁使用、信号缺失时必须停止什么,以及谁有权复位故障。
还要记录上电状态、图纸或手册引用、约定的最长等待时间,以及 PLC 如何处理短暂信号抖动。如果某个数值缺失,就写明未知,并索取真实文件。绝不能从另一台机器照搬超时时间、电压、极性或重试次数。
| 信号 | 信号来源 | 实际能够说明什么 | 不能证明什么 |
|---|---|---|---|
| 夹紧或松开命令 | 单元 PLC 或选定的顺序控制器 | 控制器要求阀或执行器动作。 | 动作已经完成。 |
| 夹紧或松开反馈 | 指定传感器与 PLC 输入 | 该传感器能够检测的具体状态。 | 超出传感器所声明功能的其他状态。 |
| 托盘存在或托盘 ID | 指定传感器、读码器、机器人或夹具设备 | 检测到托盘,且在有要求时确认是预期托盘。 | 托盘已经完全就位。 |
| 就位或清洁度检查 | 选定的检测配置 | 在规定限值内测得的就位或气路状态。 | 检测方法未测量的任何状态。 |
| 气压信号 | 气路指定测点上的压力检测装置 | 该测点有可用压力。 | 托盘已就位或夹紧机构已锁紧。 |
| 机器人或夹爪已退离 | 机器人或单元控制器 | 该信号所代表的具体常规程序状态。 | 机器人处于安全位置,除非安全设计另外证明这一点。 |
| CNC 就绪或循环状态 | CNC 接口 | 约定的机床模式、程序、门或循环状态。 | 全部夹紧、托盘、机器人与安全检查都已完成。 |
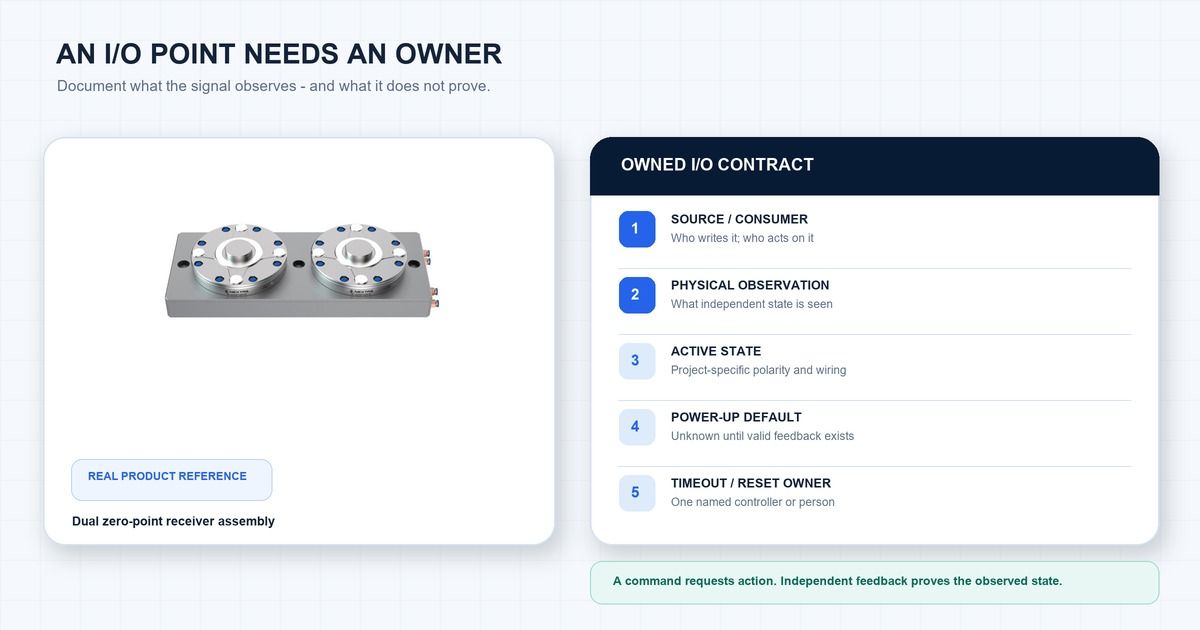
对每个反馈信号都问一个实际问题:硬件状态有误时,这个输入是否仍可能看起来正常?如果答案是肯定的,就把这种情形加入故障测试。
逐步写出机器人—夹紧装置—CNC 的动作顺序
控制工程师把有序的请求与确认称为握手。下面的示例必须按已批准放行的总成和集成方案调整。在任何交接或松夹前,应建立稳定的支撑与保持条件;垂直或悬伸载荷可能要求先确认锁紧,再松开夹爪。应分别定义夹紧机构包络间隙与机器人完全退离:
- CNC 报告已准备好交换托盘。单元还应检查,没有常规工艺故障阻止交换。
- 夹紧装置松开,并由松开传感器确认。只有松开命令,不能让顺序继续推进。
- PLC 请求机器人上料。常规作业顺序与独立安全系统都必须允许计划中的机器人动作。
- 机器人放置托盘。单元检查所需的托盘存在、托盘 ID 或就位信号。仅有“机器人运动完成”还不够。
- 确认已批准的支撑与交接条件。托盘必须始终获得稳定支撑或可靠保持。视方向与悬伸情况,夹爪松开前可能必须先确认夹具已保持托盘。避开运动夹紧元件的包络,不等于机器人已经退离。
- 按批准的顺序锁紧、确认保持并松开夹爪。所选总成与集成商应定义该顺序及机器人退离步骤。项目团队应根据实际夹紧装置、阀、气路、控制器、网络和试验结果设定最长等待时间。确认超时,顺序就应停止并报故障。
- CNC 获得切削许可。这项常规许可需要通过约定的夹紧、托盘、就位、机器人、夹爪、CNC 就绪和故障检查。机床安全系统仍独立存在。
在任何人编写 PLC 程序前,先共同评审这份用清楚语言写成的动作顺序。
在故障发生前确定停止措施
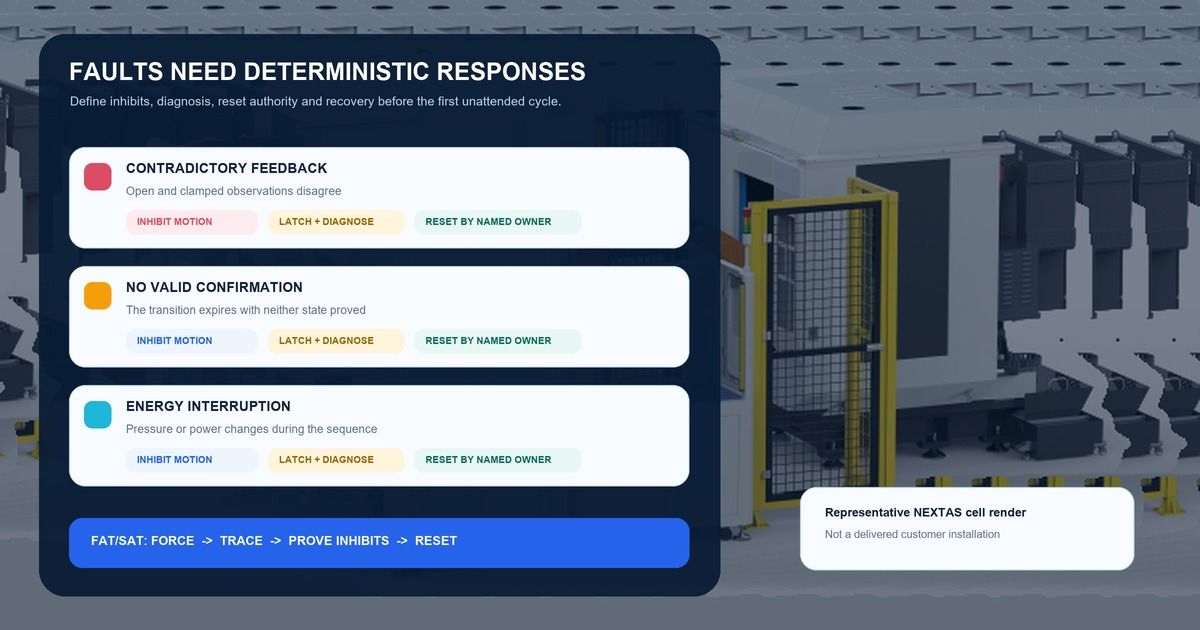
故障矩阵说明必须停止什么、检查什么,以及谁有权复位。应在出厂测试前约定。
| 发现的问题 | 单元必须停止什么 | 重启前必须检查什么 | 谁有权复位 |
|---|---|---|---|
| 松开与锁紧反馈同时为 ON | 暂停自动顺序,阻止相关机器人与 CNC 运行命令。 | 检查传感器、检测目标、接线、PLC 逻辑与图纸,直到获得一个明确状态。 | 指定的控制或维护负责人。 |
| 发出命令后,两种状态均未确认 | 约定等待时间结束时停止该步骤,不应持续重试。 | 在获准重试前,查明机械、气路、传感器或接线原因。 | 项目指定的顺序控制器或操作员。 |
| 气压信号缺失 | 阻止所有依赖该压力的动作。 | 核对实际模块、阀、气管与压力装置文件。压力本身不能证明锁紧。 | 气路或维护负责人。 |
| 托盘缺失、错误或尚未得到确认 | 禁止 CNC 循环启动。 | 确认机器人、夹爪与机床条件后,使用已批准的卸载或复检顺序。 | 单元控制器,以及在需要检查时参与的操作员。 |
| 就位或清洁度检查不通过 | 不得将夹紧状态标记为可加工。 | 按书面流程清洁并重新就位,明确次数上限与结束条件。 | 先由顺序责任方处理;允许的尝试次数用尽后交由操作员。 |
| 缺少机器人或夹爪已退离信号 | 禁止 CNC 循环启动,以及所有未满足所需避让间隙的运动。只有在已批准的顺序明确允许、具有稳定支撑,并满足正确的夹紧包络间隙时,才允许执行保持动作。 | 机器人责任方必须修正信号或物理状态,PLC 不得掩盖问题。 | 机器人或单元控制负责人。 |
| 电源、通信或供气中断 | 不得凭记忆继续自动循环。 | 重新读取真实传感器,并确认计划规定的上电输出状态。 | 指定的单元恢复负责人。 |
复位不等于恢复
故障后必须分别完成三件事:
- 消除原因。例如恢复供气,或修复松动的传感器电缆。
- 确认报警。由指定人员或控制器接受复位。
- 单元证明可以重新启动。PLC 重新读取真实传感器,回到已知状态,再开始一轮新的常规顺序。
只有起始状态、允许动作、最大尝试次数、停止条件、报警记录及转交人员的规则均已书面明确时,自动重试才合理。如果 PLC 仍无法判断夹紧装置是松开还是锁紧,单元就没有恢复。
投产前测试预定故障
FAT指发货前的工厂验收测试。SAT指单元安装后的现场验收测试。两者都应包含计划内的故障测试,而不只是成功运行一次自动循环。
在 FAT 中,工程师可以模拟 PLC 输入,通常称为强制位,用于检查程序步骤、报警信息、故障保持、复位权限与事件日志。这验证的是软件,不能证明现场接线、传感器检测目标、阀、气管或托盘实际就位情况。
在 SAT 中,应使用批准的方法,通过真实硬件重复适用测试。测试内容包括夹紧信号冲突、单个信号缺失、压力指示丢失、托盘或就位检查不通过、机器人或夹爪未退离、夹紧状态转换始终未完成,以及断电或通信中断。使用不切削的空运行循环。安全功能测试仍须纳入独立的安全验证计划。
每种情形都保留简要记录:
- 测试用例与图纸或软件版本;
- 起始状态及故障制造方式;
- 按时间顺序记录的命令与反馈信号;
- 哪些运动或循环启动命令始终被阻止;
- 报警、复位责任方与恢复结果;以及
- 见证人、通过或失败结论,以及所需后续措施。
提供哪些资料,才能有效评审接口
初步接口评审至少需要:所选零点模块或底板的图纸及版本、阀与气路图、传感器料号和手册,以及包含计划批准顺序的 PLC/机器人/CNC 信号清单。明确列出未知项。在控制器编程前,还应包含托盘支撑/保持的交接方式、所需锁紧/就位证据、时间限值,以及故障和复位责任。
如有资料,还请提供:
- 夹紧动作及其他关键步骤约定的等待时间;
- 恢复供电时各输出的行为;
- 计划的复位与重启顺序;以及
- 每类故障对应的责任人或控制器。
缺失资料应标为未知,不应猜测。NEXTAS 可以评审机械、气动和可用传感器接口,并向集成商指出缺少的项目资料。NEXTAS 不能批准整个单元的安全设计、替其选择安全功能,也不能在审阅实际文件之前承诺控制器兼容性。
控制调试前
评审夹紧 I/O 资料
通过联系表单发送上述资料,并说明需要确认哪项夹紧信号或故障响应。
讨论夹紧接口CNC 买方常见问题
PLC 显示“已夹紧”,CNC 就可以开始切削吗?
还不行。该信号只能证明对应传感器测量的状态。单元还应确认正确托盘已存在并就位、机器人与夹爪已退离、CNC 已就绪,且没有阻止运行的故障。独立机床安全系统也必须允许运行。
普通夹紧信号是否属于机床安全系统?
默认不属于。普通 I/O 可以控制作业顺序,但不能仅因 PLC 把它用作互锁,就认为它达到了安全等级要求。机床制造商与安全专业人员必须选择并验证安全功能。
PLC 应等待多久,才能判定夹紧状态转换超时?
没有适用于所有单元的统一时间。应依据所选夹紧装置、阀、气路、控制器、网络与实测结果设定限值。如果确认没有按时到达,就停止顺序并显示明确故障。
谁应该有权复位夹紧故障?
调试前就应指定责任方。简单的软件故障可以由顺序控制器或操作员复位;接线、传感器、气路或机械问题可能需要维护检查。安全复位则遵循独立安全设计。
软件仿真能否代替真实设备测试?
不能。在工厂验收测试(FAT)中,模拟输入可以检查程序步骤、报警与复位逻辑,却不能证明现场接线、传感器、阀、气路或托盘就位情况。这些项目应在安装后的单元上,通过现场验收测试(SAT)检查。