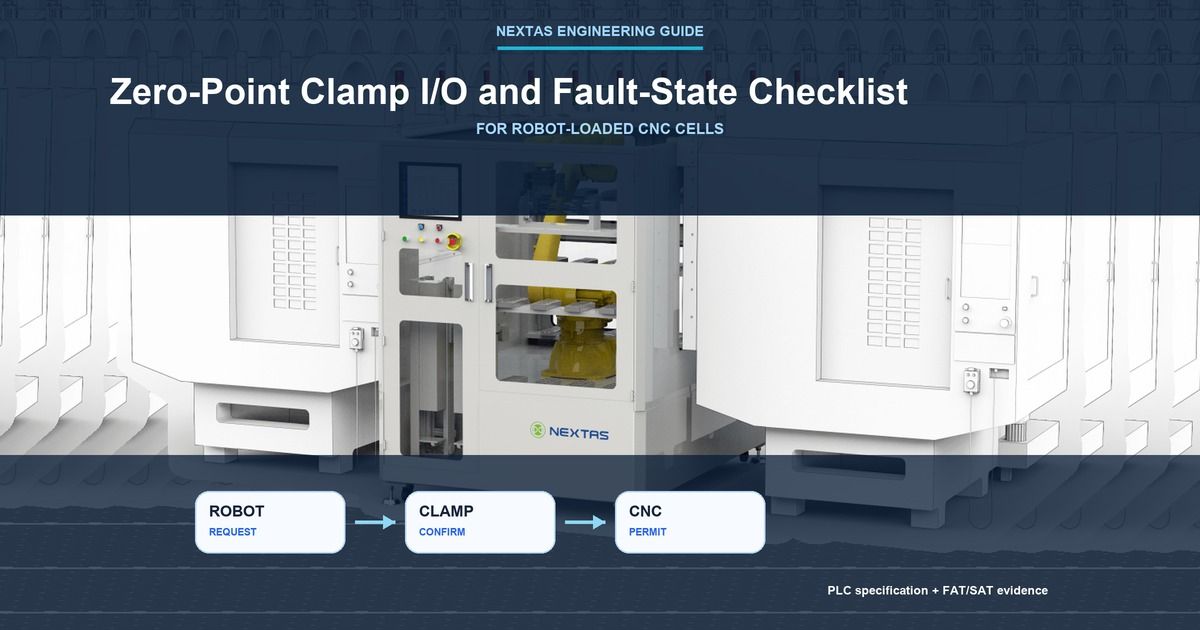
Die speicherprogrammierbare Steuerung (SPS), die den normalen Ablauf steuert, hat den Spannbefehl eingeschaltet. Kann die CNC jetzt mit der Bearbeitung beginnen? Noch nicht. Ein Befehl zeigt nur, dass die Steuerung eine Bewegung des Spanners angefordert hat. Er beweist weder den Palettensitz noch die erreichte Verriegelungsposition oder einen freigefahrenen Roboter.
Dieser Leitfaden richtet sich an Personen, die eine robotisch beladene CNC-Zelle kaufen, bauen oder abnehmen. Ein-/Ausgänge (I/O) sind die zwischen Spanner, Roboter, SPS und CNC ausgetauschten Signale. Eine normale Ablaufverriegelung sperrt eine Prozessaktion, bis der erforderliche Nachweis vorliegt; sie ist nicht automatisch eine Sicherheitsfunktion. Ein Fehlerzustand bedeutet, dass diese Signale fehlen, sich widersprechen oder keinen eindeutigen physischen Zustand nachweisen.
Vereinbaren Sie vor der Inbetriebnahme vier Dinge in klaren Worten:
- Welches Signal weist welchen tatsächlichen Zustand nach?
- Welcher nächste Schritt muss auf diesen Nachweis warten?
- Was muss die Zelle bei widersprüchlichen Signalen tun?
- Wer prüft das Problem und erlaubt den Wiederanlauf?
Normale Steuersignale sind nicht das Sicherheitssystem der Maschine
Die meisten Signale dieser Checkliste sind normale Steuersignale. Sie befehlen Öffnen oder Schließen, melden einen Sensor oder eine vorhandene Palette, zeigen dem Roboter die Beladefreigabe oder der CNC die Freigabe zur Fortsetzung des normalen Arbeitsablaufs.
Wichtige Sicherheitsgrenze: Diese Signale unterstützen die richtige Arbeitsreihenfolge. Sie ersetzen keine Schutzeinrichtungen, Not-Halt-Funktionen, sicheren Roboterpositionsfunktionen, Spindelsicherheitsfunktionen, Verhinderung unerwarteten Anlaufs oder Risikobeurteilung der Zelle.
ISO 10218-2:2025 behandelt Integration und Inbetriebnahme industrieller Roboterzellen. ISO 13849-1:2023 beschreibt ein Verfahren für sicherheitsbezogene Steuerungssysteme. Maschinenbauer und Sicherheitsspezialist müssen die für die tatsächliche Zelle erforderlichen Sicherheitsfunktionen weiterhin auswählen und validieren.
Universal Robots dokumentiert beispielsweise normale digitale I/O getrennt von Sicherheits-I/O. Dies ist ein Steuerungsbeispiel und keine Verdrahtungsregel für jeden Roboter.
Beschreiben, was die Zelle gerade nachweisen kann
Ein SPS-Zustand sollte beschreiben, was die Sensoren tatsächlich nachweisen, statt den zuletzt angeforderten Hardwarebefehl wiederzugeben. Nach Spannungswiederkehr sollte der Zustand unbekannt bleiben, bis die SPS die tatsächlichen Spann- und Palettensignale erneut gelesen hat.
- Offen bestätigt: Der ausgewählte Offen-Sensor ist ON, der Verriegelt-Sensor ist nicht ON und die Bedingungen für die Palettenhandhabung sind bekannt.
- Roboter belädt: Der normale Arbeitsablauf fordert die Roboterbeladung an, während das getrennte Sicherheitssystem die geplante Roboteraktion ebenfalls erlaubt.
- Palette abgelegt: Das erforderliche Signal für Palettenanwesenheit oder Paletten-ID ist korrekt. Roboter und Greifer können noch nahe der Vorrichtung sein.
- Spanner bewegt sich: freigegebene Auflage- und Haltebedingungen sowie Freiraum zu bewegten Spannelementen sind bestätigt, daher darf die SPS die Verriegelung anfordern. Dies bedeutet nicht zwingend, dass der Roboter bereits zurückgezogen oder der Greifer gelöst ist.
- Verriegelt und geprüft: Die Offen- und Verriegelt-Sensoren sind widerspruchsfrei, und alle erforderlichen Palettensitz- oder Sauberkeitsprüfungen wurden bestanden.
- Fehler oder unbekannt: Signale widersprechen sich, fehlen, sind zu alt für einen verlässlichen Nachweis oder gingen nach einer Spannungs-, Luft- oder Kommunikationsunterbrechung verloren.
Fehlt ein erforderlicher Nachweis, bleibt die nächste automatische Aktion gesperrt. Hat die Konstruktion keinen eigenen Sitzsensor, dokumentieren Sie dies. Ist „Roboter frei“ nur ein normales Programmsignal, bezeichnen Sie es nicht als Nachweis einer sicherheitsgerichteten Roboterposition.
Jedem Signal eine Zuständigkeit und klare Bedeutung geben
Ein brauchbarer I/O-Vertrag ist eine Signalliste ohne Vermutungen. Notieren Sie für jedes Signal den Absender, die Bedeutung von ON und OFF, den tatsächlich geprüften physischen Zustand, den Empfänger, die bei fehlendem Signal zu sperrenden Aktionen und die Befugnis zur Fehlerrücksetzung.
Erfassen Sie auch den Einschaltzustand, Zeichnungs- oder Handbuchverweis, vereinbarte maximale Wartezeit und die Behandlung kurzer Signalwechsel durch die SPS. Fehlt ein Wert, schreiben Sie unbekannt und fordern Sie das tatsächliche Dokument an. Übernehmen Sie niemals Zeitgrenze, Spannung, Polarität oder Wiederholungsanzahl von einer anderen Maschine.
| Signal | Herkunft | Tatsächliche Aussage | Nicht nachgewiesen |
|---|---|---|---|
| Spann- oder Lösebefehl | Zellen-SPS oder ausgewählte Ablaufsteuerung | Die Steuerung hat eine Bewegung von Ventil oder Aktuator angefordert. | Dass die Bewegung abgeschlossen ist. |
| Spann- oder Löserückmeldung | Benannter Sensor und SPS-Eingang | Der genaue Zustand, den dieser Sensor erfassen kann. | Mehr als die angegebene Sensorfunktion. |
| Palettenanwesenheit oder Paletten-ID | Benannter Sensor, Leser, Roboter oder Vorrichtungseinrichtung | Eine Palette wird erkannt und ist, soweit erforderlich, die erwartete Palette. | Dass die Palette vollständig aufsitzt. |
| Sitz- oder Sauberkeitsprüfung | Ausgewählte Sensoranordnung | Der gemessene Sitz- oder Luftzustand innerhalb der angegebenen Grenzen. | Zustände, die das Messverfahren nicht erfasst. |
| Luftdrucksignal | Druckmessgerät an einer benannten Stelle im Luftkreislauf | An dieser Messstelle liegt Druck an. | Dass die Palette aufsitzt oder der Spanner verriegelt ist. |
| Roboter oder Greifer frei | Roboter- oder Zellensteuerung | Der genaue normale Programmzustand, den das Signal darstellt. | Eine sichere Roboterposition, sofern die Sicherheitsauslegung sie nicht getrennt nachweist. |
| CNC bereit oder Zyklusstatus | CNC-Schnittstelle | Der vereinbarte Maschinenmodus, Programm-, Tür- oder Zykluszustand. | Dass alle Spann-, Paletten-, Roboter- und Sicherheitsprüfungen abgeschlossen sind. |
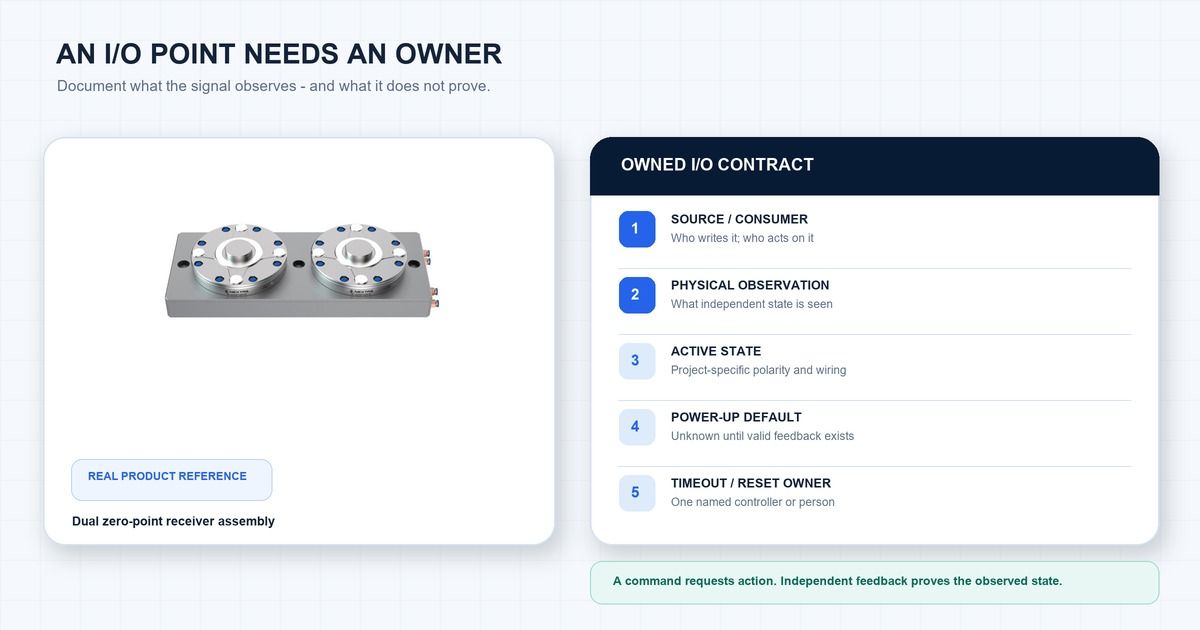
Stellen Sie zu jeder Rückmeldung eine praktische Frage: Kann dieser Eingang normal aussehen, während die Hardware fehlerhaft ist? Falls ja, nehmen Sie diesen Fall in den Fehlertest auf.
Roboter–Spanner–CNC-Ablauf schrittweise aufschreiben
Steuerungsingenieure nennen den geordneten Austausch von Anforderungen und Bestätigungen Handshake. Das folgende Beispiel muss zur freigegebenen Baugruppe und Integrationsplanung passen. Vor jeder Lastübergabe oder Entriegelung sind stabile Abstützung und Halt erforderlich; vertikale oder auskragende Lasten können Verriegelungsbestätigung vor dem Greiferlösen verlangen. Definieren Sie Freiraum zu bewegten Spannelementen getrennt vom vollständigen Roboter-Rückzug:
- Die CNC meldet Bereitschaft zum Palettenwechsel. Die Zelle prüft außerdem, dass kein normaler Prozessfehler den Wechsel sperrt.
- Der Spanner öffnet und der Offen-Sensor bestätigt dies. Der Lösebefehl allein darf den Ablauf nicht weiterschalten.
- Die SPS fordert die Roboterbeladung an. Normaler Arbeitsablauf und getrenntes Sicherheitssystem müssen beide die geplante Roboteraktion erlauben.
- Der Roboter legt die Palette ab. Die Zelle prüft das erforderliche Anwesenheits-, Paletten-ID- oder Sitzsignal. „Roboterbewegung abgeschlossen“ genügt nicht.
- Freigegebene Auflage und Lastübergabe bestätigen. Die Palette muss stabil abgestützt oder gehalten bleiben. Je nach Orientierung und Auskragung kann bestätigter Vorrichtungshalt vor dem Greiferlösen erforderlich sein. Freiraum zu bewegten Spannelementen ist nicht gleich Roboter-Rückzug.
- Verriegeln, Halt bestätigen und Greifer in freigegebener Reihenfolge lösen. Ausgewählter Aufbau und Integrator bestimmen diese Reihenfolge und den Roboter-Rückzug. Das Projektteam legt die maximale Wartezeit anhand von tatsächlichem Spanner, Ventil, Luftkreislauf, Steuerung, Netzwerk und Prüfergebnissen fest. Kommt die Bestätigung zu spät, hält der Ablauf an und meldet einen Fehler.
- Die CNC erhält die Bearbeitungsfreigabe. Diese normale Freigabe erfordert die vereinbarten Prüfungen von Spanner, Palette, Sitz, Roboter, Greifer, CNC-Bereitschaft und Fehlern. Das Maschinensicherheitssystem bleibt getrennt.
Prüfen Sie diesen verständlichen Ablauf gemeinsam, bevor SPS-Code geschrieben wird.
Die Stoppaktion vor dem Fehler festlegen
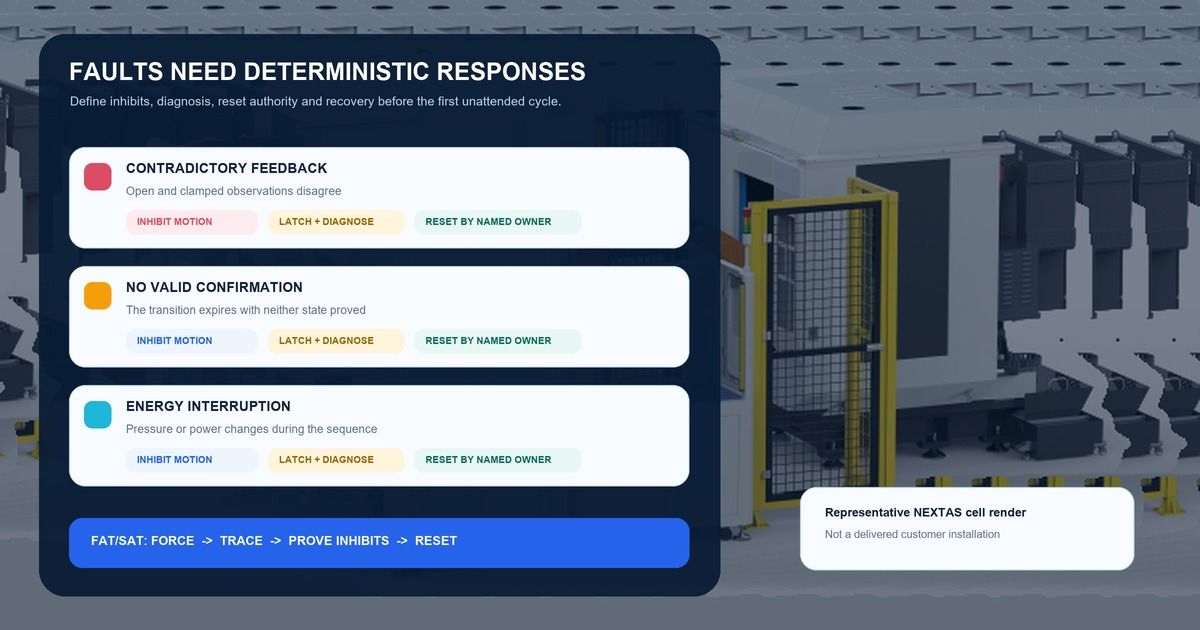
Eine Fehlermatrix beschreibt, was stoppen muss, was zu prüfen ist und wer zurücksetzen darf. Vereinbaren Sie sie vor der Werksprüfung.
| Erkannter Fehler | Zu sperrende Aktionen | Prüfung vor dem Wiederanlauf | Rücksetzbefugnis |
|---|---|---|---|
| Offen- und Verriegelt-Rückmeldung sind gleichzeitig ON | Automatischen Ablauf anhalten und zugehörige Roboter- und CNC-Laufbefehle sperren. | Sensoren, Betätigungselemente, Verdrahtung, SPS-Logik und Zeichnungen prüfen, bis ein eindeutiger Zustand vorliegt. | Benannte Zuständigkeit für Steuerung oder Instandhaltung. |
| Nach einem Befehl ist keiner der Zustände bestätigt | Den Schritt nach Ablauf der vereinbarten Wartezeit stoppen. Nicht fortlaufend erneut versuchen. | Mechanische, pneumatische, Sensor- oder Verdrahtungsursache vor einem freigegebenen erneuten Versuch ermitteln. | Im Projekt benannte Ablaufsteuerung oder Bedienperson. |
| Luftdrucksignal fehlt | Jede Aktion sperren, die diesen Druck benötigt. | Tatsächliche Unterlagen zu Modul, Ventil, Luftleitung und Druckmessgerät prüfen. Druck allein beweist keine Verriegelung. | Zuständigkeit für Luftversorgung oder Instandhaltung. |
| Palette fehlt, ist falsch oder nicht nachgewiesen | CNC Cycle Start sperren. | Freigegebenen Entlade- oder erneuten Prüfablauf verwenden, nachdem Roboter-, Greifer- und Maschinenzustände bekannt sind. | Zellensteuerung und Bedienperson, soweit eine Prüfung erforderlich ist. |
| Sitz- oder Sauberkeitsprüfung fehlgeschlagen | Spannzustand nicht als bearbeitungsbereit kennzeichnen. | Dokumentierten Reinigungs- und erneuten Setzschritt mit klarer Grenze und Abschlussbedingung verwenden. | Ablaufverantwortlicher, nach Ausschöpfen der zulässigen Versuche die Bedienperson. |
| Freimeldung von Roboter oder Greifer fehlt | CNC Cycle Start und jede Bewegung ohne erforderlichen Freiraum sperren. Eine Halteaktion ist nur zulässig, wenn der freigegebene Ablauf sie bei stabiler Abstützung und passendem Freiraum zu bewegten Spannelementen ausdrücklich erlaubt. | Der Roboterverantwortliche muss Signal oder physischen Zustand korrigieren. Die SPS darf den Fehler nicht verdecken. | Zuständigkeit für Roboter- oder Zellensteuerung. |
| Spannung, Kommunikation oder Luft wird unterbrochen | Automatischen Zyklus nicht aus gespeicherten Zuständen fortsetzen. | Reale Sensoren erneut lesen und geplante Ausgangszustände beim Einschalten bestätigen. | Benannte Zuständigkeit für die Wiederherstellung des Zellenzustands. |
Rücksetzen ist nicht gleich Wiederherstellung
Nach einem Fehler müssen drei getrennte Schritte erfolgen:
- Die Ursache wird beseitigt. Beispielsweise kehrt die Luftversorgung zurück oder ein loses Sensorkabel wird repariert.
- Der Alarm wird quittiert. Die benannte Person oder Steuerung bestätigt die Rücksetzung.
- Die Zelle weist die Wiederanlauffreigabe nach. Die SPS liest die realen Sensoren erneut, kehrt in einen bekannten Zustand zurück und startet einen neuen normalen Ablauf.
Ein automatischer erneuter Versuch ist nur sinnvoll, wenn Ausgangszustand, zulässige Aktion, maximale Versuchszahl, Stoppbedingung, Alarmprotokoll und Übergabe an eine Person dokumentiert sind. Kann die SPS weiterhin nicht zwischen offenem und verriegeltem Spanner unterscheiden, ist der Zellenzustand nicht wiederhergestellt.
Geplante Fehler vor der Produktion testen
FAT bedeutet Werksabnahme vor dem Versand. SAT bedeutet Abnahme vor Ort nach Installation der Zelle. Beide sollten geplante Fehlertests statt nur eines erfolgreichen automatischen Zyklus enthalten.
Beim FAT können Ingenieure SPS-Eingänge simulieren, häufig als Forcen von Bits bezeichnet, um Programmschritte, Alarmtexte, gespeicherte Fehler, Rücksetzbefugnisse und Ereignisprotokolle zu prüfen. Das prüft die Software, nicht die Feldverdrahtung, Sensorbetätigung, das Ventil, die Luftleitung oder den tatsächlichen Palettensitz.
Wiederholen Sie beim SAT die zutreffenden Tests mit realer Hardware nach einem freigegebenen Verfahren. Prüfen Sie widersprüchliche Spannsignale, ein fehlendes Signal, Verlust der Druckanzeige, abgelehnte Paletten- oder Sitzprüfung, fehlende Freimeldung von Roboter oder Greifer, einen nicht abgeschlossenen Spannzustandswechsel sowie Spannungs- oder Kommunikationsunterbrechung. Verwenden Sie einen Trockenzyklus ohne Bearbeitung. Sicherheitsfunktionstests bleiben im getrennten Sicherheitsvalidierungsplan.
Halten Sie für jeden Fall kurz fest:
- Prüffall und Zeichnungs- oder Softwarestand;
- Ausgangszustand und Art der Fehlererzeugung;
- Befehls- und Rückmeldesignale in zeitlicher Reihenfolge;
- Gesperrte Bewegungen oder Cycle-Start-Befehle;
- Alarm, Rücksetzbefugnis und Ergebnis der Wiederherstellung;
- Zeuge, bestandenes oder nicht bestandenes Ergebnis und erforderliche Folgemaßnahmen.
Angaben für eine brauchbare Schnittstellenprüfung
Senden Sie für eine erste Schnittstellenprüfung mindestens die ausgewählte Modul- oder Plattenzeichnung mit Revision, Ventil- und Luftplan, Sensorartikel mit Handbüchern sowie SPS-/Roboter-/CNC-Signalliste und geplanten freigegebenen Ablauf. Kennzeichnen Sie fehlende Angaben ausdrücklich. Vor der Steuerungsprogrammierung sind Lastübergabe und Palettenhalt, notwendige Verriegelungs-/Sitznachweise, Zeitgrenzen sowie Fehler- und Rücksetzzuständigkeiten zu dokumentieren.
Senden Sie, soweit verfügbar, zusätzlich:
- Vereinbarte Wartezeiten für Spannbewegung und weitere wichtige Schritte;
- Verhalten der Ausgänge nach Spannungswiederkehr;
- Geplanten Rücksetz- und Wiederanlaufablauf;
- Verantwortliche Person oder Steuerung für jeden Fehler.
Kennzeichnen Sie fehlende Angaben als unbekannt, statt zu schätzen. NEXTAS kann mechanische, pneumatische und verfügbare Sensorschnittstellen prüfen und fehlende Projektdaten für den Integrator benennen. NEXTAS kann weder die Sicherheitsauslegung der gesamten Zelle freigeben noch deren Sicherheitsfunktionen auswählen oder vor Prüfung der tatsächlichen Dokumente Steuerungskompatibilität zusagen.
Häufige Fragen von CNC-Käufern
Wenn die SPS „gespannt“ meldet, darf die CNC bearbeiten?
Noch nicht. Das Signal weist nur nach, was sein Sensor misst. Die Zelle sollte außerdem die richtige und aufliegende Palette, freie Roboter- und Greiferbereiche, CNC-Bereitschaft und das Fehlen sperrender Fehler bestätigen. Das getrennte Maschinensicherheitssystem muss den Betrieb ebenfalls erlauben.
Gehören normale Spannsignale zum Maschinensicherheitssystem?
Nicht grundsätzlich. Normale I/O können den Arbeitsablauf steuern, werden aber nicht allein durch ihre Verwendung als SPS-Verriegelung sicherheitsgerichtet. Maschinenbauer und Sicherheitsspezialist müssen die Sicherheitsfunktionen auswählen und validieren.
Wie lange sollte die SPS auf den Spannzustandswechsel warten?
Es gibt keine für jede Zelle passende Zeit. Legen Sie die Grenze anhand von ausgewähltem Spanner, Ventil, Luftkreislauf, Steuerung, Netzwerk und gemessenen Prüfergebnissen fest. Trifft die Bestätigung nicht rechtzeitig ein, stoppen Sie den Ablauf und zeigen Sie einen klaren Fehler an.
Wer sollte einen Spannfehler zurücksetzen dürfen?
Benennen Sie die Zuständigkeit vor der Inbetriebnahme. Ein einfacher Softwarefehler kann durch Ablaufsteuerung oder Bedienperson zurückgesetzt werden. Verdrahtungs-, Sensor-, Luft- oder mechanische Fehler können eine Instandhaltungsprüfung benötigen. Ein Sicherheitsreset folgt der getrennten Sicherheitsauslegung.
Kann eine Softwaresimulation Tests an der realen Maschine ersetzen?
Nein. Simulierte Eingänge können bei der Werksabnahme (FAT) Programmschritte, Alarme und Rücksetzlogik prüfen. Sie beweisen weder Feldverdrahtung, Sensoren, Ventile, Luftkreislauf noch Palettensitz. Prüfen Sie diese Punkte bei der Abnahme vor Ort (SAT) an der installierten Zelle.