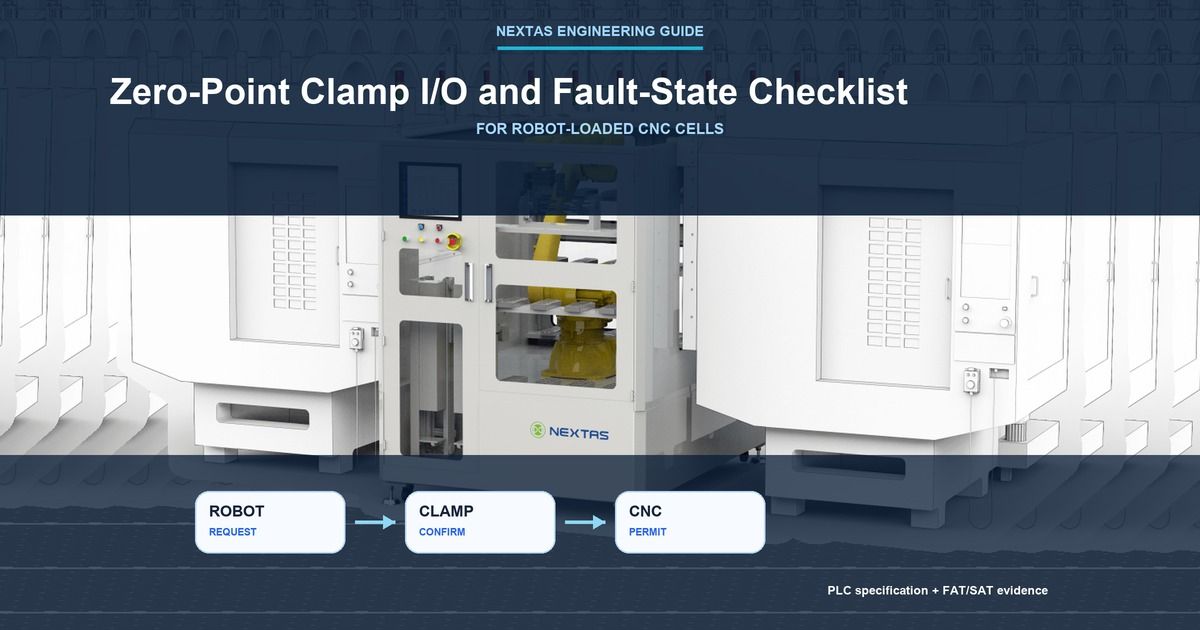
Normal sıralamayı yürüten programlanabilir mantık denetleyicisi (PLC), bağlama komutunu etkinleştirdi. CNC kesmeye başlayabilir mi? Henüz başlayamaz. Komut yalnızca kontrolörün bağlama elemanından hareket istediğini kanıtlar. Paletin oturduğunu, bağlamanın kilitli konuma ulaştığını veya robotun uzaklaştığını kanıtlamaz.
Bu rehber, robotla yüklenen CNC hücresi satın alan, kuran veya kabul edenler içindir. Giriş/çıkış (I/O), bağlama elemanı, robot, PLC ve CNC arasında paylaşılan sinyallerdir. Normal bir kilitleme koşulu, gerekli kanıt sağlanana kadar proses eylemini engeller; kendiliğinden güvenlik işlevi sayılmaz. Hata durumu, bu sinyallerin eksik veya çelişkili olması ya da tek ve açık bir fiziksel durumu kanıtlamamasıdır.
Devreye almadan önce şu dört konuda anlaşın:
- Her gerçek koşulu hangi sinyalin kanıtladığı;
- Hangi sonraki eylemin bu kanıtı beklemesi gerektiği;
- Sinyaller çeliştiğinde hücrenin ne yapacağı;
- Sorunu kimin kontrol edip yeniden başlatmaya izin vereceği.
Normal kontrol sinyalleri tezgâhın güvenlik sistemi değildir
Bu listedeki sinyallerin çoğu normal kontrol sinyalidir. Bağlama elemanına açılma veya kapanma komutu verir, bir sensörü bildirir, palet varlığını gösterir, robota ne zaman yükleme yapabileceğini veya CNC’ye normal iş sırasının ne zaman devam edebileceğini söyler.
Güvenlik sınırı: Bu sinyaller ekipmanın doğru sırada çalışmasına yardımcı olur. Koruyucuların, acil durdurmaların, güvenli robot konumu işlevlerinin, iş mili güvenlik işlevlerinin, beklenmedik çalışmayı önlemenin veya hücre risk değerlendirmesinin yerini almaz.
ISO 10218-2:2025, endüstriyel robot hücrelerinin entegrasyonunu ve devreye alınmasını kapsar. ISO 13849-1:2023, güvenlikle ilgili kontrol sistemleri için yöntem sunar. Gerçek hücrenin gerektirdiği güvenlik işlevlerini yine tezgâh üreticisi ve güvenlik uzmanı seçip doğrulamalıdır.
Örneğin Universal Robots, normal dijital I/O ile güvenlik I/O belgelerini ayrı tutar. Bu, tek bir kontrolör örneğidir; her robot için kablolama kuralı değildir.
Hücrenin o anda kanıtlayabildiği durumu tanımlayın
PLC durumu, son komutun donanımdan ne istediğini değil, sensörlerin gerçekten neyi kanıtladığını göstermelidir. Enerji geri geldiğinde PLC gerçek bağlama ve palet sinyallerini yeniden okuyana kadar durum bilinmiyor olarak kalmalıdır.
- Açık konum doğrulandı: Seçilen açık konum sensörü ON durumundadır, kilitli konum sensörü ON değildir ve palet taşıma koşulları bilinmektedir.
- Robot yükleme yapıyor: Normal iş sırası robottan yükleme isterken ayrı güvenlik sistemi de planlanan robot eylemine izin verir.
- Palet yerleştirildi: Gerekli palet varlığı veya palet kimliği sinyali doğrudur. Robot ve tutucu hâlâ fikstürün yakınında olabilir.
- Bağlama hareket ediyor: Onaylı destek/tutma koşulları ve hareketli bağlama zarfından açıklık doğrulanmıştır; böylece PLC kilitleme isteyebilir. Bu, robotun çekildiği veya tutuşunu bıraktığı anlamına gelmez.
- Kilitlendi ve kontrol edildi: Açık ve kilitli konum sensörleri tutarlıdır; gerekli palet oturma veya temizlik kontrolü geçilmiştir.
- Hata veya bilinmiyor: Sinyaller çelişkilidir, eksiktir, güvenilemeyecek kadar eskidir veya enerji, hava ya da iletişim kesintisinden sonra kaybolmuştur.
Gerekli kanıtlardan biri eksikse sonraki otomatik eylem engellenir. Tasarımda ayrı oturma sensörü yoksa bunu yazın. “Robot uzaklaştı” yalnızca normal program sinyaliyse, bunu güvenlik dereceli robot konumu kanıtı olarak adlandırmayın.
Her sinyale bir sorumlu ve tek bir açık anlam verin
Yararlı bir I/O sözleşmesi, tahmine yer bırakmayan sinyal listesidir. Her sinyal için kimin gönderdiğini, ON ve OFF durumlarının anlamını, hangi fiziksel koşulu gerçekten kontrol ettiğini, kimin kullandığını, eksikse neyin duracağını ve hatayı kimin sıfırlayabileceğini yazın.
Enerji verme durumunu, çizim veya kılavuz referansını, kararlaştırılan en uzun bekleme süresini ve PLC’nin kısa sinyal dalgalanmalarını nasıl ele aldığını da kaydedin. Eksik bir değeri bilinmiyor diye işaretleyip gerçek belgeyi isteyin. Başka bir tezgâhtan zaman aşımı, gerilim, polarite veya deneme sayısı kopyalamayın.
| Sinyal | Kaynağı | Gerçekte neyi bildirir? | Neyi kanıtlamaz? |
|---|---|---|---|
| Bağlama veya çözme komutu | Hücre PLC’si veya seçilen sıra kontrolörü | Kontrolörün valften veya aktüatörden hareket istediğini. | Hareketin tamamlandığını. |
| Bağlama veya çözme geri bildirimi | Belirtilen sensör ve PLC girişi | O sensörün algılayabildiği kesin koşulu. | Sensörün belirtilen işlevinden fazlasını. |
| Palet varlığı veya palet kimliği | Belirtilen sensör, okuyucu, robot veya fikstür cihazı | Bir paletin algılandığını ve gerekiyorsa beklenen palet olduğunu. | Paletin tamamen oturduğunu. |
| Oturma veya temizlik kontrolü | Seçilen algılama düzeni | Belirtilen sınırlar içindeki ölçülen oturma veya hava koşulunu. | Algılama yönteminin ölçmediği koşulları. |
| Hava basıncı sinyali | Hava devresinde belirtilen noktadaki basınç cihazı | O ölçüm noktasında basınç bulunduğunu. | Paletin oturduğunu veya bağlamanın kilitlendiğini. |
| Robot veya tutucu uzaklaştı | Robot veya hücre kontrolörü | Sinyalin temsil ettiği kesin normal program durumunu. | Güvenlik tasarımı ayrıca kanıtlamıyorsa güvenli robot konumunu. |
| CNC hazır veya çevrim durumu | CNC arayüzü | Kararlaştırılan tezgâh modu, program, kapı veya çevrim koşulunu. | Bütün bağlama, palet, robot ve güvenlik kontrollerinin tamamlandığını. |
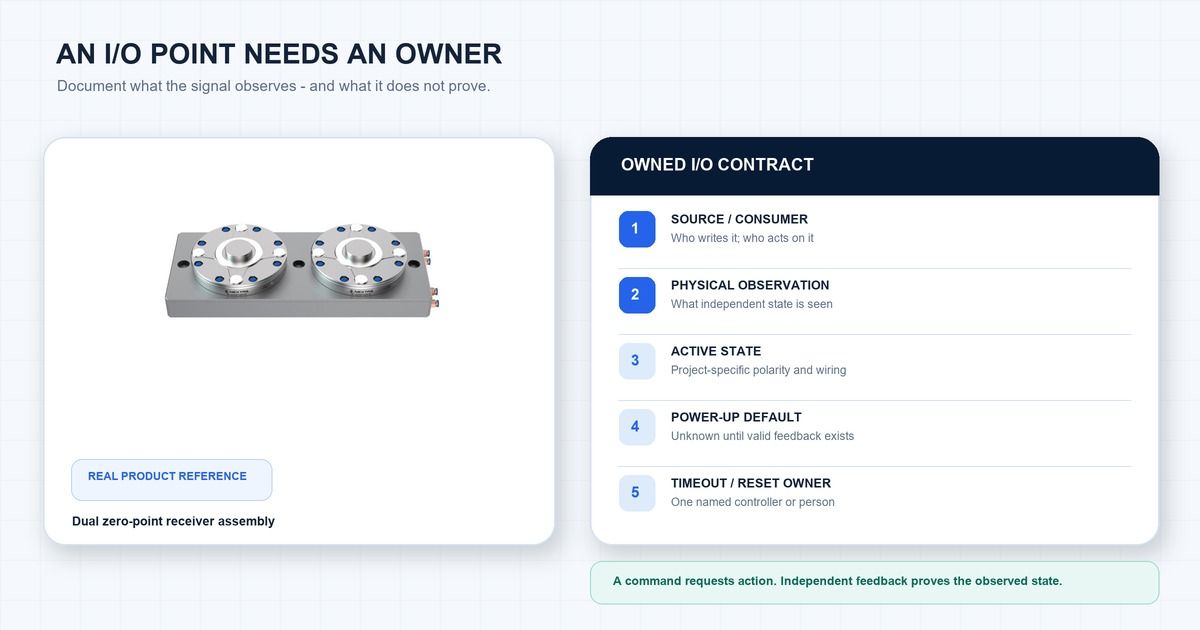
Her geri bildirim sinyali için şu soruyu sorun: Donanım hatalıyken bu giriş normal görünebilir mi? Yanıt evetse o durumu hata testine ekleyin.
Robot–bağlama–CNC sırasını adım adım yazın
Kontrol mühendisleri sıralı istekleri ve doğrulamaları el sıkışması olarak adlandırır. Aşağıdaki örnek onaylı montaja ve entegrasyon planına uyarlanmalıdır. Aktarma veya çözmeden önce kararlı destek ve tutma sağlayın; dikey veya çıkıntılı yükler, tutucu bırakmadan önce kilit doğrulaması gerektirebilir. Hareketli bağlama zarfından açıklığı, robotun tamamen çekilmesinden ayrı tanımlayın:
- CNC palet değişimine hazır olduğunu bildirir. Hücre ayrıca değişimi engelleyen normal proses hatası olmadığını kontrol eder.
- Bağlama açılır ve açık konum sensörü bunu doğrular. Çözme komutu tek başına sırayı ilerletemez.
- PLC robottan yükleme ister. Normal iş sırası ve ayrı güvenlik sistemi planlanan robot eylemine birlikte izin vermelidir.
- Robot paleti yerleştirir. Hücre gerekli palet varlığı, palet kimliği veya oturma sinyalini kontrol eder. “Robot hareketi tamamlandı” yeterli değildir.
- Onaylı destek ve aktarma koşullarını doğrulayın. Palet kararlı biçimde desteklenmeli veya tutulmalıdır. Yönelime ve çıkıntıya göre tutucunun bırakmasından önce fikstürün tutma durumunun doğrulanması gerekebilir. Hareketli bağlama elemanlarından açıklık, robotun çekilmesiyle aynı değildir.
- Onaylı sırayla kilitleyin, tutmayı doğrulayın ve tutucuyu bırakın. Bu sıra ile robotun çekilme adımını seçilen montaj ve entegratör tanımlar. Proje ekibi en uzun bekleme süresini gerçek bağlama elemanı, valf, hava devresi, kontrolör, ağ ve test sonuçlarından belirler. Doğrulama gecikirse sıra durur ve hata oluşur.
- CNC kesme izni alır. Bu normal izin; kararlaştırılan bağlama, palet, oturma, robot, tutucu, CNC hazır ve hata kontrollerini gerektirir. Tezgâh güvenlik sistemi ayrı kalır.
PLC kodu yazılmadan önce anlaşılır biçimde hazırlanmış bu sırayı birlikte inceleyin.
Hata oluşmadan önce durdurma eylemini seçin
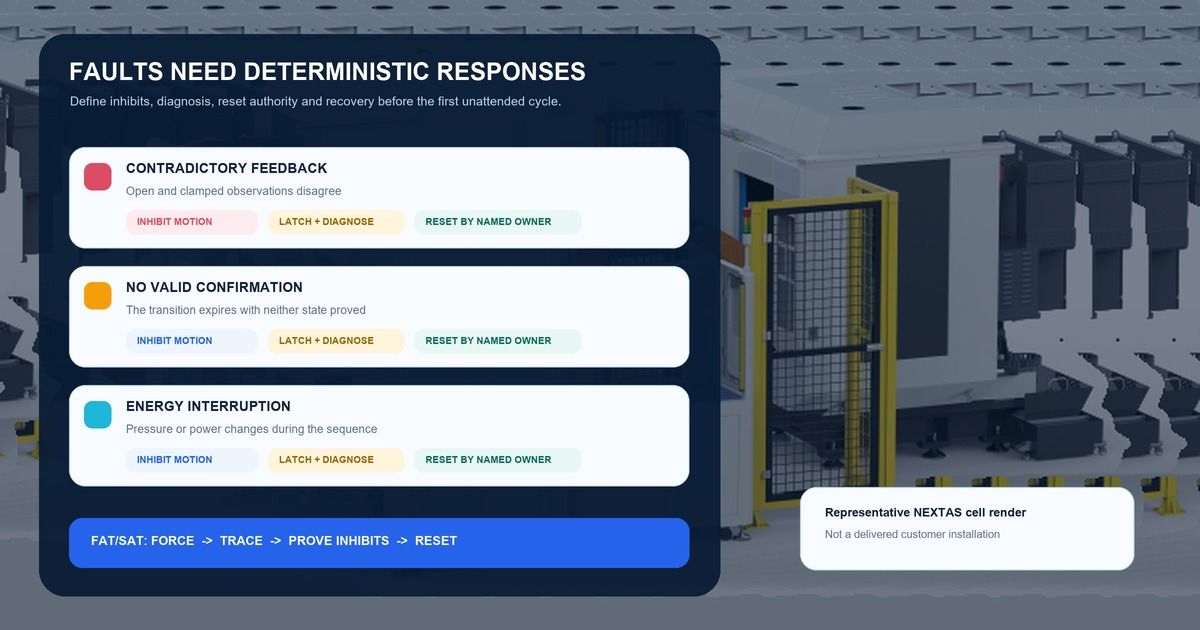
Hata matrisi neyin duracağını, neyin kontrol edileceğini ve sorunu kimin sıfırlayabileceğini belirtir. Fabrika testinden önce üzerinde anlaşın.
| Gözlenen sorun | Hücrenin durdurması gerekenler | Yeniden başlatmadan önce kontrol | Sıfırlama yetkilisi |
|---|---|---|---|
| Açık ve kilitli konum geri bildirimleri birlikte ON | Otomatik sırayı bekletin; ilgili robot ve CNC çalıştırma komutlarını engelleyin. | Tek ve açık bir durum görülene kadar sensörleri, hedefleri, kablolamayı, PLC mantığını ve çizimleri kontrol edin. | Belirlenen kontrol veya bakım sorumlusu. |
| Komuttan sonra iki durum da doğrulanmıyor | Kararlaştırılan bekleme süresi dolunca adımı durdurun. Sürekli yeniden denemeyin. | Onaylı yeniden denemeden önce mekanik, hava, sensör veya kablolama nedenini bulun. | Projenin belirlediği sıra kontrolörü veya operatör. |
| Hava basıncı sinyali eksik | O basınca bağlı eylemleri engelleyin. | Gerçek modül, valf, hava hattı ve basınç cihazı belgelerini kontrol edin. Basınç tek başına kilitlemeyi kanıtlamaz. | Hava sistemi veya bakım sorumlusu. |
| Palet yok, yanlış veya kanıtlanmamış | CNC çevrim başlatmayı engelleyin. | Robot, tutucu ve tezgâh koşulları bilindikten sonra onaylı boşaltma veya yeniden kontrol sırasını kullanın. | Hücre kontrolörü ve inceleme gerekiyorsa operatör. |
| Oturma veya temizlik kontrolü başarısız | Bağlama durumunu işlemeye hazır olarak işaretlemeyin. | Açık sınırı ve bitiş koşulu olan belgeli temizleme ve yeniden oturtma adımını kullanın. | Sıra sorumlusu; izin verilen denemeler bitince operatör. |
| Robot veya tutucu uzaklaştı sinyali eksik | CNC çevrim başlatmayı ve gereken açıklığı olmayan her hareketi engelleyin. Tutma eylemi yalnızca onaylı sıranın bunu kararlı destek ve doğru bağlama zarfı açıklığıyla açıkça izin verdiği yerde uygulanabilir. | Robot sorumlusu sinyali veya fiziksel koşulu düzeltmelidir. PLC sorunu gizlememelidir. | Robot veya hücre kontrol sorumlusu. |
| Enerji, iletişim veya hava kesildi | Otomatik çevrime bellekteki durumdan devam etmeyin. | Gerçek sensörleri yeniden okuyun ve planlanan enerji verme çıkış durumlarını doğrulayın. | Belirlenen hücreyi yeniden devreye alma sorumlusu. |
Sıfırlama, yeniden çalışmaya hazır olma ile aynı değildir
Hatadan sonra üç ayrı işlem gerekir:
- Neden ortadan kaldırılır. Örneğin hava beslemesi geri gelir veya gevşek sensör kablosu onarılır.
- Alarm onaylanır. Belirlenen kişi veya kontrolör sıfırlamayı kabul eder.
- Hücre yeniden başlayabileceğini kanıtlar. PLC gerçek sensörleri yeniden okur, bilinen duruma döner ve yeni bir normal sıra başlatır.
Otomatik yeniden deneme ancak başlangıç durumu, izin verilen eylem, en çok deneme sayısı, durma koşulu, alarm kaydı ve kişiye devir adımı yazılıysa makuldür. PLC hâlâ bağlamanın açık mı kilitli mi olduğunu belirleyemiyorsa hücre yeniden çalışmaya hazır değildir.
Planlanan hataları üretimden önce test edin
FAT, sevkiyat öncesi fabrika kabul testidir. SAT, hücre kurulduktan sonraki saha kabul testidir. İkisi de yalnızca başarılı otomatik çevrimi değil, planlanan hata testlerini de içermelidir.
FAT sırasında mühendisler program adımlarını, alarm mesajlarını, kayıtlı hataları, sıfırlama sorumluluğunu ve olay günlüklerini kontrol etmek için PLC girişlerini benzetebilir; bu işlem giriş bitlerini zorlamalı ayarlama olarak da bilinir. Bu, yazılımı kontrol eder. Saha kablolamasını, sensör hedefini, valfi, hava hattını veya paletin fiziksel olarak oturduğunu kanıtlamaz.
SAT sırasında uygun testleri onaylı yöntemle gerçek donanım üzerinden tekrarlayın. Çelişkili bağlama sinyallerini, tek eksik sinyali, basınç göstergesinin kaybını, reddedilen palet veya oturma kontrolünü, robotun veya tutucunun uzaklaşmamasını, hiç tamamlanmayan bağlama değişimini ve enerji veya iletişim kesintisini test edin. Kesme yapmadan kuru çevrim kullanın. Güvenlik işlevi testleri ayrı güvenlik doğrulama planında kalır.
Her durum için kısa kayıt tutun:
- Test durumu ve çizim veya yazılım sürümü;
- Başlangıç durumu ve hatanın nasıl oluşturulduğu;
- Zaman sırasıyla komut ve geri bildirim sinyalleri;
- Hangi hareketlerin veya çevrim başlatma komutlarının engelli kaldığı;
- Alarm, sıfırlama sorumlusu ve yeniden devreye alma sonucu;
- Tanık, geçti/kaldı sonucu ve gerekli takip işlemi.
Yararlı bir arayüz incelemesi için neler gönderilmeli?
İlk arayüz incelemesi için en azından seçilen sıfır nokta modülü veya plakasının çizimini ve revizyonunu, valf ve hava devresi şemasını, sensör parça numaralarını ve kılavuzlarını, planlanan onaylı sırayla birlikte PLC/robot/CNC sinyal listesini gönderin. Bilinmeyen kalemleri açıkça belirtin. Kontrolör programlamasından önce paletin destek/tutma aktarımını, gerekli kilit/oturma kanıtını, süre sınırlarını ve hata/sıfırlama sorumluluklarını dahil edin.
Varsa şunları da gönderin:
- Bağlama hareketi ve diğer önemli adımlar için kararlaştırılan bekleme süreleri;
- Enerji geri geldiğinde çıkışların davranışı;
- Planlanan sıfırlama ve yeniden başlatma sırası;
- Her hatadan sorumlu kişi veya kontrolör.
Eksik bilgiyi tahmin etmek yerine bilinmiyor olarak işaretleyin. NEXTAS mekanik, pnömatik ve mevcut sensör arayüzlerini inceleyip eksik proje verilerini entegratöre bildirebilir. NEXTAS gerçek belgeler incelenmeden bütün hücrenin güvenlik tasarımını onaylayamaz, güvenlik işlevlerini seçemez veya kontrolör uyumluluğu vaat edemez.
Kontrol sistemini devreye almadan önce
Bağlama I/O dosyanızı inceleyelim
Yukarıdaki dosyayı iletişim formundan gönderin ve doğrulamak istediğiniz bağlama sinyalini veya hata tepkisini belirtin.
Bağlama arayüzlerinizi görüşünCNC alıcılarının sık sorduğu sorular
PLC “bağlandı” diyorsa CNC kesmeye başlayabilir mi?
Henüz başlayamaz. Bu sinyal yalnızca sensörünün ölçtüğü şeyi kanıtlar. Hücre ayrıca doğru paletin mevcut ve oturmuş olduğunu, robot ve tutucunun uzaklaştığını, CNC’nin hazır olduğunu ve engelleyici hata bulunmadığını doğrulamalıdır. Ayrı tezgâh güvenlik sistemi de çalışmaya izin vermelidir.
Normal bağlama sinyalleri tezgâh güvenlik sisteminin parçası mıdır?
Varsayılan olarak değildir. Normal I/O iş sırasını kontrol edebilir; ancak PLC’nin onu kilitleme koşulu olarak kullanması sinyali güvenlik dereceli yapmaz. Güvenlik işlevlerini tezgâh üreticisi ve güvenlik uzmanı seçip doğrulamalıdır.
PLC bağlamanın durum değiştirmesini ne kadar beklemelidir?
Her hücreye uygun tek bir süre yoktur. Sınırı seçilen bağlama elemanı, valf, hava devresi, kontrolör, ağ ve ölçülen test sonuçları üzerinden belirleyin. Doğrulama zamanında gelmezse sırayı durdurun ve açık bir hata gösterin.
Bağlama hatasını kim sıfırlayabilmelidir?
Devreye almadan önce sorumluyu belirleyin. Basit bir yazılım hatası sıra kontrolörü veya operatör tarafından sıfırlanabilir. Kablolama, sensör, hava veya mekanik sorun bakım incelemesi gerektirebilir. Güvenlik sıfırlaması ayrı güvenlik tasarımını izler.
Yazılım benzetimi gerçek tezgâhtaki testlerin yerini alabilir mi?
Hayır. Benzetilen girişler fabrika kabul testinde (FAT) program adımlarını, alarmları ve sıfırlama mantığını kontrol edebilir. Saha kablolamasını, sensörleri, valfleri, hava devresini veya paletin oturmasını kanıtlayamaz. Bunları kurulu hücrede saha kabul testi (SAT) sırasında kontrol edin.