Zasadnicza odpowiedź
Warsztaty często zaczynają od dodania robota, a potem okazuje się, że chwytak, oprzyrządowanie i czujniki nadal nie pasują do tego, co przechodzi przez drzwi maszyny. Pierwsza decyzja dotyczy tego, co przenosi robot: surowy detal albo kompletne imadło lub paleta. Ten wybór zmienia chwytak, oprzyrządowanie, moduł odbiorczy, czujniki i drogę odzyskiwania. Ten artykuł prowadzi przez obie drogi jako przykład konstrukcji.
Najpierw zdecyduj, co przenosi robot
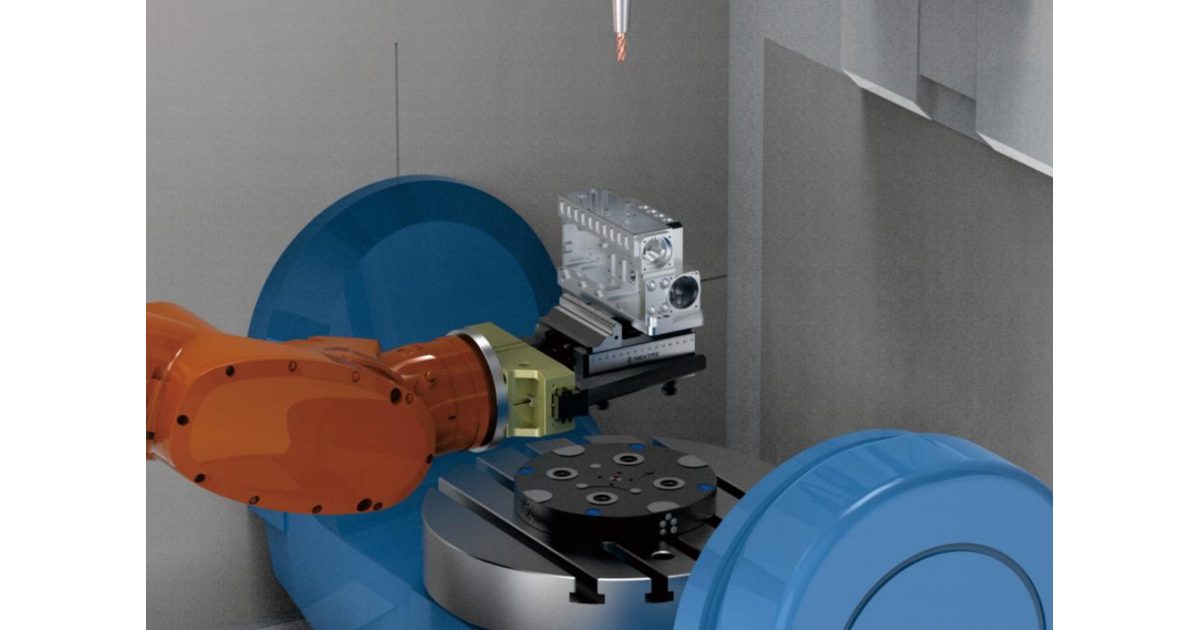
Jeśli imadło samocentrujące zostaje w maszynie, a robot pobiera surowy detal, ładunek ruchomy może pozostać mniejszy, ale pobranie i osadzenie detalu stają się częścią każdego cyklu. Jeśli detal jest przygotowany w imadle albo na palecie poza maszyną, a robot przenosi kompletny zespół do modułu odbiorczego mocowania w punkcie zerowym, baza przenosi się razem ze zleceniem, a do wymiany dochodzą masa imadła albo palety, elementy chwytu, geometria trzpienia wciągającego i stan modułu odbiorczego.
Droga A: robot przenosi detal
Sprawdź powierzchnie surowego detalu, punkt chwytu, otwarcie szczęk, drogę wprowadzenia i stan wiórów. Robot nie może traktować polecenia zamknięcia jako dowodu, że detal jest osadzony. Wybrany projekt potrzebuje sposobu wykrycia wymaganego stanu.
Droga B: robot przenosi imadło albo paletę
Nie wybieraj między tymi drogami na podstawie zdjęcia produktu. Użyj rzeczywistego udźwigu, środka masy, zasięgu, otwarcia drzwi, obwiedni wrzeciona i planu procesu.
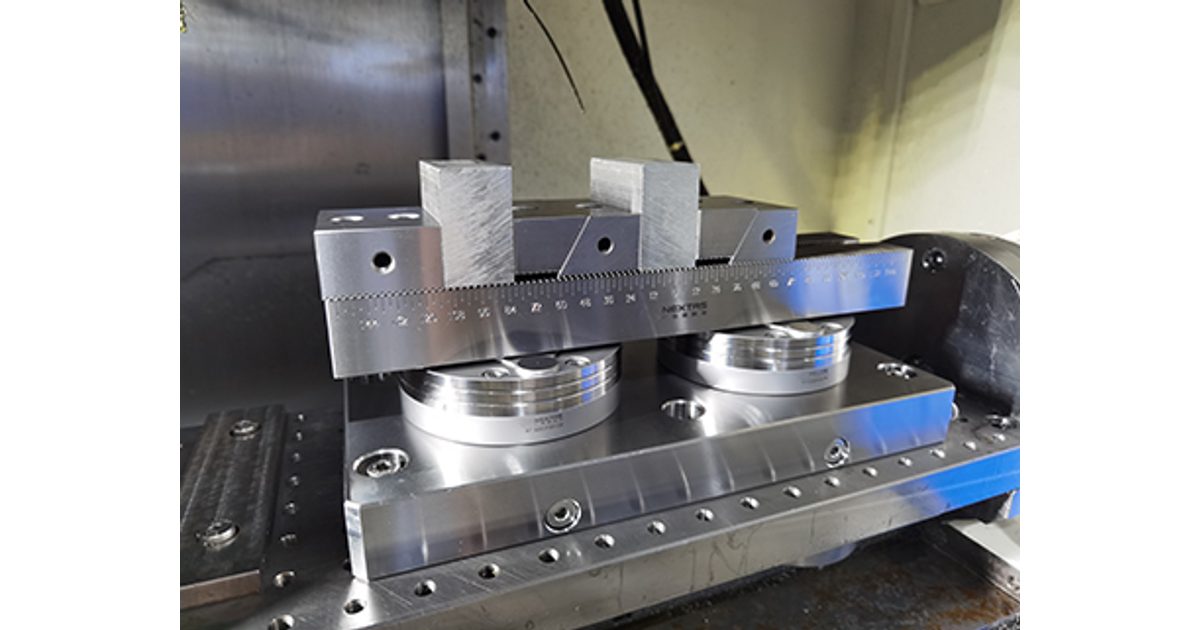
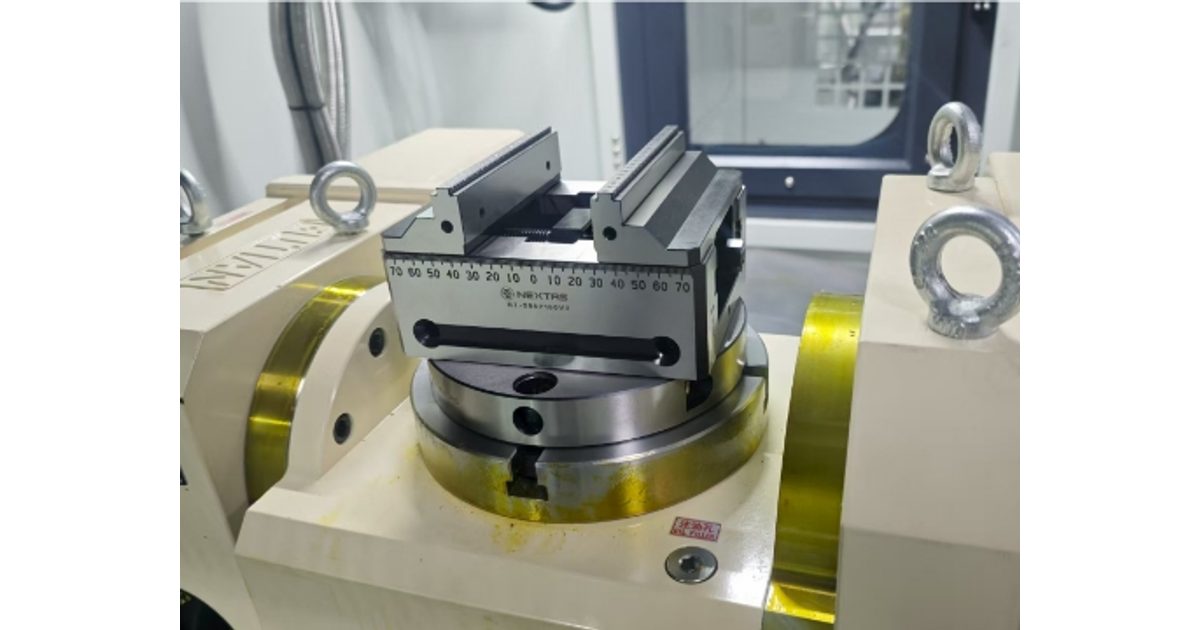
Zdjęcie dwustanowiskowego mocowania w punkcie zerowym na tej stronie pokazuje stos do przeglądu: baza, styk modułu odbiorczego, imadło, szczęki i przestrzeń detalu. To ilustracja, a nie dowód, że ten układ nadaje się do załadunku robotem. Nie wybieraj drogi wyłącznie na podstawie zdjęcia produktu.
Zapisz drogę odzyskiwania, zanim ktokolwiek uruchomi cykl automatyczny. Potwierdź każdą warstwę stosu fizycznego, od stołu do detalu, zanim zacznie się praca nad sterowaniem, i wymagaj jasnego sygnału chwytu, osadzenia, zamocowania oraz stanu, w którym robot jest poza strefą.
Potwierdź stos fizyczny, zanim zaczniesz pracę nad sterowaniem
Imadła samocentrujące NEXTAS i moduły odbiorcze mocowania w punkcie zerowym dobiera się według rysunków dokładnego modelu, a nie według nazwy rodziny albo podobnego obrysu.
Przegląd rysunku powinien zacząć się od stołu maszyny i skończyć na detalu. Wypisz każdą warstwę po kolei: stół, adapter, moduł odbiorczy, trzpień wciągający albo element bazujący, paleta albo imadło, szczęka i detal. Zapisz wysokość stosu i kierunek każdego obciążenia.
Ten sam przegląd powinien pokazać chwyt robota. Dodaj palce chwytaka, drogę podejścia, drogę zwolnienia i prześwit po zamknięciu drzwi maszyny. Uwzględnij węże, złączki, przewody czujników i osłony. Model CAD bez linii serwisowych nie jest skończoną kontrolą prześwitu.
Rodziny imadeł samocentrujących NEXTAS mają różne wymiary montażowe. Produkty mocowania w punkcie zerowym też używają interfejsów zależnych od modelu. Podobne wymiary zewnętrzne nie dowodzą, że dwa elementy do siebie pasują. Potwierdź wybrane rysunki, rozstaw śrub, geometrię bazowania, zgodność trzpienia wciągającego z modułem odbiorczym, wysokość stosu i nośność.
| Interfejs | Pytanie do rozstrzygnięcia | Dowód |
|---|---|---|
| Robot do ładunku | Czy chwytak utrzyma rzeczywistą masę i środek ciężkości w każdej pozycji? | Analiza udźwigu i próba chwytu |
| Ładunek do imadła | Czy detal wejdzie, osiądzie i da się wyjąć przy obecnych wiórach? | Rysunek szczęk i próba zabrudzonego detalu |
| Imadło do modułu odbiorczego | Czy elementy bazujące i mocujące są zgodne? | Rysunki wybranego modelu |
| Stos do maszyny | Czy jest miejsce na narzędzia, drzwi, wrzeciono i ruch obrotowy? | Przegląd obwiedni maszyny |
Polecenie nie jest dowodem
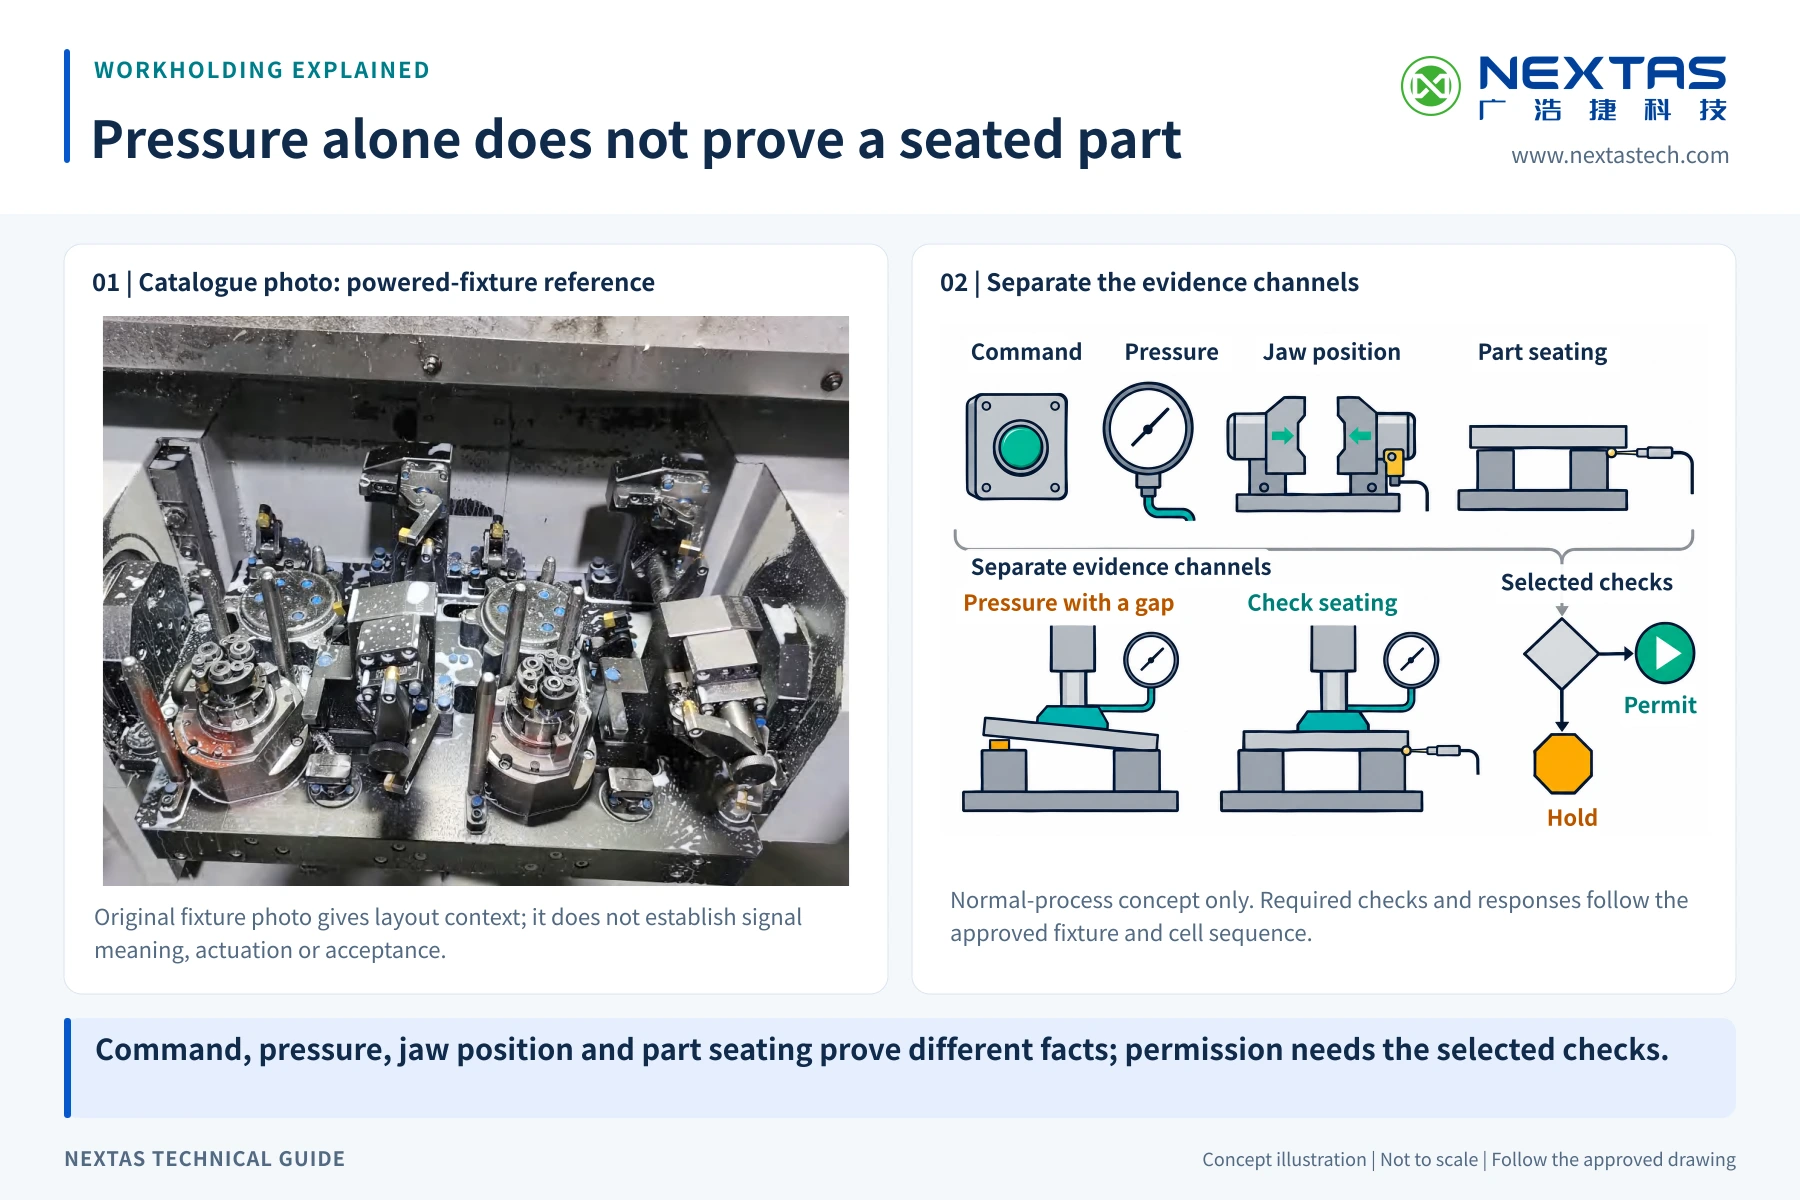
Polecenie PLC jest żądaniem. Nie dowodzi, że ruch się skończył. „Zamknij mocowanie” różni się od „zaakceptowany stan zamocowania”. „Robot puścił” różni się od „ładunek jest osadzony”. Plan sterowania powinien nazwać dowód każdego stanu.
Dokładny dowód zależy od wybranego sprzętu. Może pochodzić z wyłącznika położenia, stanu ciśnienia, czujnika obecności detalu, sygnału zwrotnego modułu odbiorczego albo innej sprawdzonej metody. Sam sygnał ciśnienia może pokazać ciśnienie zasilania, ale nie położenie detalu. Sygnał położenia może pokazać ruch, ale nie użyteczny chwyt. Ustal, co każdy sygnał dowodzi i czego nie dowodzi.
Używaj jasnych nazw sygnałów. Zapisz stan normalny, limit czasu, reakcję na błąd i regułę kasowania. Nie ukrywaj kilku kontroli pod jednym niejasnym bitem „gotowe”. Lista kontrolna sygnałów mocowania i stanów błędów służy do zapisania każdego sygnału, limitu czasu i warunku ponownego uruchomienia.
Zapisz wymianę jako krótką sekwencję stanów
- Żądanie załadunku. CNC osiąga uzgodniony stan wymiany. Ruch, który koliduje z robotem, jest zablokowany.
- Przygotowanie interfejsu. Drzwi i urządzenie mocujące poruszają się tylko według sprawdzonej logiki sterowania gniazda.
- Podejście. Robot niesie zidentyfikowany detal, imadło albo paletę wzdłuż nauczonej ścieżki.
- Osadzenie. Ładunek dochodzi do bazy. Wybrany krok czyszczenia wykonuje się, jeśli projekt go wymaga.
- Mocowanie. Sterowanie wysyła żądanie mocowania i czeka na określony dowód.
- Zwolnienie i wyjście. Chwytak otwiera się dopiero po przyjęciu ładunku. Robot dochodzi wtedy do pozycji poza strefą.
- Pozwolenie na start cyklu. CNC startuje tylko wtedy, gdy wszystkie wymagane stany są zgodne.
Dla każdego kroku podaj, co się dzieje, gdy oczekiwany sygnał nigdy nie przychodzi. Limit czasu powinien prowadzić do znanego zatrzymania. Nie powinien sprawiać, że sterowanie uzna brakujący stan za bezpieczny.
Zaplanuj stany sprzeczne
Użyteczne próby błędów są często proste. Co jeśli żądanie mocowania jest włączone, a sygnał stanu zaakceptowanego jest wyłączony? Co jeśli dwa przeciwne sygnały położenia pojawiają się naraz? Co jeśli robot mówi „poza strefą”, a niezależna kontrola obszaru się nie zgadza? Co jeśli powietrze albo zasilanie elektryczne zniknie w trakcie przekazania?
Maszyna nie powinna zaczynać cyklu skrawania, gdy wymagane stany są sprzeczne. Projekt gniazda musi określić zatrzymanie, zapisany błąd, regułę dostępu i punkt resetu. Właściwe działanie zależy od całego gniazda i jego oceny ryzyka.
Odzyskiwanie musi chronić bazę i człowieka
Dobry cykl automatyczny i tak może się zatrzymać. Wiór może utrzymać detal nad bazą. Chwytak może trzymać ładunek po poleceniu zwolnienia. Czujnik może nie zmienić stanu. Praca odzyskiwania nie jest wyjątkiem od projektu. Jest częścią projektu.
Napisz instrukcje odzyskiwania dla każdego kroku przekazania. Pokaż warunek bezpiecznego dostępu, kto może wejść, jak kontrolowana jest zmagazynowana energia, jak ładunek jest podparty i który stan wznawia sekwencję. Unikaj jednego przycisku „wznów”, który powtarza nieznany ruch.
Granica bezpieczeństwa całego gniazda
Imadło, moduł odbiorczy albo czujnik nie zatwierdza gniazda robotycznego. Wykwalifikowany producent maszyny albo integrator musi potwierdzić osłony, blokady, bezpieczny dostęp, kontrolę energii, ruch robota, interfejsy CNC i odzyskiwanie dla rzeczywistego zakładu. Dane mocowania NEXTAS wspierają ten przegląd; nie zastępują go.
Potwierdź sekwencję załadunku i wyładunku na rzeczywistym gnieździe
Sekwencję załadunku i wyładunku trzeba potwierdzić na rzeczywistym gnieździe: chwyt, osadzenie, zamocowanie i stan, w którym robot jest poza strefą.
Trzymaj razem zatwierdzone rysunki, numery modeli, analizę udźwigu, listę sygnałów, sekwencję stanów i instrukcje odzyskiwania. Potem sprawdź rzeczywistą wymianę na reprezentatywnych detalach i kompletach szczęk, w warunkach czystych i planowo zabrudzonych. Przerwij sekwencję przy każdym stanie załadunku albo wyładunku. Usuń wymagany sygnał. Przywróć zasilanie i powietrze według procedury zakładu. Potwierdź, że gniazdo zatrzymuje się zgodnie z projektem i że personel potrafi wskazać krok, który się nie udał.
Skontroluj detale po powtórzonych wymianach i po planowanym odzyskiwaniu. Ustal liczebność próbki, wymiary, narzędzia i granice odbioru we własnym planie zakładu.
- Rysunki wybranego modelu i zgodność interfejsu powinny być podpisane.
- Analiza udźwigu i chwytu robota powinna używać rzeczywistego zespołu ruchomego.
- Każdy start cyklu potrzebuje określonego sygnału albo kontroli.
- Limity czasu i stany sprzeczne blokują start cyklu.
- Kroki odzyskiwania są sprawdzone z odpowiedzialnym personelem.
Napisz kilka słów o gnieździe
Jeśli planujesz załadunek robotem, napisz, czy robot przeniesie detal czy imadło i którą maszynę będzie ładował. Rysunek detalu albo palety oraz obwiednia maszyny pomogą, jeśli je masz.
NEXTAS może przejrzeć wybrane interfejsy imadła i produktu mocowania w punkcie zerowym względem tych informacji.
Pytania przed zatwierdzeniem projektu
Czy imadło ładowane robotem czyni gniazdo CNC gotowym do produkcji bez stałej obecności operatora?
Nie. Imadło i moduł odbiorczy są tylko częścią gniazda. Integrator musi potwierdzić chwytak, zasięg robota, interfejs maszyny, czujniki, osłony, blokady, plan odzyskiwania i bezpieczeństwo całego gniazda przed odbiorem.
Czy robot ma przenosić detal, czy kompletne imadło?
Obie drogi mogą działać. Przenoszenie detalu zostawia imadło na miejscu, ale wymaga pewnego pobrania i osadzenia detalu. Przenoszenie imadła albo palety przenosi przygotowane zamocowanie, lecz dodaje masę, elementy chwytu i interfejs modułu odbiorczego. Wybierz jedną drogę, zanim powstanie projekt chwytaka i sterowania.
Jakie sygnały są potrzebne, zanim zacznie się obróbka?
Sterowanie potrzebuje dowodu, że detal jest obecny, imadło albo paleta siedzi na bazie, wybrane urządzenie mocujące osiągnęło zaakceptowany stan, a robot jest poza strefą. Dokładne czujniki i logika sygnałów zależą od wybranych modeli i projektu gniazda.
Co powinno się stać po nieudanym załadunku?
Gniazdo powinno zatrzymać się w określonym stanie, zapisać, który krok się nie udał, i zablokować start cyklu. Instrukcja odzyskiwania musi mówić, jak uprawniony personel może sprawdzić chwyt, oczyścić bazę, usunąć zakleszczony detal i wznowić pracę bez zgadywania.
Jak potwierdzić zgodność imadła z modułem odbiorczym mocowania w punkcie zerowym?
Porównaj rysunki wybranych produktów, rozstaw śrub, geometrię bazowania, trzpień wciągający, interfejs modułu odbiorczego, wysokość stosu, kierunek obciążenia i dostępną przestrzeń maszyny. Nazwa rodziny albo podobny wymiar nie wystarczą do zatwierdzenia dopasowania.
Porozmawiajmy o załadunku robotem
Jeśli planujesz załadunek robotem, napisz, czy robot przeniesie detal czy imadło i którą maszynę będzie ładował. Rysunek detalu albo palety oraz obwiednia maszyny pomogą, jeśli je masz.