İkinci tezgâhı bu zemin rayına koymadan önce, paletin oturması gereken yuvayı adlandırın. Bu klipte turuncu altı eksenli bir robot dikdörtgen metal paleti kaldırır ve paletin altındaki pimler olan dört saplamayı, tezgâh tablasındaki yuvarlak yuvalar olan dört alıcıya oturtur. Bu oturma düzeni bağlama standardıdır. Son görüntüdeki ray yolu değiştirebilir. Bu paleti alan her tezgâh aynı yuvayı sunmak zorundadır.
Kaynak, “NEXTAS Zero-Point System | Robotic Pallet Handling Demo” başlıklı bir NEXTAS kısa videosudur. Müzik vardır, söylenen bir şartname yoktur. Karelerde NEXTAS logosu, “NEXTAS Zero Point System For Automation” satırı, “READY FOR AUTOMATION” ve “POWERFUL FUNCTIONS” yazılı bir şerit ve www.nextastech.com alt bilgisi görünür. Bunlar başlıktır. Model kodu, kuvvet veya süre değildir.
Bir sayı çizimde yoksa, bilinmiyor yazın.
Kısa video adım, yük veya bağlama kuvveti basmaz. “Videodaki gibi” sözü, ikinci bir adımın rafa girmesinin yoludur.
Kısa video gerçekte neyi oturtur
Robot, paletin pimlerini bu yuvalara koyar. Parça üzerinde bir yüzey aramaz. Bu klipte paletin üzerinde mengene ve iş parçası yoktur, bu yüzden konumlayacak başka bir şey de yoktur.
Hücre çitlidir. Robot bir bekleme istasyonuna yaklaşır, paletin üstüne bir tutucu kapatır ve kaldırır. Hava hatları bu tutucunun üzerindedir. Kaldırırken paletin altında dört silindirik saplama görünür. Robot paleti açık bir tezgâh kabinine taşır ve dört saplamayı, tablaya sabitlenmiş bir taban plakasındaki dört dairesel alıcıya indirir.
Paletin üstünde işlenmiş kanallar vardır ve bu klipte kanallar boştur. Oraya sonra koyacağınız şey ayrı bir çizimdir. Dört saplamanın yapması gereken işi değiştirmez.
Palet havadayken hücrenin üzerine renkli bir grafik gelir. Bunu bir başlık kartı olarak görün. Adım vermez ve saplama çiziminin yerine geçmez.
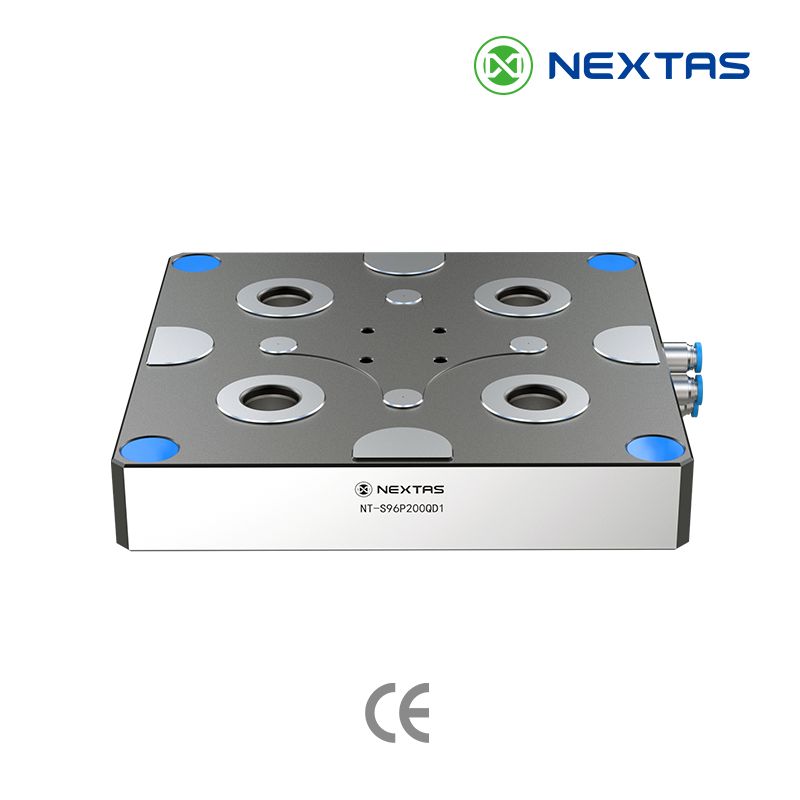
Bu sayfanın üstündeki resim, kare bir plaka üzerindeki dört yuvarlak alıcı modülün katalog fotoğrafıdır. Klibin hedeflediği yuva türünü görmek içindir. Kısa videodan bir kare değildir ve o tezgâhın içindeki taban plakası da değildir.
Dört saplama standarttır
Kaldırmanın gösterdiğini sayın, sonra durun. Dört saplama bekleme istasyonundan çıkar. Dört alıcı tablada bekler. Robotun bu klipteki işi bu iki takımı buluşturmaktır. Palet oturduktan sonra program sıfırını tezgâhta yine bir kişi yazar. Bu sayfa yuvayı o sıfır yapmaz.
Adım, saplamalar arasındaki mesafe, ekranda yoktur. Saplama çizimi verene kadar bilinmiyor bırakın. Videoyu cetvelle ölçmeyin. Kamera açısı gördüğünüzü sandığınız aralığı değiştirir ve tahmin edilen adım, sonraki paletin rafta doğru görünüp tezgâhta yuvayı kaçırmasının yoludur.
Kısa video hangi saplamanın hangi işi yaptığını da söylemez. Aşağıdaki kart üç ayrı saplama üzerinde üç iş adlandırır: yana ve derinliğe konum, paletin aynı anda iki yöne çekilmemesi için küçük bir kayma ve yuvaya doğru aşağı çekme. Kart üç saplama gösterir. Klip dört gösterir ve iki görüntü de dört deliği bu işlere dağıtmaz. Bunu modül çizimi belirler.
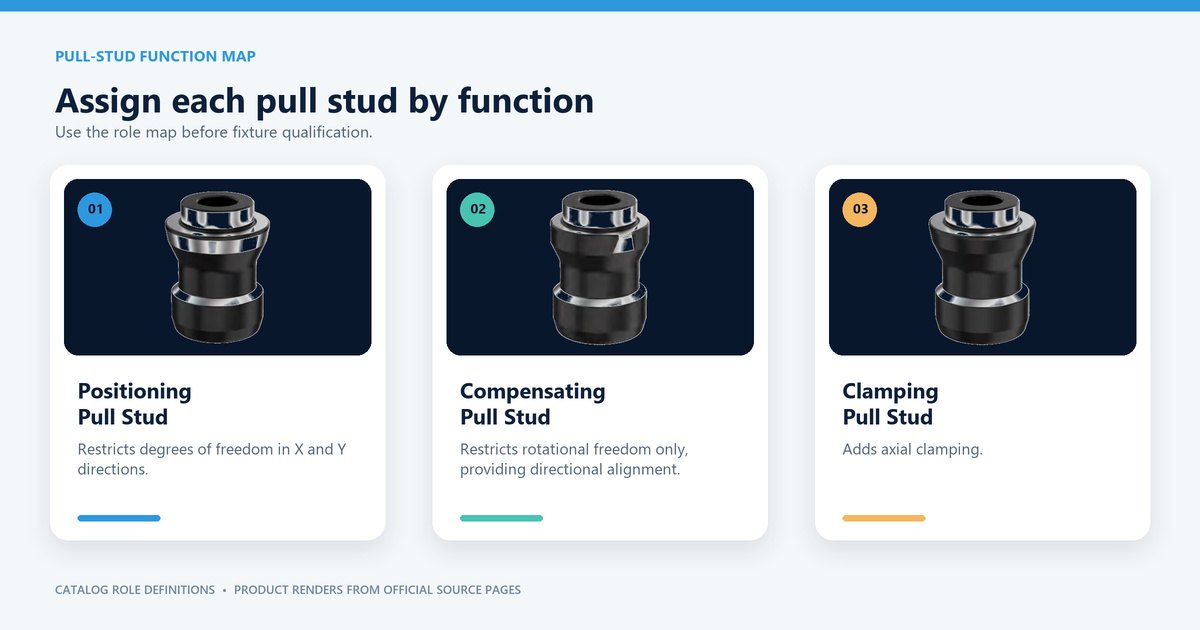
Konumlandırma saplaması sayfası kendi modellerini listeler. Bu adlar o sayfaya aittir. Videodaki dört silindirin ölçüsü değildir. Bir çizimi eşleştirmeye hazır olduğunuzda sayfayı açın. Dört pim saydınız diye bir model kodunu bu palete kopyalamayın.
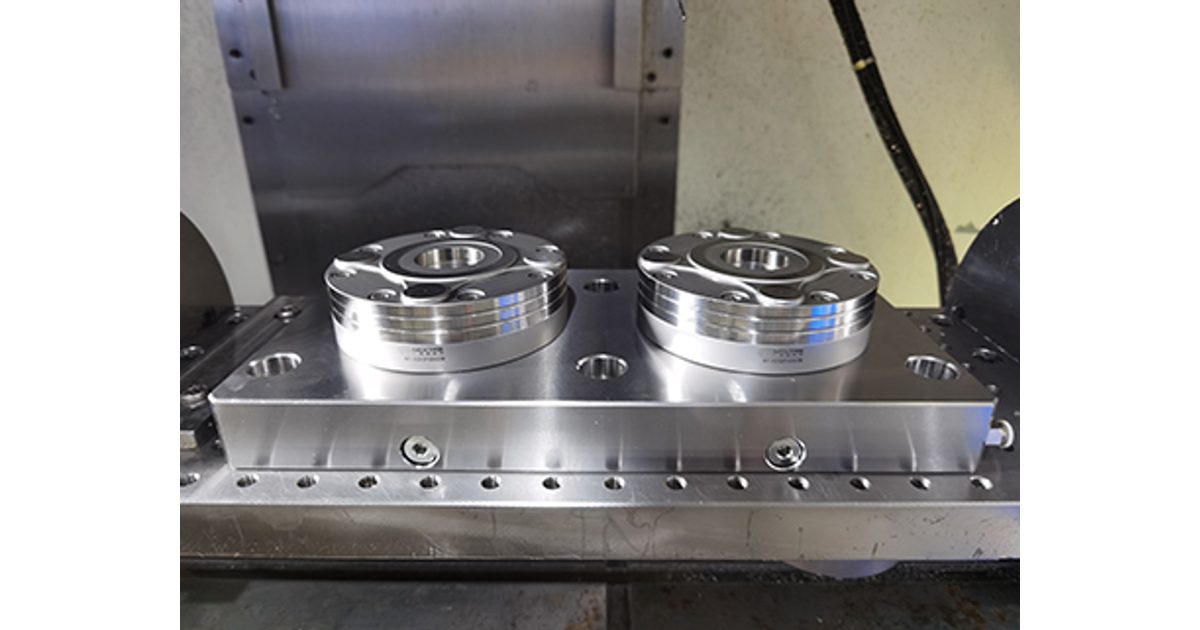
Klipteki alıcılar tezgâhın içindeki bir taban plakasındadır. Sıfır nokta sistemleri sayfası, bir tabandaki veya tezgâh tablasındaki alıcı modüllerin sayfasıdır. Civatalanacak bitmiş bir plaka başka bir parçadır. Siparişi yazarken ikisini ayrı tutun.
Raf aynı yuvayı taşımak zorundadır
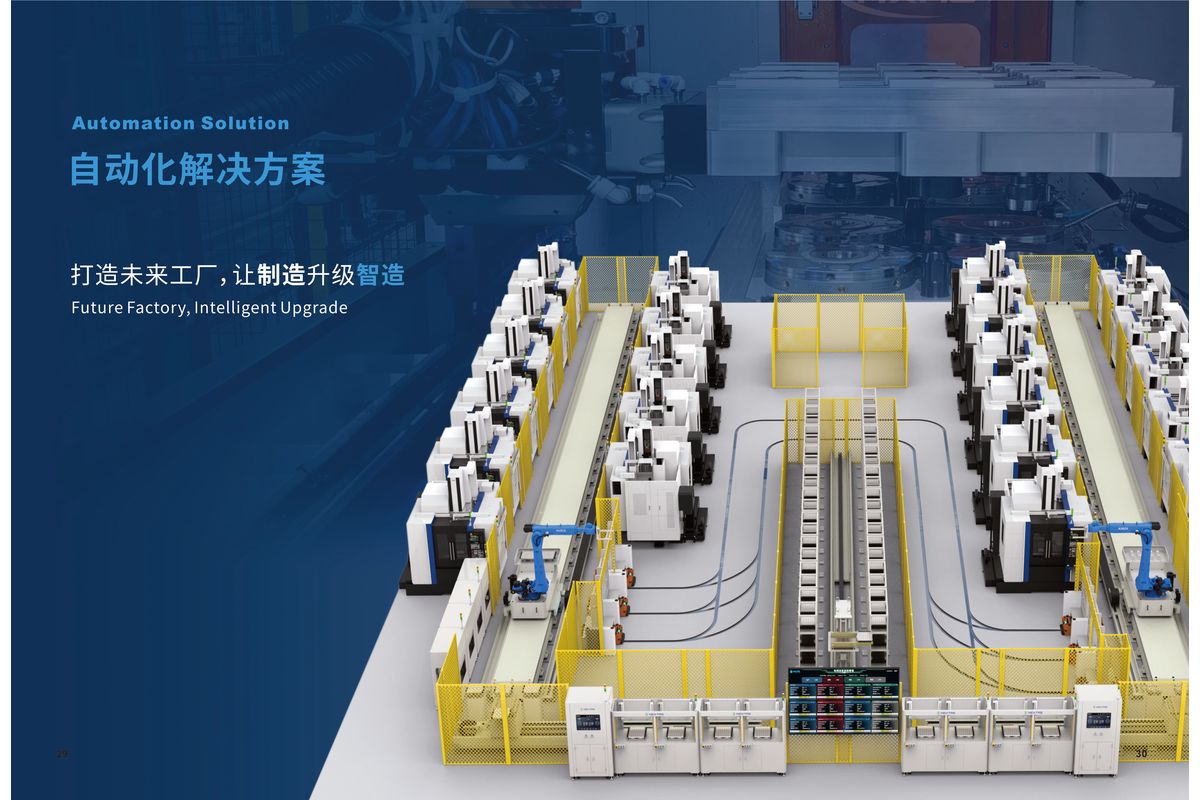
Son görüntü genişler. Bir CNC tezgâh hattı, birden fazla katlı palet rafları ve düz bir zemin rayında turuncu bir robot görünür. Robot paletleri raflar ile tezgâhlar arasında taşır. Böyle bir hatta çoğu kişi esnek üretim sistemi, yani FMS der. Bu sitede NEXTAS FMS sayfası yazılım ürünüdür. Kısa videodaki tezgâhlar, robot ve raflar ayrı donanımdır. Klip yazılımı açmaz ve bu sayfa onu anlatmaz.
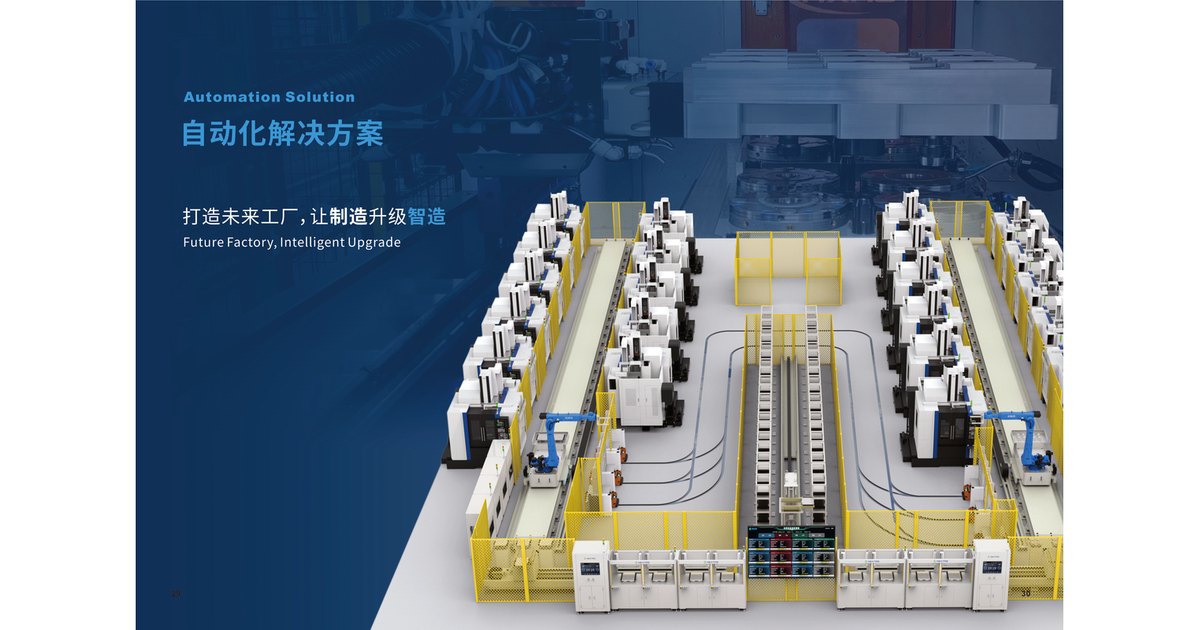
Raftaki ilk paletten raydaki son tezgâha kadar beş şey aynı kalmalıdır: saplama sayısı, aralarındaki adım, alıcıların yeri, hangi saplamanın hangi işi yaptığı ve üstten tutuş. Klip dört saplama, dört yuvarlak alıcı ve üstte bir tutucu gösterir. Adımı ve her saplamanın işini göstermez. Yazılacak satırlar bu sayfanın sonundadır. Tek çizim bütün rafı kapsamalıdır.
Robotun yaklaştığı tezgâh değişebilir. Palet hâlâ rafa sığıyor ve tutucu hâlâ üste yetişiyorsa raf katı da değişebilir, ray boyunca giden yol da. Başka bir kat hâlâ aynı palettir. Başka bir adım, aynı rafta duruyor olsa bile başka bir palettir.
Zemin rayı paleti yalnızca taşır
Ray bir gidiş yoludur. Paleti tablada konumlamaz. Konum, dört saplama dört alıcıya girdiğinde oluşur. Raydaki bir tezgâhın alıcı düzeni farklıysa robot zamanında varıp yuvayı yine kaçırabilir.
Bu, tek tezgâha civatalanmış bir değiştiriciden başka bir düzendir. Çift istasyonlu manuel palet değiştirici, tek tezgâhta elle hareket ettirilen iki istasyonlu bir ünitedir. Otomatik palet değiştirici paletleri tek tezgâhta değiştirir. İkisi de çitli hücredeki bekleme istasyonu değildir ve ikisi de ray için saplama adımını belirlemez. Teklif tek tezgâh değiştiricisiyse bu sayfaları kullanın. Teklif rayın paylaşması gereken yuvaysa saplama çizimini kullanın.
Klipteki hava hatları tutucudadır. Alıcılara giden havayı göstermezler. Pnömatik sıfır nokta plakası sayfasını yalnızca bir çizim tezgâhın veya robotun yuvayı hava ile bıraktığını söylüyorsa açın. Manuel sıfır nokta plakası, hava beslemesi istemeyen bitmiş plakadır. Tutucunun hortumları bu seçimi yapmaz.
Hangi NEXTAS sayfasını açmalısınız
Adlandırdığınız parçanın sayfasını açın. Bir çizim bu siparişe koyana kadar diğer katalog satırlarını kapalı bırakın.
| Adlandırdığınız şey | Bu sayfayı açın | Çizim söyleyene kadar bu siparişin dışında bırakın |
|---|---|---|
| Tezgâh tablasındaki bir tabandaki yuvarlak yuvalar | Sıfır nokta sistemleri | Bu dört yuva imiş gibi yazılmış bitmiş plaka katalog satırı |
| Paletin altındaki pimler | Konumlandırma saplaması | O sayfadaki bir model kodunun kısa videodaki dört silindire kopyalanması |
| Tablaya civatalanacak bitmiş plaka | Manuel sıfır nokta plakası | Kısa videodaki tezgâhın içindeki taban plakası |
| Yuvayı bırakan hava | Pnömatik sıfır nokta plakası | Tutucudaki hava hatları |
| Tek tezgâhta elle hareket eden iki istasyonlu değiştirici | Çift istasyonlu manuel değiştirici | Hücredeki bekleme istasyonu ve saplama adımı |
| Tek tezgâhtaki otomatik değiştirici | Otomatik palet değiştirici | Zemin rayı ve raf |
| NEXTAS FMS olarak satılan yazılım | NEXTAS FMS | Son görüntüdeki tezgâhlar, robot ve raflar |

Yalnızca benzeyen plaka yuvayı kaçırır
Bu bir planlama örneğidir, müşteri işi veya süre etüdü değildir. Raydaki ikinci tezgâh, koridorun öbür tarafından birinciye benzeyen bir taban plakası alır. Satın alma, dış hat uyduğu için aynı raftan daha eski bir palet çeker. O eski paletin dört saplaması başka bir adımdadır. Robot onu hâlâ üstten kaldırabilir. Saplamalar dört alıcıya girmez. Ray ıskalamaya yol açmamıştır. İki plaka hiç aynı yuva olmamıştır.
Düzeltme, ikinci plaka kesilmeden önce çizimdedir. Saplama sayısını, adımı ve hangi saplamanın hangi işi yaptığını işaretleyin. Sonra bu paleti kabul etmesi gereken raydaki her tezgâhı işaretleyin. Yalnızca “benzer” bir plaka bu işareti geçmez.
İkinci tezgâhtan önce bu satırları yazın
Klibin açık bıraktığı kutuları doldurun. NEXTAS hangi sayfanın ve hangi çizimin açılacağını söyleyebilir. Kısa video bu sayfada model numarası olmaz.
- Saplama sayısı. Dört, bu klibin kaldırdığı palette. Palet çiziminiz başka bir sayı gösteriyorsa bu yuvayı kopyalamıyorsunuz.
- Adım. Videodan bilinmiyor. Saplama çiziminden kopyalayın veya bilinmiyor yazın.
- Alıcı düzeni. Tabla tabanında dört yuvarlak alıcı. Bu paleti alan raydaki her tezgâh bu düzene ihtiyaç duyar.
- Saplama işleri. Hangi delik konumlar, hangisi küçük kaymaya izin verir, hangileri aşağı çeker. Klipte bilinmiyor. Bütün raf için tek çizim.
- Üstten tutuş. Tutucu paleti üstten alır. Kanallara bir mengene girdikten sonra da bu üstü açık tutun.
- Paylaşılan tezgâhlar. Bu paleti kabul etmesi gereken raydaki tezgâhları listeleyin. Yol değişebilir. Yuva değişmez.
Klipten sonra gelen sorular
Şeritte “POWERFUL FUNCTIONS” yazar. Bu, yayımlanmış bir bağlama kuvveti midir?
Hayır. Kısa videoda müzik ve ekranda bu sözler vardır. Kuvvet, süre veya yük göstermez. Bu kutuları boş bırakın. Bir model sayfasındaki sayı o sayfada kalır. Bu klibin ölçüsü değildir.
Tutucuda hava hatları var. Alıcılar hava ile mi bırakılıyor?
Karedeki hatlar tutucudadır. Alıcıları hava ile bırakılan parçalar saymadan önce bırakma çizimini isteyin. Pnömatik plaka sayfası o çizim içindir. Manuel plaka sayfası hava beslemesi olmayan bitmiş plakadır.
Paletin üstünde kanallar var. Daha sonra oraya mengene gidebilir mi?
Kanallar bu klipte boştur. Mengene sonraki bir çizimdir. Bu palet bu alıcılara oturacak ve bu raftan çıkacaksa alttaki saplamalar ile bu tutucu için açık üst kalmalıdır.
Son görüntüde ray ve raflar var. Bu hat ikinci bir saplama düzeni kullanabilir mi?
Yalnızca ikinci bir palet ailesi olarak. Ray paletleri taşır. Bu paleti kabul eden her tezgâh yine aynı saplama sayısına, aynı adıma ve aynı alıcı yerlerine ihtiyaç duyar.
Saplama sayfası model adları listeler. Bunlar kısa videodaki dört silindir mi?
Hayır. Bu adlar o sayfanın kataloğudur. Bu palete bir model kodu yazılmadan önce saplama çizimini gönderin.
İkinci makine plakasından önce
Saplama çizimini ve tabla plakasını gönderin
Bu dört pimli paletin çizimini ve bu rayın hizmet etmesi gereken her tezgâhın taban plakasını gönderin. NEXTAS bunları alıcı, plaka ve saplama sayfalarıyla karşılaştırır. Kısa video bir model numarası değildir.
İki çizimi gönderin