把第二台机床放到这条地面轨道之前,先写出托盘必须落入的那个接口。 这段短片里,一台橙色六轴机器人吊起一块矩形金属托盘,把托盘底面的四颗拉钉放进机床工作台上的四个圆形接收座。这个落座方式就是夹具标准。最后一镜里的轨道可以改变路径。凡是要接收这块托盘的机床,都必须给出同一个接口。
来源是 NEXTAS 的一段短片,标题为 “NEXTAS Zero-Point System | Robotic Pallet Handling Demo”。 只有音乐,没有口播规格。画面上有 NEXTAS 标志、一行 “NEXTAS Zero Point System For Automation”、横幅 “READY FOR AUTOMATION” 和 “POWERFUL FUNCTIONS”,以及页脚 www.nextastech.com。这些是标题。它们不是型号、不是力、也不是时间。
图纸上没有的数字,就写“未知”。
短片没有印出间距、载荷或夹紧力。“和视频一样”会把第二种间距送进货架。
短片真正落下的是什么
机器人是在把托盘底面的销放进这些座。它不是在找工件上的一个面。这段片子里托盘上没有虎钳,也没有工件,所以没有别的东西可以定位。
单元有围栏。机器人靠近一个暂存台,用抓手从托盘顶面抓住并提起。气管走在这个抓手上。提起时,托盘底面露出四颗圆柱拉钉。机器人把托盘送进敞开的机床防护罩,把四颗拉钉降进固定在工作台上的底板里的四个圆形接收座。
托盘顶面有加工槽,这段片子里这些槽是空的。以后放进去的东西是另一张图。它不改变四颗拉钉要做的事。
托盘还在空中时,画面上叠了一块彩色图形。把它当成标题卡。它不给出间距,也不能代替拉钉图。
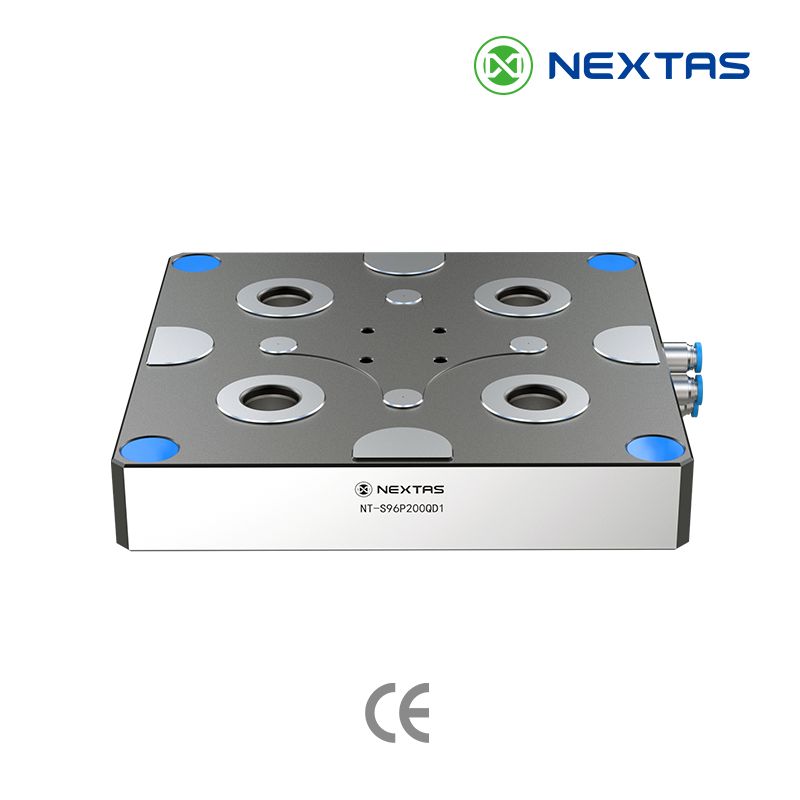
本页顶部的图是一张目录照片:一块方形底板上有四个圆形接收模块。用它看短片要对准的那一类接口。它不是短片里的一帧,也不是那台机床里的底板。
四颗拉钉就是标准
数清提起时看见的东西,然后停住。四颗拉钉离开暂存台。四个接收座在工作台上等着。机器人在这段片子里的工作,是让这两组对上。托盘落座之后,仍然要有人在机床上设定程序零点。本页不把这个接口写成那个零点。
间距,也就是拉钉之间的距离,画面上没有。拉钉图给出之前,保持“未知”。不要用尺子去量视频。机位会改变你以为看见的距离;猜出来的间距,会让下一块托盘在货架上看着对,到机床上却对不进座。
短片也没有说明哪颗拉钉做什么。下面的示意卡在三颗分开的拉钉上标了三种工作:左右和前后的位置、避免托盘同时被两个方向拉住的小让位,以及向下拉到座面上。卡片画的是三颗。短片里是四颗。两张图都没有把你的四个孔派给这些工作。这件事由模块图来定。
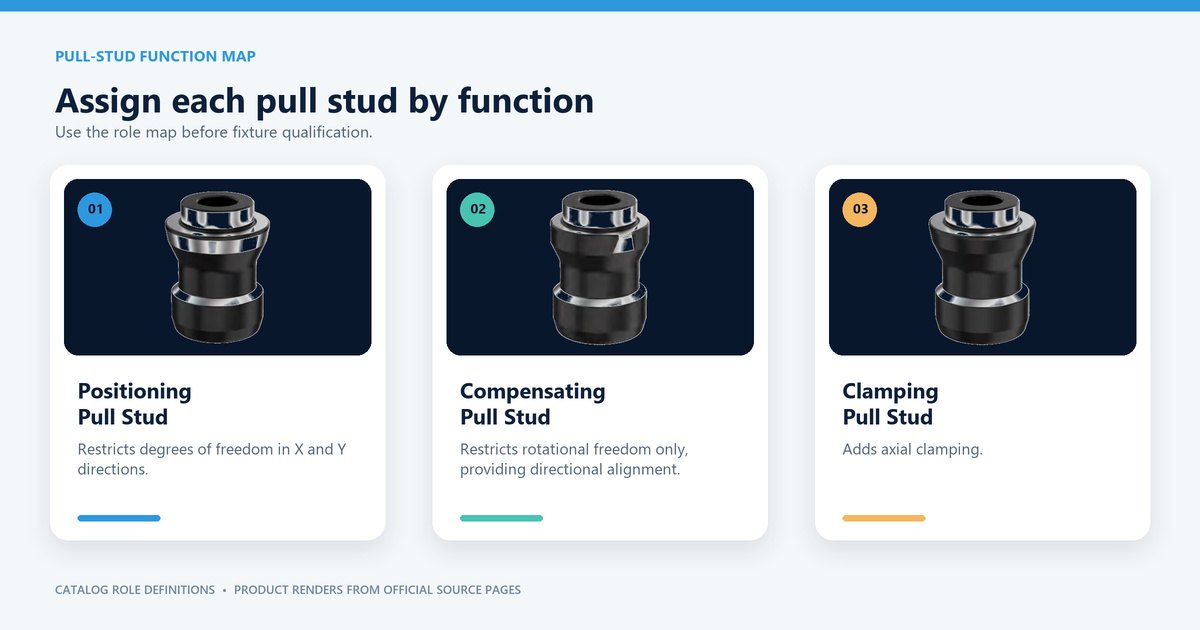
定位拉钉页面列出的是它自己的型号。那些名称属于那一页。它们不是视频里四根圆柱的测量值。准备拿图纸去核对时再打开那一页。不要因为数到四颗销,就把型号抄到这块托盘上。
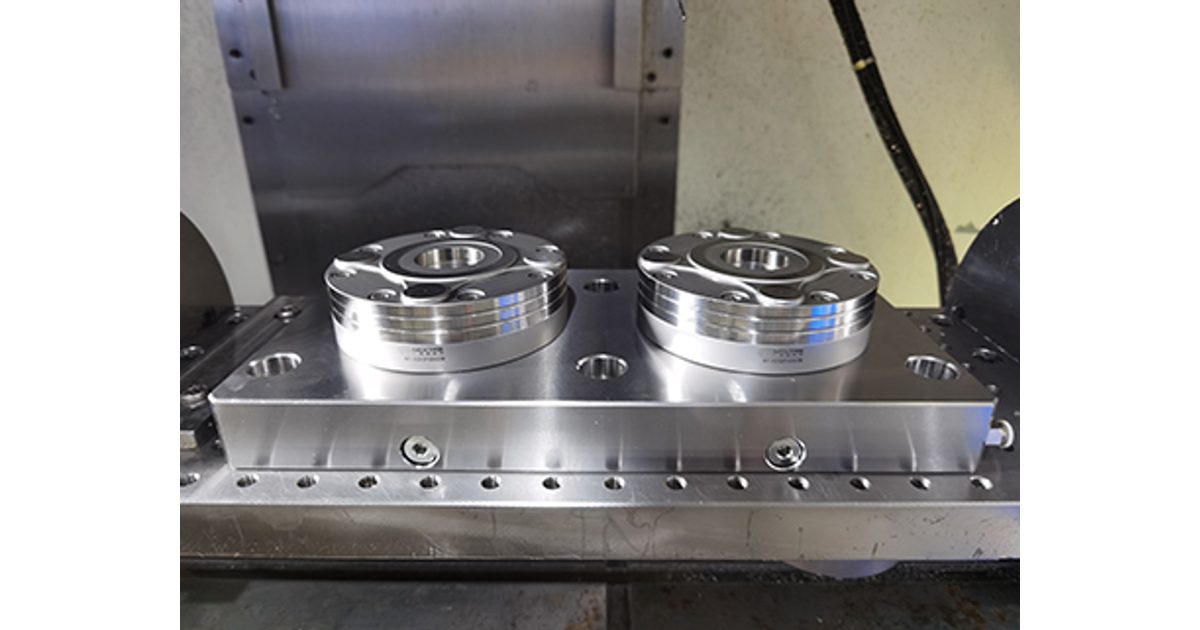
短片里的接收座在机床内部的底板上。零点夹持系统页面讲的是装在底板或机床工作台上的接收模块。一块用来螺栓固定的成品板是另一件东西。写订单时把两者分开。
货架必须带着同一个接口
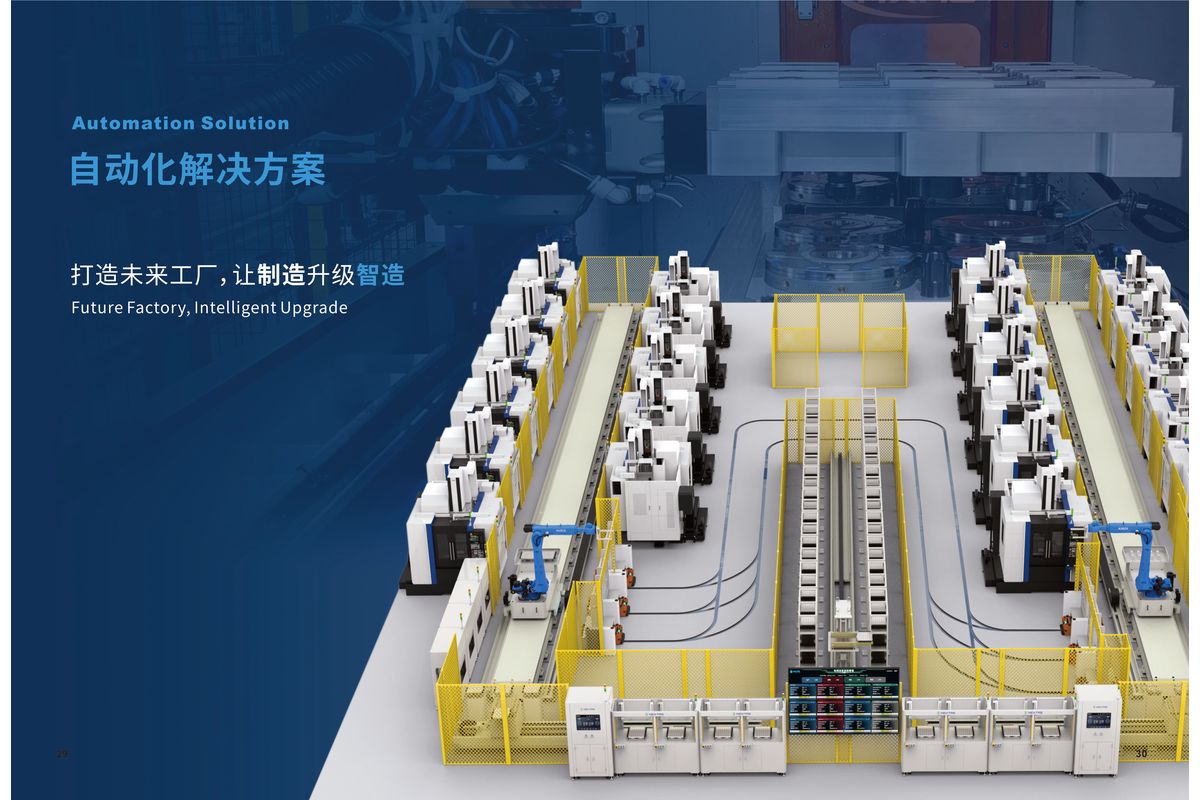
最后一镜拉开。可以看到一排数控机床、不止一层的托盘货架,以及一台在直线地面轨道上行走的橙色机器人。机器人在货架和机床之间搬运托盘。这种线常被叫做柔性制造系统,也就是 FMS。在本网站上,NEXTAS FMS 页面是软件产品。短片里的机床、机器人和货架是另外的硬件。短片没有打开软件,本页也不描述软件。
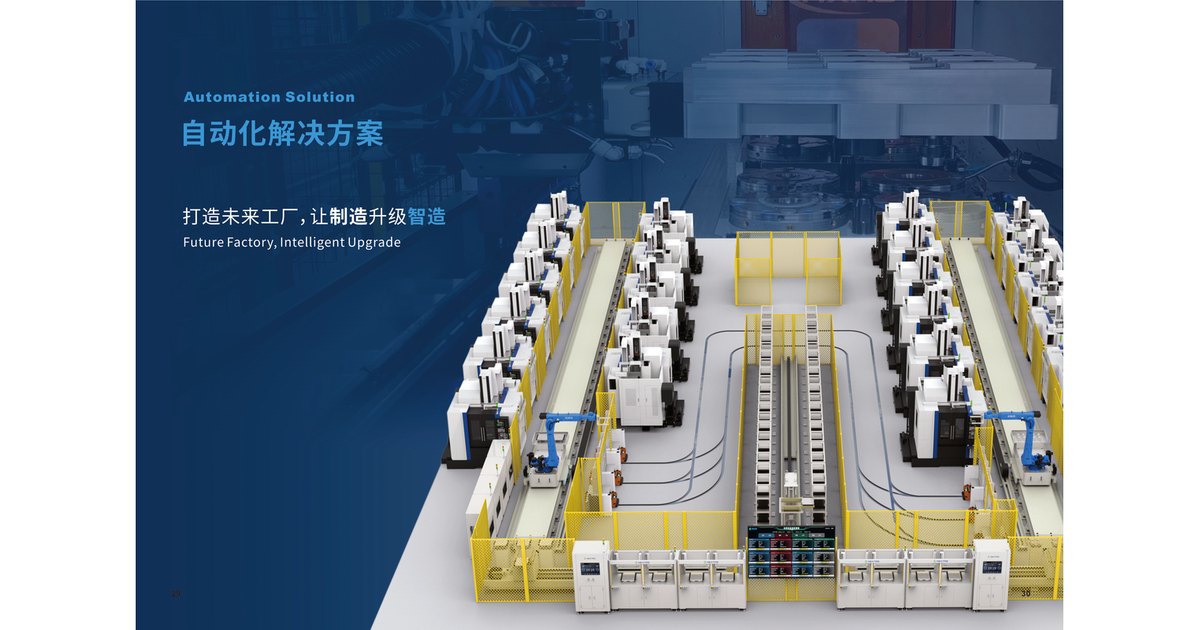
从货架上的第一块托盘到轨道上的最后一台机床,有五件事必须一致:拉钉数量、钉与钉的间距、接收座的位置、哪颗拉钉做哪项工作,以及从顶面抓取。短片给出的是四颗拉钉、四个圆形接收座,以及顶面的抓手。它没有给出间距,也没有给出每颗拉钉的工作。要填写的行在本页末尾。一张图必须覆盖整排货架。
机器人靠近哪一台机床可以变。货架层数也可以变,前提是托盘仍然放得进那一层,抓手仍然够得到顶面。沿轨道的路径也可以变。换一层,仍是同一块托盘。换一个间距,就是另一块托盘,哪怕它还在同一个货架上。
地面轨道只负责搬运托盘
轨道是行走路径。它不在工作台上给托盘定位。定位发生在四颗拉钉进入四个接收座的时候。轨道上如果有一台机床的接收座布置不同,机器人可以准时到达,却仍然对不进座。
这和固定在单台机床上的交换装置不是同一种布置。双工位手动托盘交换系统是装在一台机床上、用手推移的两个工位。自动托盘交换装置在一台机床上交换托盘。两者都不是围栏单元里的暂存台,也不决定轨道要用的拉钉间距。询价对象是单机交换装置时,打开这两页。询价对象是轨道必须共用的接口时,用拉钉图。
短片里的气管在抓手上。它们没有显示气进入接收座。只有图纸写明机床或机器人用气松开这个接口时,才打开气动零点板页面。手动零点夹持板是不需要气源的成品板。抓手上的软管不能替你做这个选择。
该打开哪一页 NEXTAS
打开你正在称呼的那一件所在的页面。在图纸把它写进这张订单之前,其余目录行保持关闭。
| 你在称呼 | 打开这一页 | 图纸写明之前,不要放进这张订单 |
|---|---|---|
| 机床工作台底板上的圆形座 | 零点夹持系统 | 把成品板的目录行写成这四个座 |
| 托盘底面的销 | 定位拉钉 | 把那一页的型号抄到短片里的四根圆柱上 |
| 用螺栓固定到工作台的成品板 | 手动零点夹持板 | 短片里机床内部的那块底板 |
| 用来松开接口的气 | 气动零点板 | 抓手上的气管 |
| 单台机床上用手推移的双工位交换装置 | 双工位手动托盘交换系统 | 单元里的暂存台,以及拉钉间距 |
| 单台机床上的自动交换装置 | 自动托盘交换装置 | 地面轨道和货架 |
| 作为 NEXTAS FMS 出售的软件 | NEXTAS FMS | 最后一镜里的机床、机器人和货架 |

只是看起来像的板,会对不进座
这是一个规划例子,不是客户案例,也不是计时记录。轨道上的第二台机床拿到一块底板,从通道对面看和第一块很像。采购因为外形相符,从同一个货架抽出一块旧托盘。那块旧托盘的四颗拉钉间距不同。机器人仍然可以从顶面把它吊起来。拉钉进不了四个接收座。不是轨道造成的落空。这两块板从来就不是同一个接口。
改正要写在第二块板开料之前的图纸上。标出拉钉数量、间距,以及哪颗拉钉做什么。再标出轨道上必须接收这块托盘的每一台机床。只是“相似”的板过不了这一笔。
第二台机床之前写上这些行
把短片留空的栏填上。NEXTAS 可以指出该打开哪一页、哪一张图。短片在本页不会变成型号。
- 拉钉数量。 四颗,就是这段片子吊起的那块托盘。如果你的托盘图是别的数量,你复制的就不是这个接口。
- 间距。 视频里未知。从拉钉图抄过来,或者写“未知”。
- 接收座布置。 工作台底板上四个圆形接收座。轨道上接收这块托盘的每一台机床都要这个布置。
- 拉钉分工。 哪个孔定位,哪个孔允许小让位,哪些孔向下拉。短片里未知。整排货架用一张图。
- 顶面抓取。 抓手从顶面抓托盘。槽里以后装上虎钳,顶面也要留出这个抓取空间。
- 共用机床。 列出轨道上必须接收这块托盘的机床。路径可以变。接口不能变。
看完短片之后的问题
横幅写着“POWERFUL FUNCTIONS”。这是公布的夹紧力吗?
不是。短片有音乐,画面上有这些字。它没有给出力、时间或载荷。这些栏留空。型号页上的数字留在那一页。它不是这段短片的测量值。
抓手上有气管。接收座是用气松开的吗?
画面里的管子在抓手上。先要松开方式的图纸,再决定接收座是不是气动松开。气动零点板页面对应那张图。手动零点夹持板页面是不需要气源的成品板。
托盘顶面有槽。以后可以装虎钳吗?
这些槽在短片里是空的。虎钳是后来的图纸。如果这块托盘还要落进这些接收座、还要离开这个货架,底面的拉钉和给这个抓手留出的顶面都不能改掉。
最后一镜有轨道和货架。这条线可以用第二套拉钉间距吗?
只能作为第二套托盘家族。轨道负责搬运。凡是接收这块托盘的机床,仍然要同一数量的拉钉、同一间距、同一组接收座位置。
拉钉页面列了型号名称。那就是短片里的四根圆柱吗?
不是。那些名称是那一页的目录。在把型号写到这块托盘上之前,先把拉钉图发来。
第二块机床底板之前
请发送拉钉图和台面底板图
请发送这块四销托盘的图纸,以及这条轨道必须服务的每台机床的底板图。NEXTAS 会对照接收器、夹持板和拉钉页面核对。这段短片不是型号。
发送这两张图