Zanim druga maszyna stanie przy tej szynie podłogowej, nazwij gniazdo, w które paleta ma trafić. W tym klipie pomarańczowy robot sześcioosiowy podnosi prostokątną paletę metalową i sadza cztery trzpienie, czyli kołki pod paletą, w czterech gniazdach, czyli okrągłych siedzeniach na stole maszyny. Ten wzór osadzenia jest standardem oprzyrządowania. Szyna z ostatniego ujęcia może zmienić drogę. Każda maszyna, która przyjmuje tę paletę, musi dać to samo gniazdo.
Źródłem jest krótki film NEXTAS zatytułowany „NEXTAS Zero-Point System | Robotic Pallet Handling Demo”. Jest muzyka i nie ma mówionej specyfikacji. Kadry pokazują logo NEXTAS, linię „NEXTAS Zero Point System For Automation”, baner „READY FOR AUTOMATION” i „POWERFUL FUNCTIONS” oraz stopkę www.nextastech.com. To tytuły. To nie jest kod modelu, siła ani czas.
Jeśli liczby nie ma na rysunku, wpisz: nieznane.
Film nie drukuje rozstawu, obciążenia ani siły mocowania. „Jak na filmie” jest drogą, którą drugi rozstaw wchodzi do regału.
Co film naprawdę osadza
Robot wkłada kołki palety w te gniazda. Nie szuka powierzchni na detalu. W tym klipie na palecie nie ma imadła ani przedmiotu, więc nie ma czego innego ustawiać.
Cela jest ogrodzona. Robot podjeżdża do stanowiska odkładczego, zamyka chwytak na wierzchu palety i podnosi ją. Na chwytaku idą przewody powietrza. Przy podnoszeniu widać cztery walcowe trzpienie pod paletą. Robot wnosi paletę do otwartej obudowy maszyny i opuszcza cztery trzpienie w cztery okrągłe gniazda na płycie bazowej przykręconej do stołu.
Wierzch palety ma obrobione rowki, a w tym klipie te rowki są puste. To, co włożysz tam później, jest osobnym rysunkiem. Nie zmienia tego, co mają zrobić cztery trzpienie.
Gdy paleta jest w powietrzu, na celę nachodzi kolorowa grafika. Traktuj ją jak planszę tytułową. Nie podaje rozstawu i nie zastępuje rysunku trzpieni.
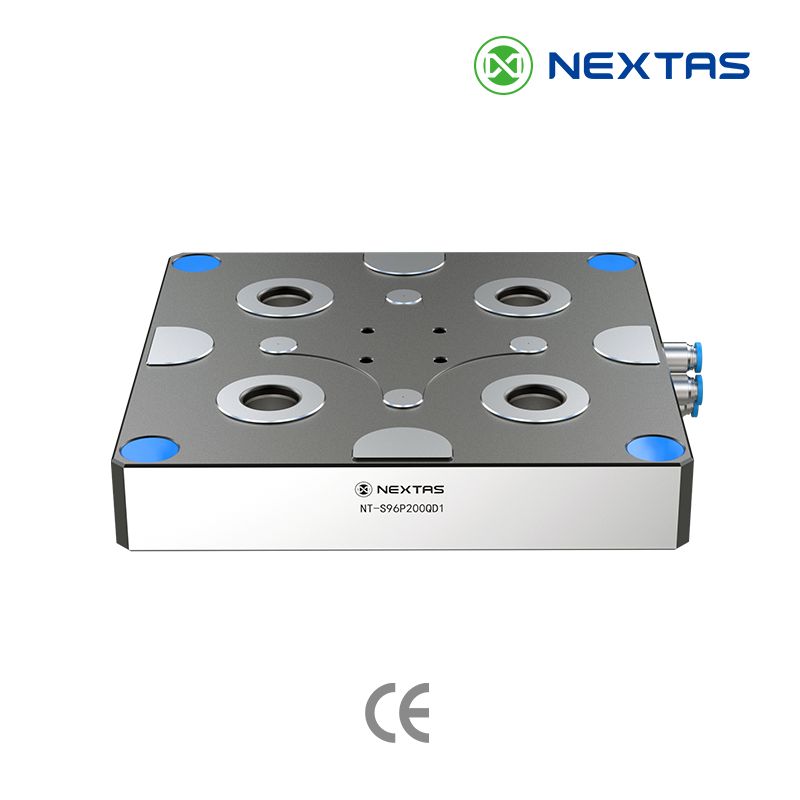
Obraz u góry tej strony to zdjęcie katalogowe czterech okrągłych modułów odbiorczych na kwadratowej płycie. Pokazuje rodzaj gniazda, do którego zmierza klip. To nie jest kadr z filmu i nie jest płytą bazową w tej maszynie.
Cztery trzpienie są standardem
Policz to, co widać przy podnoszeniu, i na tym skończ. Cztery trzpienie opuszczają stanowisko odkładcze. Cztery gniazda czekają na stole. Zadanie robota w tym klipie to zetknięcie tych dwóch zestawów. Zero programu na maszynie i tak ustawia ktoś po osadzeniu palety. Ta strona nie zamienia gniazda w to zero.
Rozstaw, czyli odległość między trzpieniami, nie jest na ekranie. Zostaw go jako nieznany, aż poda go rysunek trzpienia. Nie mierz filmu linijką. Kąt kamery zmienia odstęp, który wydaje się widoczny, a zgadnięty rozstaw sprawia, że następna paleta wygląda dobrze w regale i nie trafia w gniazdo na maszynie.
Film nie mówi też, który trzpień jaką pracę wykonuje. Karta poniżej nazywa trzy prace na trzech osobnych trzpieniach: położenie w bok i w głąb, mały luz, żeby paleta nie była ciągnięta w dwie strony naraz, oraz dociągnięcie do gniazda. Karta pokazuje trzy trzpienie. Klip pokazuje cztery i żaden z tych obrazów nie przypisuje twoich czterech otworów. To robi rysunek modułu.
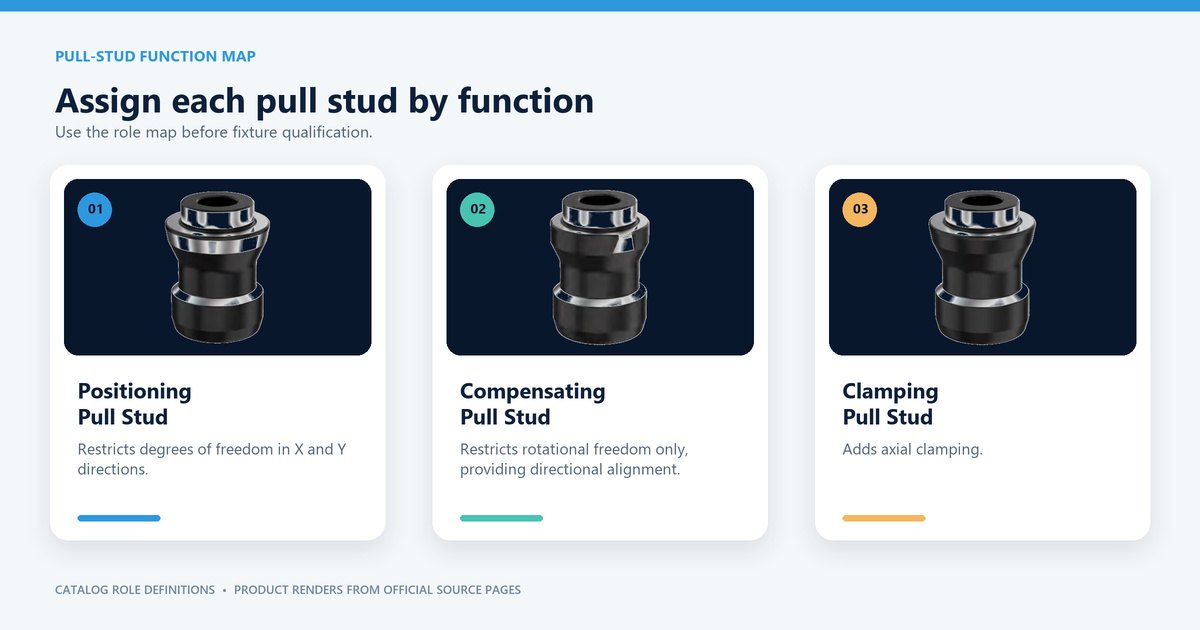
Strona trzpieni pozycjonujących wymienia własne modele. Te nazwy należą do tej strony. Nie są pomiarem czterech walców na filmie. Otwórz stronę, gdy będziesz składać rysunek. Nie kopiuj kodu modelu na tę paletę tylko dlatego, że widać cztery kołki.
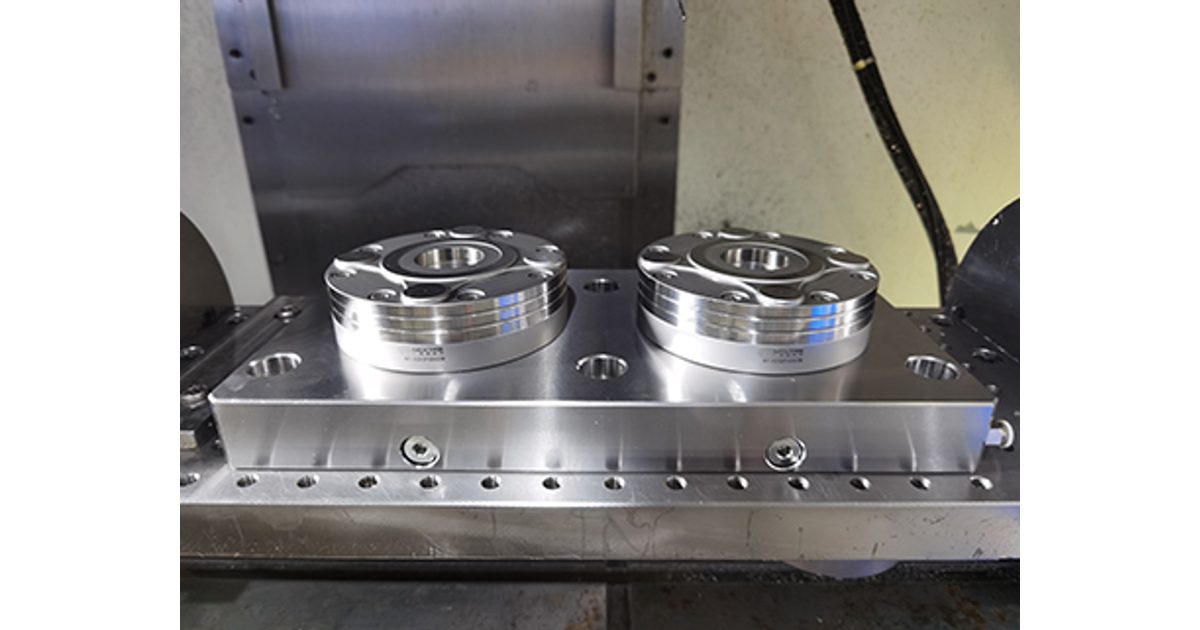
Gniazda w klipie siedzą na płycie bazowej w maszynie. Strona systemów punktu zerowego jest stroną modułów odbiorczych w podstawie albo na stole maszyny. Gotowa płyta do przykręcenia to inna część. Rozdziel je, gdy piszesz zamówienie.
Regał musi nieść to samo gniazdo
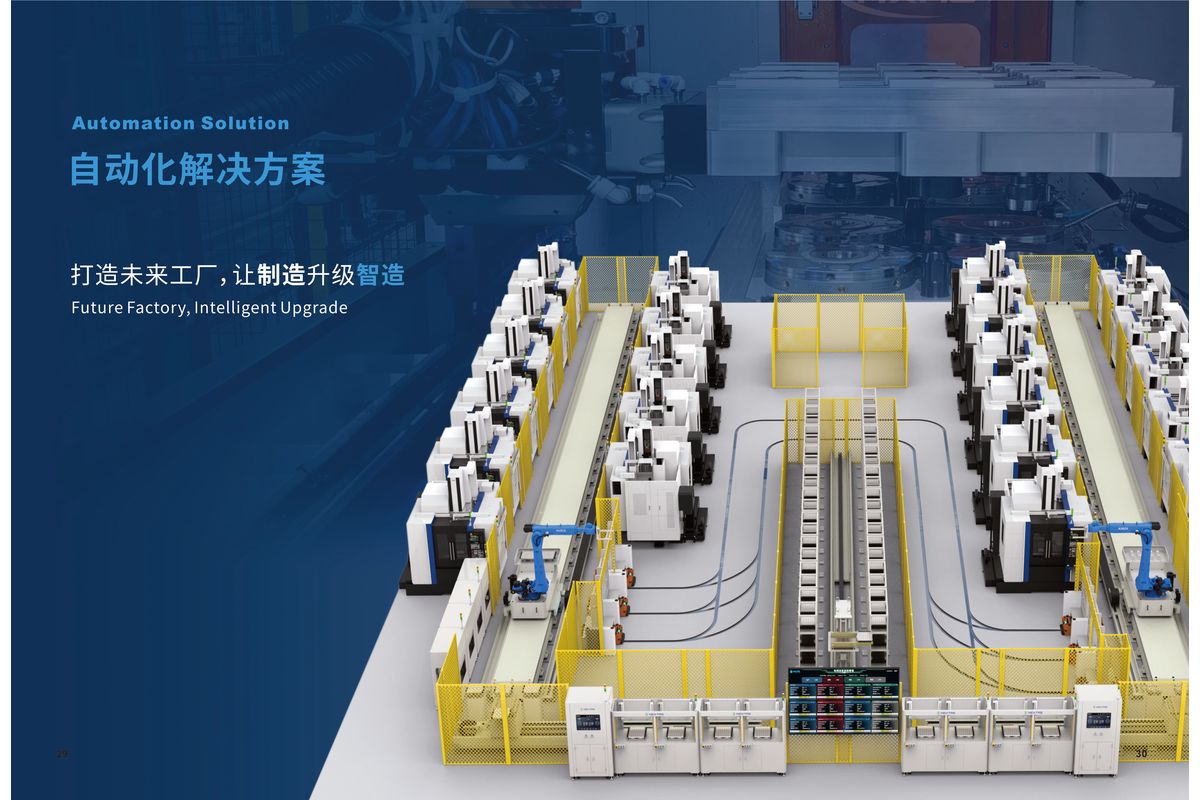
Ostatnie ujęcie się oddala. Widać linię maszyn CNC, regały palet na więcej niż jednym poziomie i pomarańczowego robota na prostej szynie w podłodze. Robot wozi palety między regałami a maszynami. Taką linię często nazywa się elastycznym systemem wytwarzania, czyli FMS. Na tej stronie internetowej strona NEXTAS FMS jest produktem programowym. Maszyny, robot i regały z filmu to osobny sprzęt. Klip nie otwiera programu i ta strona go nie opisuje.
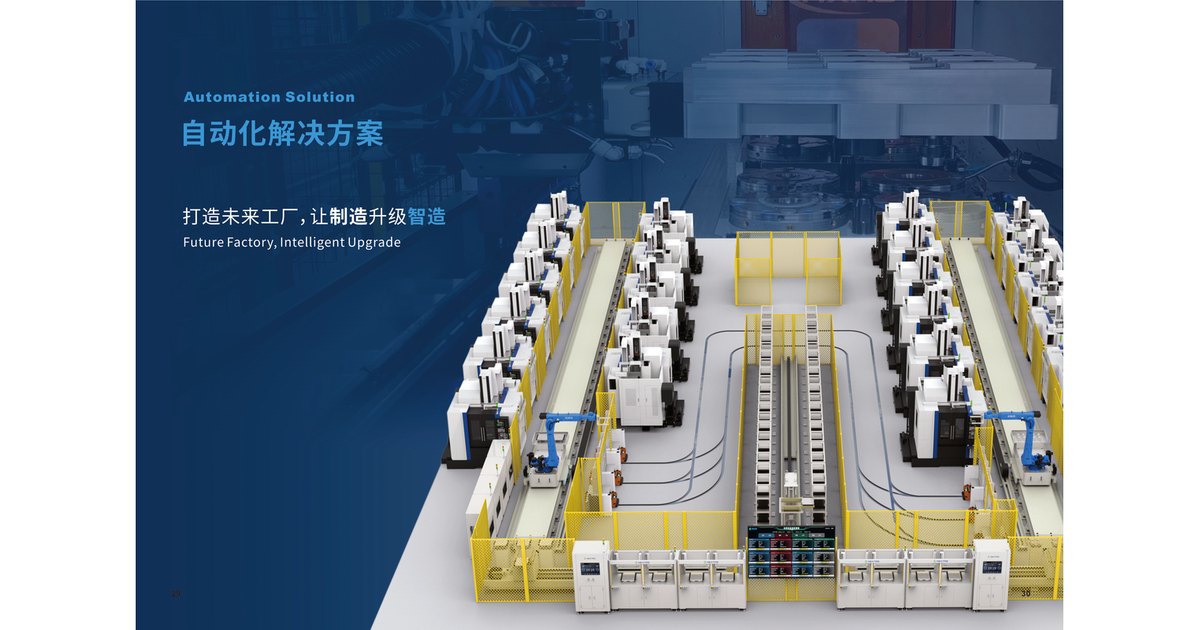
Od pierwszej palety w regale do ostatniej maszyny przy szynie musi się zgadzać pięć rzeczy: liczba trzpieni, rozstaw między nimi, miejsce gniazd, która praca należy do którego trzpienia, oraz chwyt z góry. Klip pokazuje cztery trzpienie, cztery okrągłe gniazda i chwytak na wierzchu. Nie pokazuje rozstawu ani pracy każdego trzpienia. Linie do wpisania są na końcu tej strony. Jeden rysunek musi objąć cały regał.
Maszyna, do której podjeżdża robot, może się zmienić. Poziom regału też, gdy paleta nadal mieści się w półce, a chwytak nadal sięga wierzchu, oraz droga wzdłuż szyny. Inny poziom to wciąż ta sama paleta. Inny rozstaw to inna paleta, nawet jeśli stoi w tym samym regale.
Szyna podłogowa tylko wozi paletę
Szyna jest drogą przejazdu. Nie ustawia palety na stole. Położenie powstaje, gdy cztery trzpienie wchodzą w cztery gniazda. Jeśli jedna maszyna przy szynie ma inny układ gniazd, robot może przyjechać na czas i mimo to nie trafić w gniazdo.
To inny układ niż zmieniacz przykręcony do jednej maszyny. Ręczny zmieniacz palet dwustanowiskowy to zespół dwóch stanowisk, który przesuwa się ręcznie przy jednej maszynie. Automatyczny zmieniacz palet wymienia palety przy jednej maszynie. Żaden z nich nie jest stanowiskiem odkładczym w ogrodzonej celi i żaden nie ustala rozstawu trzpieni dla szyny. Tych stron użyj, gdy zapytanie dotyczy zmieniacza jednej maszyny. Rysunku trzpienia użyj, gdy zapytanie dotyczy gniazda, które szyna ma współdzielić.
Przewody powietrza w klipie są na chwytaku. Nie pokazują powietrza wchodzącego do gniazd. Stronę pneumatycznej płyty punktu zerowego otwórz tylko wtedy, gdy rysunek mówi, że maszyna albo robot zwalnia gniazdo powietrzem. Ręczna płyta punktu zerowego to gotowa płyta bez zasilania powietrzem. Węże chwytaka nie podejmują tego wyboru.
Którą stronę NEXTAS otworzyć
Otwórz stronę części, którą nazywasz. Pozostałe linie katalogu zostaw zamknięte, aż rysunek wstawi je do tego zamówienia.
| Nazywasz | Otwórz tę stronę | Zostaw poza tym zamówieniem, aż powie to rysunek |
|---|---|---|
| Okrągłe gniazda w podstawie na stole maszyny | Systemy punktu zerowego | Linia katalogowa gotowej płyty zapisana tak, jakby to były te cztery gniazda |
| Kołki pod paletą | Trzpienie pozycjonujące | Kod modelu z tej strony skopiowany na cztery walce z filmu |
| Gotową płytę do przykręcenia do stołu | Ręczna płyta punktu zerowego | Płyta bazowa w maszynie z filmu |
| Powietrze, które zwalnia gniazdo | Pneumatyczna płyta punktu zerowego | Przewody powietrza na chwytaku |
| Zmieniacz dwustanowiskowy przy jednej maszynie, przesuwany ręcznie | Ręczny zmieniacz dwustanowiskowy | Stanowisko odkładcze w celi i rozstaw trzpieni |
| Automatyczny zmieniacz przy jednej maszynie | Automatyczny zmieniacz palet | Szyna podłogowa i regał |
| Oprogramowanie sprzedawane jako NEXTAS FMS | NEXTAS FMS | Maszyny, robot i regały z ostatniego ujęcia |

Płyta tylko podobna nie trafia w gniazdo
To przykład planistyczny, nie zlecenie klienta i nie pomiar czasu. Druga maszyna przy szynie dostaje płytę bazową, która z drugiej strony przejścia wygląda jak pierwsza. Zakupy biorą starszą paletę z tego samego regału, bo obrys się zgadza. Cztery trzpienie tej starszej palety siedzą na innym rozstawie. Robot nadal może ją chwycić z góry. Trzpienie nie wchodzą w cztery gniazda. Szyna nie spowodowała chybienia. Te dwie płyty nigdy nie były tym samym gniazdem.
Poprawka jest na rysunku, zanim druga płyta zostanie wycięta. Zaznacz liczbę trzpieni, rozstaw i która praca należy do którego trzpienia. Potem zaznacz każdą maszynę przy szynie, która musi przyjąć tę paletę. Płyta, która jest tylko „podobna”, tej oceny nie przechodzi.
Wpisz te linie przed drugą maszyną
Uzupełnij pola, które klip zostawił puste. NEXTAS może wskazać, którą stronę i który rysunek otworzyć. Film nie staje się na tej stronie numerem modelu.
- Liczba trzpieni. Cztery, na palecie, którą podnosi ten klip. Jeśli rysunek palety pokazuje inną liczbę, nie kopiujesz tego gniazda.
- Rozstaw. Z filmu nieznany. Skopiuj go z rysunku trzpienia albo wpisz: nieznane.
- Układ gniazd. Cztery okrągłe gniazda na podstawie stołu. Każda maszyna przy szynie, która bierze tę paletę, potrzebuje tego układu.
- Prace trzpieni. Który otwór ustawia, który dopuszcza mały luz, a które dociągają w dół. W klipie nieznane. Jeden rysunek na cały regał.
- Chwyt z góry. Chwytak bierze paletę z góry. Zostaw ten wierzch wolny, także po wstawieniu imadła w rowki.
- Wspólne maszyny. Wypisz maszyny przy szynie, które muszą przyjąć tę paletę. Droga może się zmienić. Gniazdo nie.
Pytania po klipie
Baner mówi „POWERFUL FUNCTIONS”. Czy to opublikowana siła mocowania?
Nie. Film ma muzykę i te słowa na ekranie. Nie pokazuje siły, czasu ani obciążenia. Zostaw te pola puste. Liczba na stronie modelu zostaje na tej stronie. Nie jest pomiarem tego klipu.
Chwytak ma przewody powietrza. Czy gniazda zwalnia się powietrzem?
Przewody w kadrze są na chwytaku. Poproś o rysunek zwolnienia, zanim uznasz gniazda za zwalniane powietrzem. Strona płyty pneumatycznej jest do tego rysunku. Strona płyty ręcznej to gotowa płyta bez zasilania powietrzem.
Wierzch palety ma rowki. Czy imadło może tam trafić później?
Rowki w tym klipie są puste. Imadło jest późniejszym rysunkiem. Trzpienie pod spodem i wolny wierzch dla tego chwytaka muszą zostać, jeśli ta paleta ma siadać w tych gniazdach i wyjeżdżać z tego regału.
Ostatnie ujęcie ma szynę i regały. Czy ta linia może użyć drugiego wzoru trzpieni?
Tylko jako druga rodzina palet. Szyna wozi palety. Każda maszyna, która przyjmuje tę paletę, nadal potrzebuje tej samej liczby trzpieni, tego samego rozstawu i tych samych miejsc gniazd.
Strona trzpieni wymienia nazwy modeli. Czy to cztery walce z filmu?
Nie. Te nazwy są katalogiem tej strony. Wyślij rysunek trzpienia, zanim kod modelu zostanie wpisany na tę paletę.
Przed drugą płytą maszyny
Wyślij rysunek trzpieni i płytę stołu
Wyślij rysunek tej palety z czterema kołkami i płytę bazową każdej maszyny, którą ta szyna ma obsługiwać. NEXTAS zestawi je ze stronami gniazd, płyt i trzpieni. Krótki film nie jest numerem modelu.
Wyślij oba rysunki